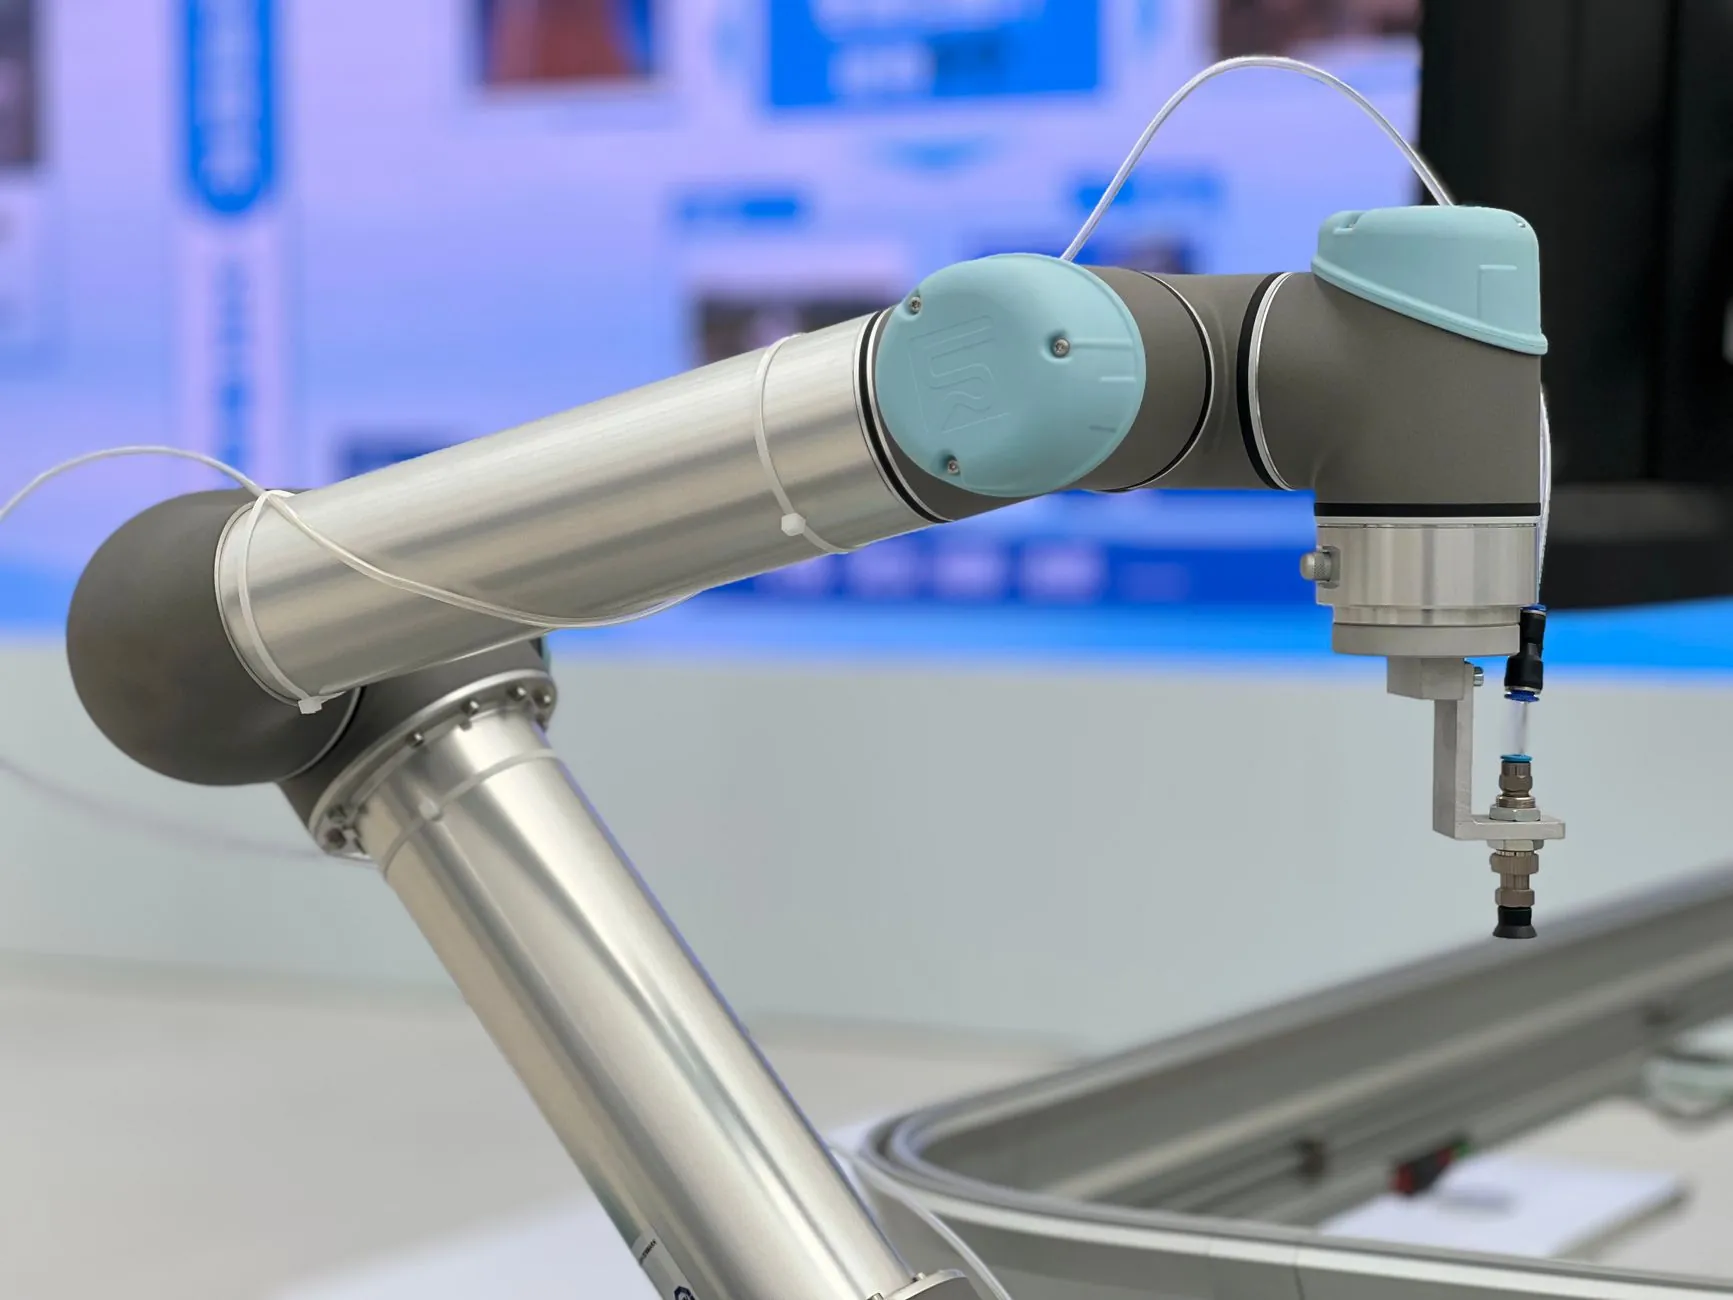
工业机器人焊接应用中的六轴关节机械臂选型要点解析
焊接是工业机器人应用中最成熟、也最考验设备综合性能的工艺场景之一。一条焊接产线能否稳定运行,往往在选型阶段就已埋下伏笔。对于计划导入工业机器人进行弧焊或点焊作业的企业而言,六轴关节机械臂的选型并非简单对照负载与臂展参数就能完成,需要从工艺特性、结构刚性、控制精度等多个维度综合权衡。
一、焊接工艺对六轴关节机械臂的核心诉求
弧焊工艺要求焊枪在焊接过程中保持稳定的姿态和行走轨迹,这意味着机械臂末端的重复定位精度通常需要控制在±0.05mm以内,部分薄板焊接场景甚至要求达到±0.03mm。六轴关节结构的优势在于姿态调整灵活,能够适应复杂焊缝的空间曲线,但不同品牌、不同规格的关节机械臂在刚性表现上差异显著。
需要注意的是,焊接场景下的负载评估不能只看焊枪重量。送丝管、防碰撞传感器、清枪剪丝装置等外围附件的重量同样计入末端负载,且线缆在运动中产生的动态拖拽力也会影响轨迹精度。选型时建议在理论负载基础上预留30%-40%的余量。
二、选型中的关键参数与常见误区
以下几个参数在实际选型中最容易被低估或误判:
- 臂展与工作空间:并非臂展越大越好。臂展增加会带来刚性下降,焊接速度较高时末端抖动加剧。建议根据工件尺寸选择刚好覆盖焊达率的臂展规格,避免"大马拉小车"。
- 关节速度与加速度:焊接工艺对匀速段要求高,但空行程时间直接影响节拍。应关注各轴的最大速度和加速度曲线,尤其是腕部轴的响应能力。
- 防护等级:焊接烟尘和飞溅对机械臂本体防护是严峻考验。IP54是底线,焊接环境建议选择IP67级别或加装专用防护罩。
- 控制柜与焊接电源的通讯兼容性:这一点常被忽略。机械臂控制器需要与焊接电源实现高速数据交互,才能完成起弧收弧的精确时序控制。选型前需确认是否支持DeviceNet、EtherCAT等主流总线协议。
另一个常见误区是过度关注本体品牌而忽视系统集成质量。焊枪姿态的标定精度、变位机与机械臂的协调运动、焊接参数的动态匹配,这些集成环节对最终焊接质量的影响往往比本体参数更大。
三、协作机器人在焊接场景的适用性判断
近年来,协作机器人开始进入中小批量焊接市场。其拖拽示教功能降低了编程门槛,碰撞检测能力提升了人机协作安全性。但需要客观看待其局限性:协作机器人的关节刚性普遍弱于传统工业机器人,在高速度、高负载焊接工况下轨迹精度衰减明显。对于焊缝质量要求达到一级标准的场景,传统六轴关节机械臂仍是更稳妥的选择。
协作机器人更适合小批量、多品种的柔性焊接单元,配合快换夹具和离线编程软件,可以快速切换产品型号。如果企业产品迭代频繁但单批次产量不大,协作机器人配合自动化设备组成的柔性焊接工作站值得评估。
四、实际选型中的几个高频问题
Q:焊接机械臂需要多大负载?
弧焊通常3-6kg负载即可覆盖大部分场景,点焊则需根据焊钳重量选择,常见在50-165kg区间。关键是核算末端总负载并留足余量。
Q:新机选型还是二手设备?
焊接对机械臂磨损较大,二手设备的关节间隙和线缆老化程度难以准确评估,除非有完整的维护记录和检测报告,否则不建议在关键焊接工位使用二手设备。
Q:如何验证选型是否合理?
最有效的方式是要求供应商提供同规格设备在实际焊接工况下的轨迹精度测试数据,而非仅看样本参数。有条件的话,用实际工件做焊接打样验证。
焊接产线的效率与良率,从选型阶段就开始积累优势。上海易樊科技有限公司持续关注工业机器人在焊接领域的技术演进与应用实践,为制造企业提供从设备选型到系统集成的参考思路。