协作机器人与传统工业机器人在码垛场景下的选型对比
日期:2026-10-28
标签:工业机器人,六轴关节,协作机器人,自动化设备
码垛是制造业和物流环节中最典型的自动化场景之一,但选型时一个常见的误区是:把协作机器人和传统工业机器人放在同一维度比较价格和负载。实际上两者的技术路线、安全逻辑和适用边界差异很大,选错了不仅浪费投资,还可能拖累产线节拍。
一、节拍与负载:先看硬指标
传统六轴关节工业机器人在码垛场景的优势首先体现在速度和刚性上。以常见的20kg级六轴机型为例,标准码垛循环(取-移-放)节拍通常在每分钟8-12次,重复定位精度可达±0.05mm,且能长时间满负载连续运行。协作机器人受限于关节力矩和安全设计,同等负载下节拍往往只有工业机型的一半左右,更适合节拍要求不高的柔性码垛。
负载方面,协作机器人主流型号额定负载集中在5-16kg,码垛纸箱、轻工件的场景够用;但涉及整垛托盘、重袋装物料时,传统工业机器人20-50kg甚至更高负载的机型才有余量。
二、安全逻辑与部署成本的分野
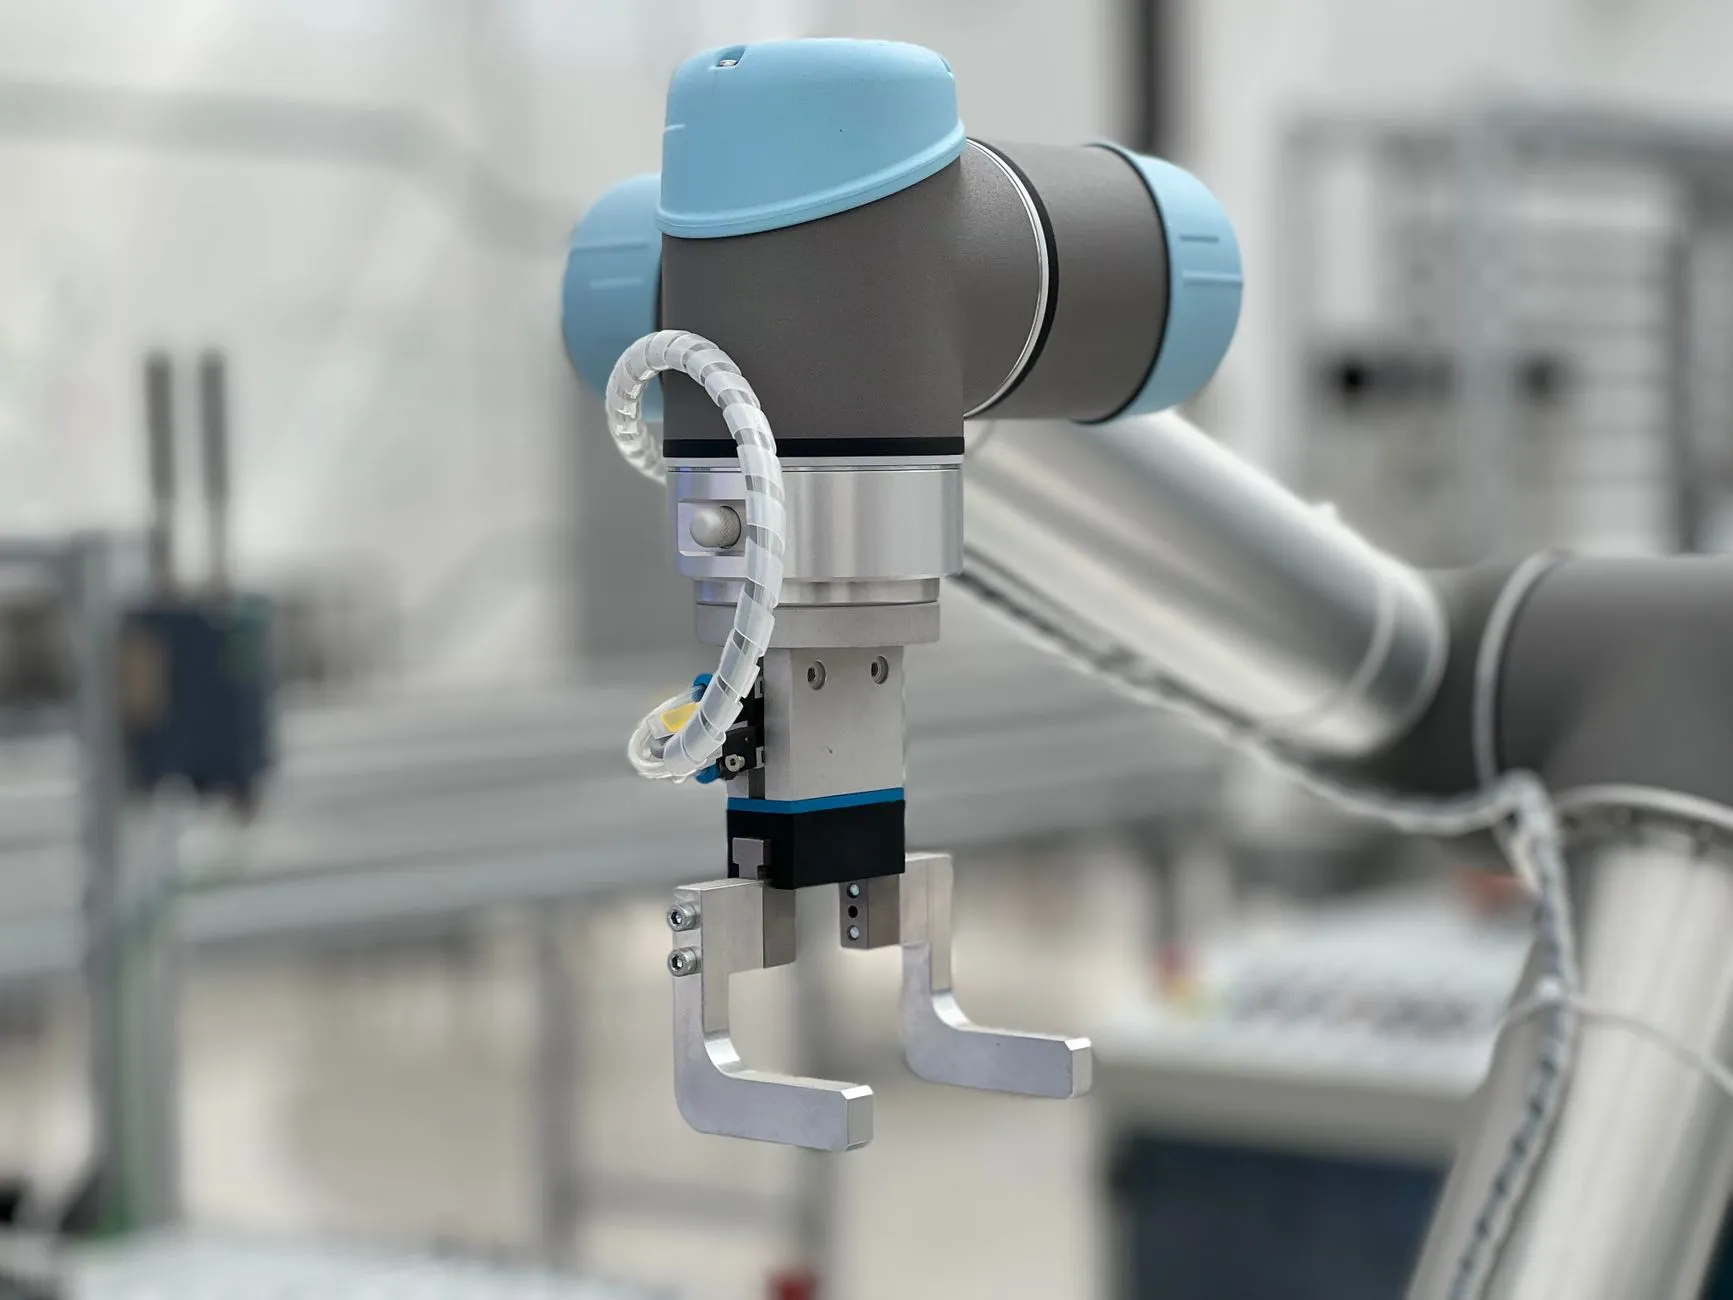
协作机器人的核心价值在于力控与安全碰撞检测,无需安全围栏即可与人共处,这在空间紧张、需要人机混线的小型车间里是实打实的优势。部署周期通常只需数天,自动化设备的改造成本低。
传统工业机器人则依赖安全围栏、光栅等外围防护,部署周期以周计,但换来的是高速运行下的稳定性和更低的单件码垛成本。大批量、少品种的产线,这笔账要算长期摊销。
选型判断的三个维度
- 节拍需求:每分钟码垛次数超过6次,优先考虑六轴关节工业机器人
- 人机交互:需要频繁人工干预、换产,协作机器人更灵活
- 投资回收:单班次小批量选协作,多班次大批量选传统机型
我们曾接触一家食品包装企业,初期为节省围栏成本选用协作机器人码垛,但旺季双班运行后节拍成为瓶颈,最终在主线换成传统工业机器人,协作机型则调配到换产频繁的小批量线,两类设备各归其位。这种混搭思路在中小工厂里越来越常见。
选型没有绝对优劣,关键是让设备匹配真实的产能曲线和换产频率。上海易樊科技在自动化设备集成中,通常会先做节拍测算和现场安全评估,再给出协作或传统机型的组合方案,避免为单一指标买单。