协作机器人与传统工业机器人:制造企业自动化设备选型对比分析
在长三角制造业密集区,不少工厂主正面临同一个问题:产线要升级,到底选传统工业机器人还是协作机器人?两者价差可能高达数倍,但适用场景的边界远比价格复杂。上海易樊科技在服务汽车零部件、3C电子等客户的过程中发现,选型失误往往源于对技术底层逻辑的理解偏差,而非预算本身。
从结构看本质:六轴关节与协作构型的差异
传统工业机器人的主流形态是六轴关节结构,六个旋转轴串联实现空间任意位姿,重复定位精度可达±0.02mm,适合高速、高负载的连续作业。它的控制逻辑是位置闭环,一旦示教完成,节拍稳定、轨迹一致。但这种精度建立在刚性结构和独立安全围栏的基础上——人必须远离工作区域。
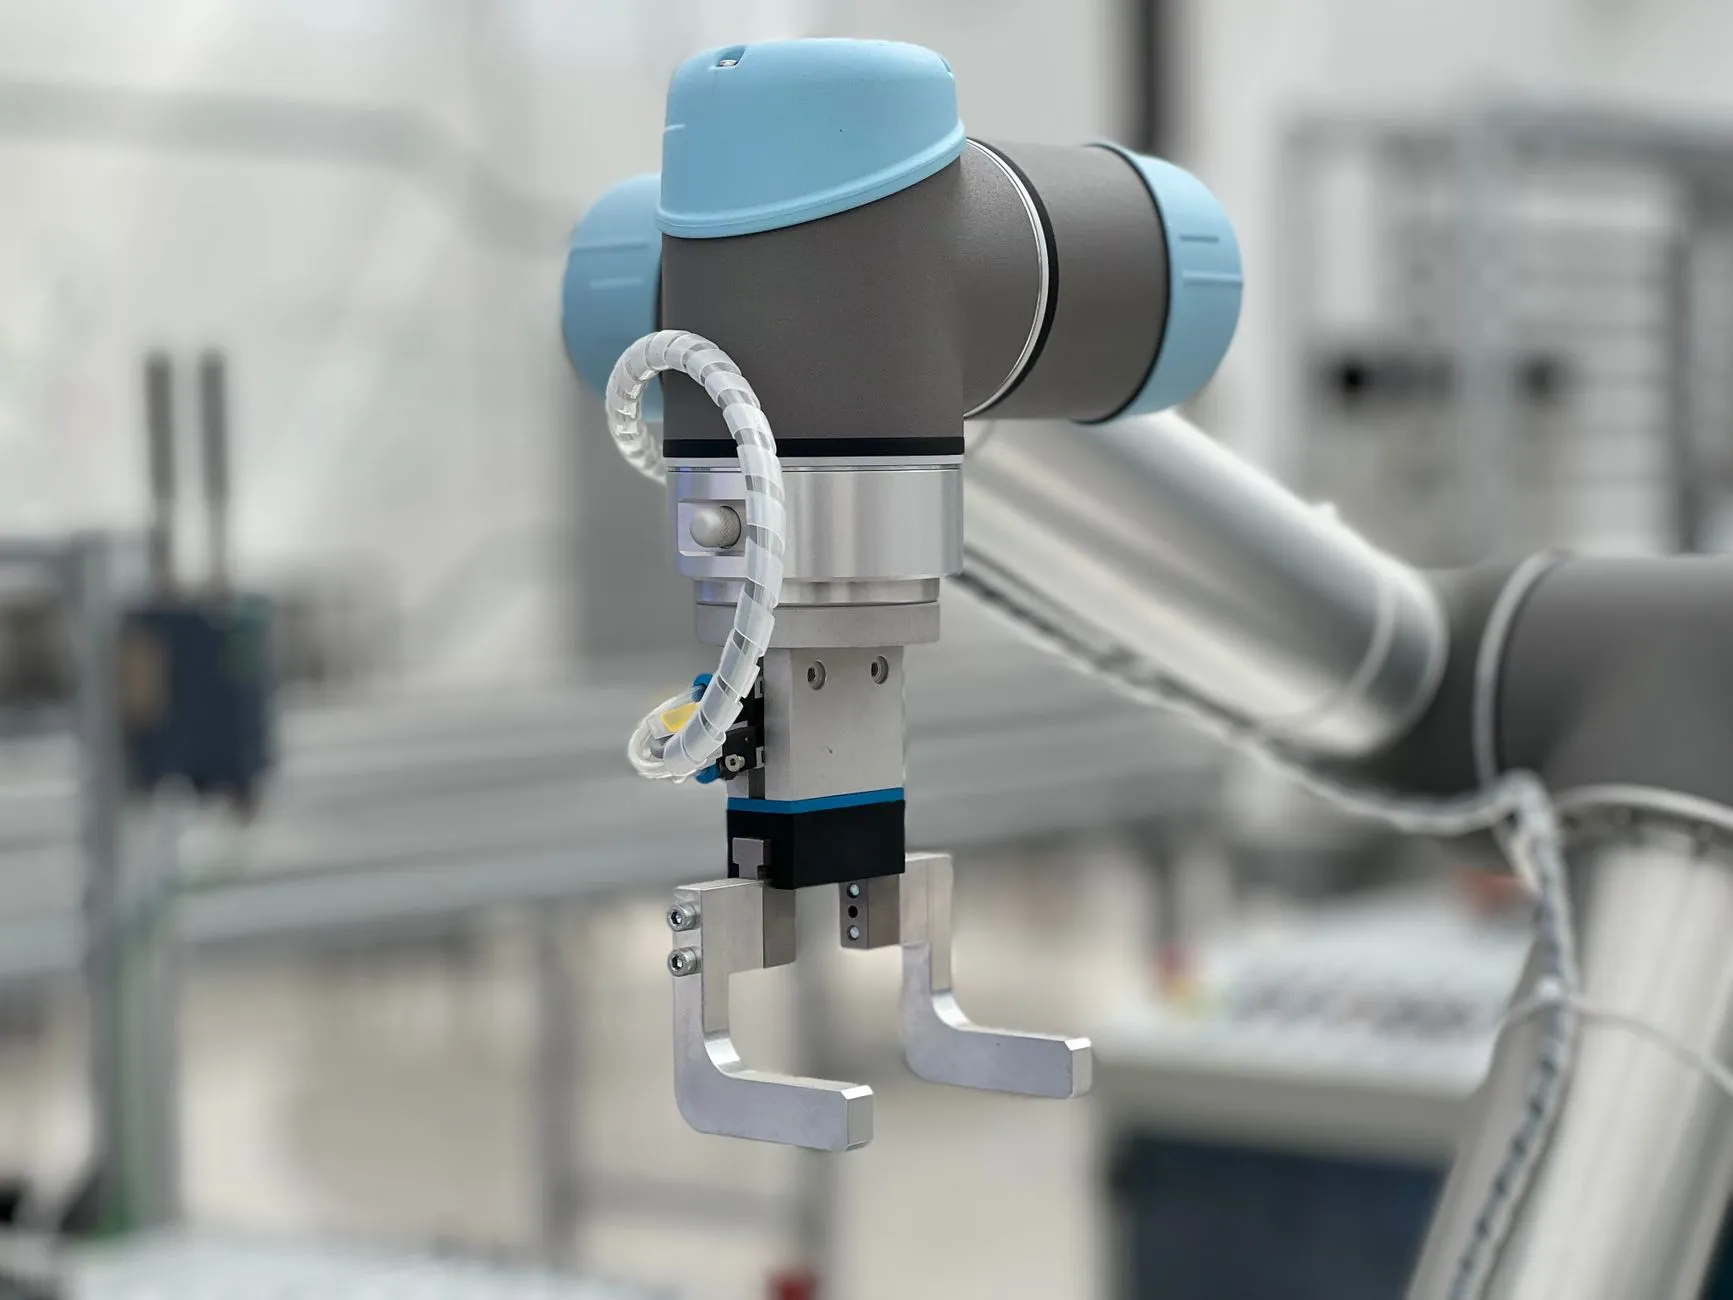
协作机器人则走了另一条路。多数采用关节力矩传感器加电流环检测,实时感知外力碰撞,一旦接触力超过阈值即触发停机或退让。这使它能与人共享工位,无需围栏。代价是刚性和绝对精度普遍弱于同规格工业机型,负载多在3-20kg区间。
选型前先回答三个问题
- 工件重量与节拍要求:负载超过20kg或节拍要求低于2秒/件,协作机器人基本出局
- 人机交互频率:需要频繁换线、人工上下料的工位,协作机型部署灵活度优势明显
- 精度与刚性需求:打磨、去毛刺等对刚性敏感的工艺,六轴关节工业机型仍是首选
一个常见的误区是把协作机器人当作“便宜的工业机器人”来用。实际上,协作机型在拖拽示教、图形化编程上的便利性,才是它降低自动化门槛的核心价值。对于多品种小批量产线,这种快速重部署能力可以显著减少停机时间。
数据对比:成本之外的隐性账
以一台6kg负载的六轴关节工业机器人和一台同负载协作机器人为例,前者本体价格约4-6万元,后者约8-12万元。但工业机型需要加装安全围栏、光栅、安全继电器,整体自动化设备集成成本可能增加3-5万元;协作机型在低风险场景下可省略这些,综合落地成本差距缩小到20%-30%。
运维层面差异更值得关注。工业机器人通常按8000-10000小时保养周期运行,协作机器人因力矩传感器需定期校准,维护频次略高。但协作机型的模块化关节设计让更换更快捷,单关节更换可在30分钟内完成,这对连续生产场景是实际优势。
上海易樊科技在项目实践中建议:年产量稳定、单一品种大批量的场景,优先考虑工业机器人配合安全围栏方案;而订单波动大、换线频繁的中小批量产线,协作机器人的柔性价值更容易兑现。选型没有绝对优劣,关键在于把工艺节拍、精度要求、人员交互强度三个变量算清楚。