工业机器人六轴关节技术演进:从运动控制精度看焊接作业效率提升路径
日期:2026-09-27
标签:工业机器人,六轴关节,协作机器人,自动化设备
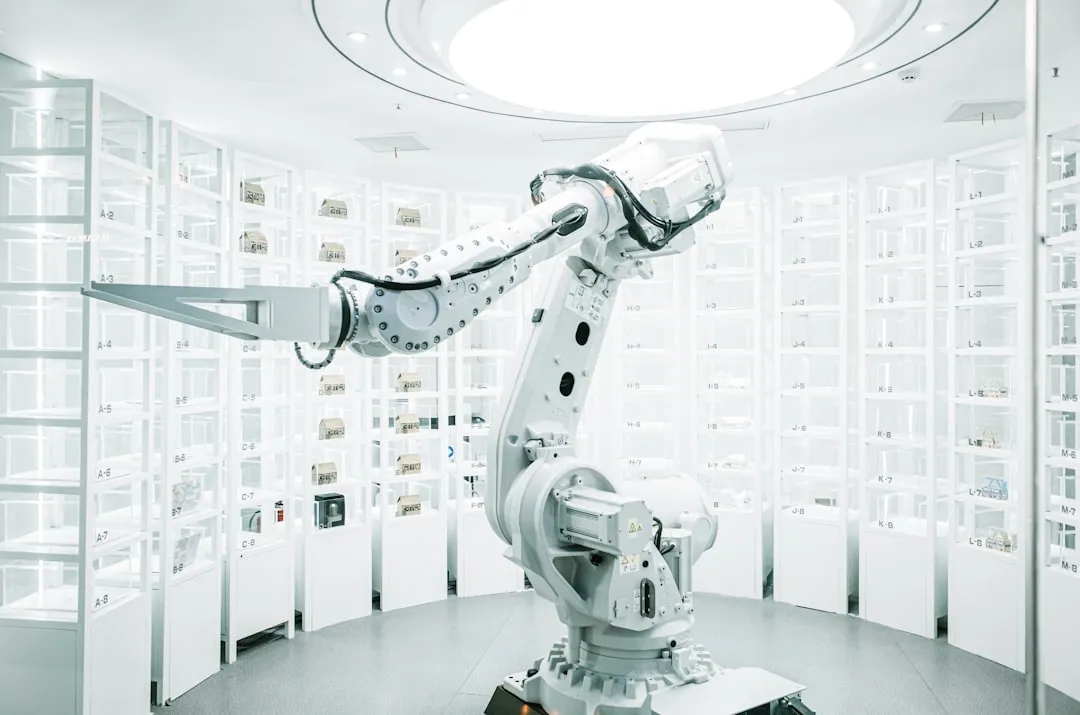
焊接作业的精度与效率,在很大程度上取决于工业机器人末端执行器的运动轨迹控制能力。而六轴关节作为实现空间任意位姿调整的核心传动链,其技术演进直接决定了自动化焊接能否从"能焊"走向"焊得快、焊得稳"。
问题:为什么焊接场景对六轴关节要求更高?
与搬运、码垛等场景不同,弧焊和激光焊对关节的轨迹重复精度要求通常需达到±0.05mm以内,且焊枪在连续走线过程中不能出现可感知的抖动。这就意味着减速机背隙、伺服响应带宽、关节刚度三者必须协同优化。
核心技术:从刚性到刚柔耦合的演进
早期六轴关节多采用RV减速机+交流伺服方案,优势是刚性强,但高速启停时末端抖动明显。近年来的改进方向集中在三点:
- 谐波减速机与RV混搭:腕部三轴改用高扭矩谐波减速机,降低惯量,提升动态响应;
- 双编码器闭环:在输出端增加绝对值编码器,直接测量关节实际角度,补偿传动链弹性变形;
- 协作机器人架构下放:协作机器人的关节力矩传感方案被移植到工业焊接臂,实现碰撞检测与力控焊接,尤其适合薄板搭接工况。
实践方法:焊接节拍优化的三个切入点
从自动化设备集成视角看,提升焊接效率并非单纯提高关节速度。实际项目中可参考以下路径:
- 轨迹平滑处理:在焊接转角处采用样条过渡,减少关节频繁换向,节拍可缩短12%-18%;
- 关节刚度匹配:针对1.2mm以下薄板,适当降低腕部关节增益,抑制共振;
- 协同作业:一台六轴焊接臂配合变位机,通过外部轴联动,将焊缝始终保持在平焊位置,熔敷效率提升约25%。
应用前景
随着工业机器人与协作机器人技术边界的模糊,下一代六轴关节将更强调"感知-控制"一体化。上海易樊科技有限公司在自动化设备集成实践中观察到,焊接效率的提升不再依赖单一关节指标,而是运动控制算法、关节传动方案与工艺数据库的深度耦合。对于焊接集成商而言,理解六轴关节的精度衰减规律与动态响应特性,比单纯比较参数表更有实际价值。