工业机器人选型对比:六轴关节与协作机器人在码垛场景的应用差异
码垛场景下的工业机器人选型:从刚性到柔性的博弈
码垛是物流与生产衔接中最考验设备耐性与智慧的环节。面对每日数千次的抓取、提升、旋转与放置,选择何种工业机器人直接决定了产线的节拍上限与运维成本。上海易樊科技有限公司在为客户规划自动化产线时,常被问及六轴关节机器人与协作机器人的优劣。两者虽同属自动化设备,但在码垛这一具体场景中,其结构哲学与适用逻辑存在显著分野。
一、业务形态与核心差异:负载与速度的客观标尺
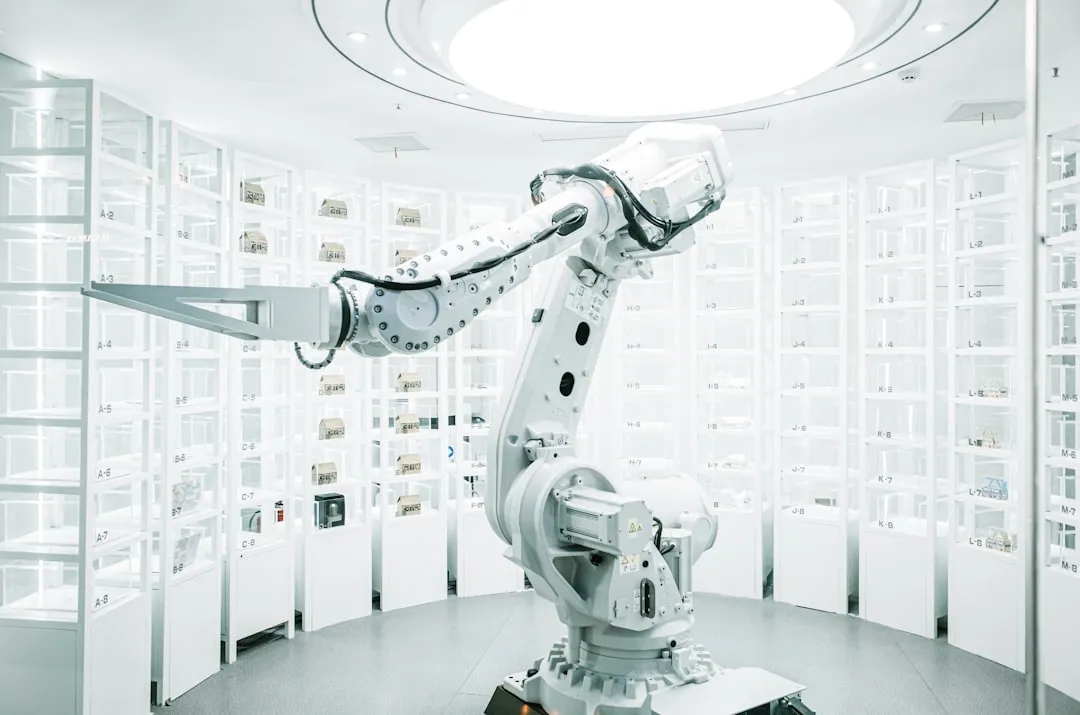
我们提供的并非单纯设备销售,而是基于工况分析的工业机器人选型咨询与集成服务。六轴关节机器人采用刚性铸铁手臂与高惯量伺服电机,其关节结构专为高节拍、重载荷设计。以典型码垛任务为例,六轴机型在抓取25kg-70kg的袋装或箱体时,标准循环时间可稳定在8-12秒区间,且末端轨迹重复定位精度达±0.08mm。而协作机器人(cobot)的关节采用柔性力矩传感器与低减速比设计,其物理上限通常在12kg负载以内,且为保证人机交互安全,其运动速度被主动限制在传统机器人的三分之一左右。
二、码垛适用性分析:从安全围栏到人机共融
在码垛高度超过1.8米或垛型复杂交错时,六轴关节机器人的第五轴与第六轴能提供更大的腕部翻转空间,可轻松应对隔板抓取、托盘定位等复合动作。同时,其控制系统可集成视觉引导模块,对来料偏移的容忍度更高。协作机器人则更适合码垛工位与人工操作台之间无物理隔离的柔性产线。例如,当工人需要频繁更换夹具或临时调整码放顺序时,协作机型可被直接拖拽示教,无需停机重写程序。但需注意,协作机器人末端若安装重型夹具,其安全力矩限制会频繁触发保护性停机,导致实际节拍低于理论值。
三、应用场景与决策建议:算清总拥有成本
若您的产线满足以下任一条件,建议优先评估六轴关节机型:每日单班次码垛量超过3000件、单个物料重量超过8kg、垛型需要交叉堆叠或旋转90度。反之,若企业产品种类多但批量小(每日切换超过6次)、且现场存在多品种共线生产,则协作机器人可显著降低自动化改造的工程门槛。上海易樊科技在实施项目时,会要求客户提供近三个月的生产排班表与物料清单,用离散事件仿真软件模拟两种自动化设备在峰值时段的拥堵率,而非仅以样本负载作为选型依据。
四、实施流程与关键参数校准
确定机型后,我们推荐按四步推进落地:第一,现场动线测绘,记录托盘尺寸与垛型层数;第二,进行工业机器人的软硬件接口协议确认(Profinet或EtherCAT);第三,试制专用末端夹具,重点校验真空吸盘的泄漏率与气动夹爪的夹持变形量;第四,执行72小时不间歇疲劳测试,重点观察六轴关节减速机的温升曲线或协作机器人关节的电流波动值。在调试阶段,技术人员需要特别关注机器人底座与传送带之间的震动耦合,必要时增加弹簧减震垫块。
五、常见疑问与易樊的工程化回应
许多客户会问:协作机器人能否通过加装配重块来提升有效载荷?答案是否定的,因为这破坏了力矩传感器的安全逻辑。另一种常见误区是认为六轴机器人必须深挖地基安装——实际上,现代六轴机型多采用落地式配重底座,仅需水平度≤0.5mm/m即可稳定运行。上海易樊科技承诺在交付后提供三个月的节拍优化服务,帮助客户在保证垛型方正的前提下,将加速度斜坡参数调整至最节能区间。若您正面临码垛效率瓶颈,我们欢迎您携带实际物料样品至我司实验室,进行一对一的压力测试与轨迹仿真。