六轴关节工业机器人在焊接与搬运场景中的精度控制技术解析
日期:2026-10-31
标签:工业机器人,六轴关节,协作机器人,自动化设备
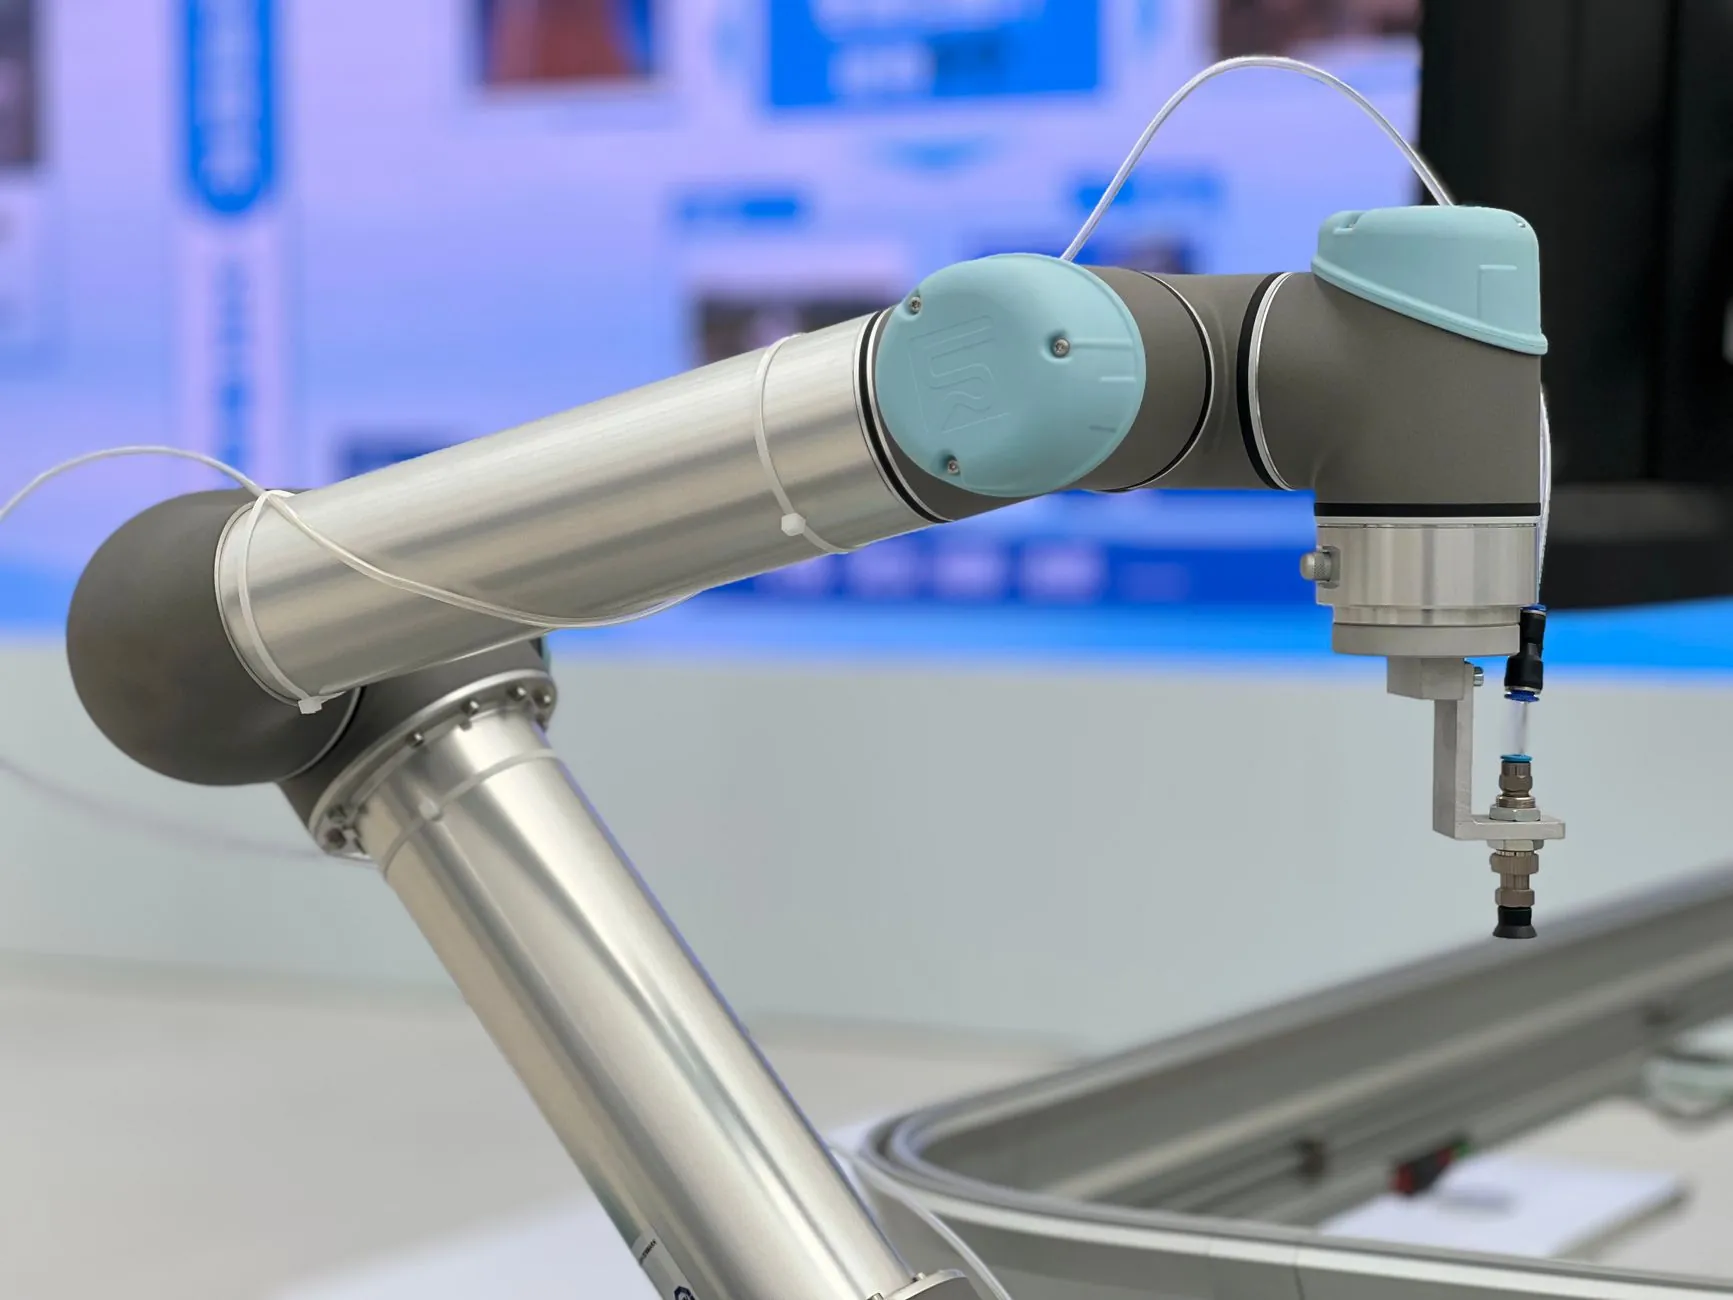
焊接与搬运是六轴关节工业机器人最成熟的两大应用场景,但"能用"和"好用"之间的差距,往往就藏在精度控制这一层。不少产线在导入自动化设备后发现,机器人重复定位精度标称±0.02mm,实际焊出来的焊缝却时而偏丝、时而咬边——问题不在本体参数,而在从TCP标定到轨迹补偿的整条精度链路没有被系统性地管理起来。
精度偏差从哪里来:三个容易被忽视的环节
焊接场景对精度的要求集中在焊枪末端的位置与姿态一致性。六轴关节机器人本体的重复定位精度通常不是瓶颈,真正的偏差源来自以下几处:
- TCP(工具中心点)标定误差:焊枪更换或碰撞后未重新标定,几毫米的偏移足以导致焊缝偏离。
- 热变形与线缆拖拽力:连续焊接30分钟后,焊枪及臂端热膨胀带来的漂移可达0.1mm量级,在薄板焊接中不可忽略。
- 工件定位一致性:夹具重复装夹偏差叠加机器人绝对精度不足,搬运上下料时出现抓取失败或放置偏移。
搬运场景的精度问题则更多体现在节拍压力下的动态误差——高速运行时的轨迹跟踪误差远大于静态重复定位精度,这一点在选型阶段常被忽略。
精度控制的工程化方法
解决思路分两个层面:静态精度的补偿和动态精度的抑制。
静态层面,建议建立TCP标定周期管理制度,将焊枪更换、碰撞报警、连续运行累计时长作为触发条件,配合激光传感器或接触式标定工装实现快速复核。对于搬运应用,可利用视觉引导或力控搜孔策略弥补绝对定位精度的不足——协作机器人在这方面具备天然优势,其内置力传感与安全监控功能,使柔性上下料场景的容错能力显著提升。
动态层面,关节减速机背隙、臂杆柔性以及伺服增益参数共同决定高速轨迹精度。实践中可通过降低拐角区域的进给倍率、优化加减速S曲线、提高位置环增益等方式压缩动态误差。部分控制器支持轨迹前瞻与振动抑制功能,启用后拐角过冲可降低30%以上。
实践中的几条落地建议
- 新产线调试阶段完成机器人绝对精度标定(如使用激光跟踪仪),而非仅依赖出厂重复定位精度指标。
- 焊接工作站配置焊枪防碰撞传感器与自动重标定流程,将恢复时间从小时级压缩到分钟级。
- 搬运节拍设计留出10%-15%余量,避免长期满负荷运行加速减速机磨损、精度衰减。
- 对工业机器人运行数据做趋势监控,定位精度缓慢劣化往往早于故障报警出现。
值得关注的是,协作机器人正在焊接与搬运的中小批量场景中快速渗透,其轻量化结构和内置传感使其在精度补偿上具备软件定义的空间。而传统六轴关节机型在大负载、高节拍工况下仍是主力。选型的关键不是追新,而是把精度需求拆解到具体工序的容差范围内去匹配。
精度控制的本质是一套可持续的工程管理流程——标定、补偿、监控、复检形成闭环,设备能力才能真正转化为产线良率。