协作机器人与传统工业机器人对比:上海制造企业自动化设备配套该怎么选
日期:2026-10-05
标签:工业机器人,六轴关节,协作机器人,自动化设备
2024年上海规模以上工业企业机器人密度已突破380台/万人,但很多制造企业在选型时仍面临一个现实问题:产线明明需要自动化升级,到底该上协作机器人还是传统工业机器人?两者在负载、精度、部署成本和安全性上的差异,直接决定了投资回报周期。
技术原理与核心差异
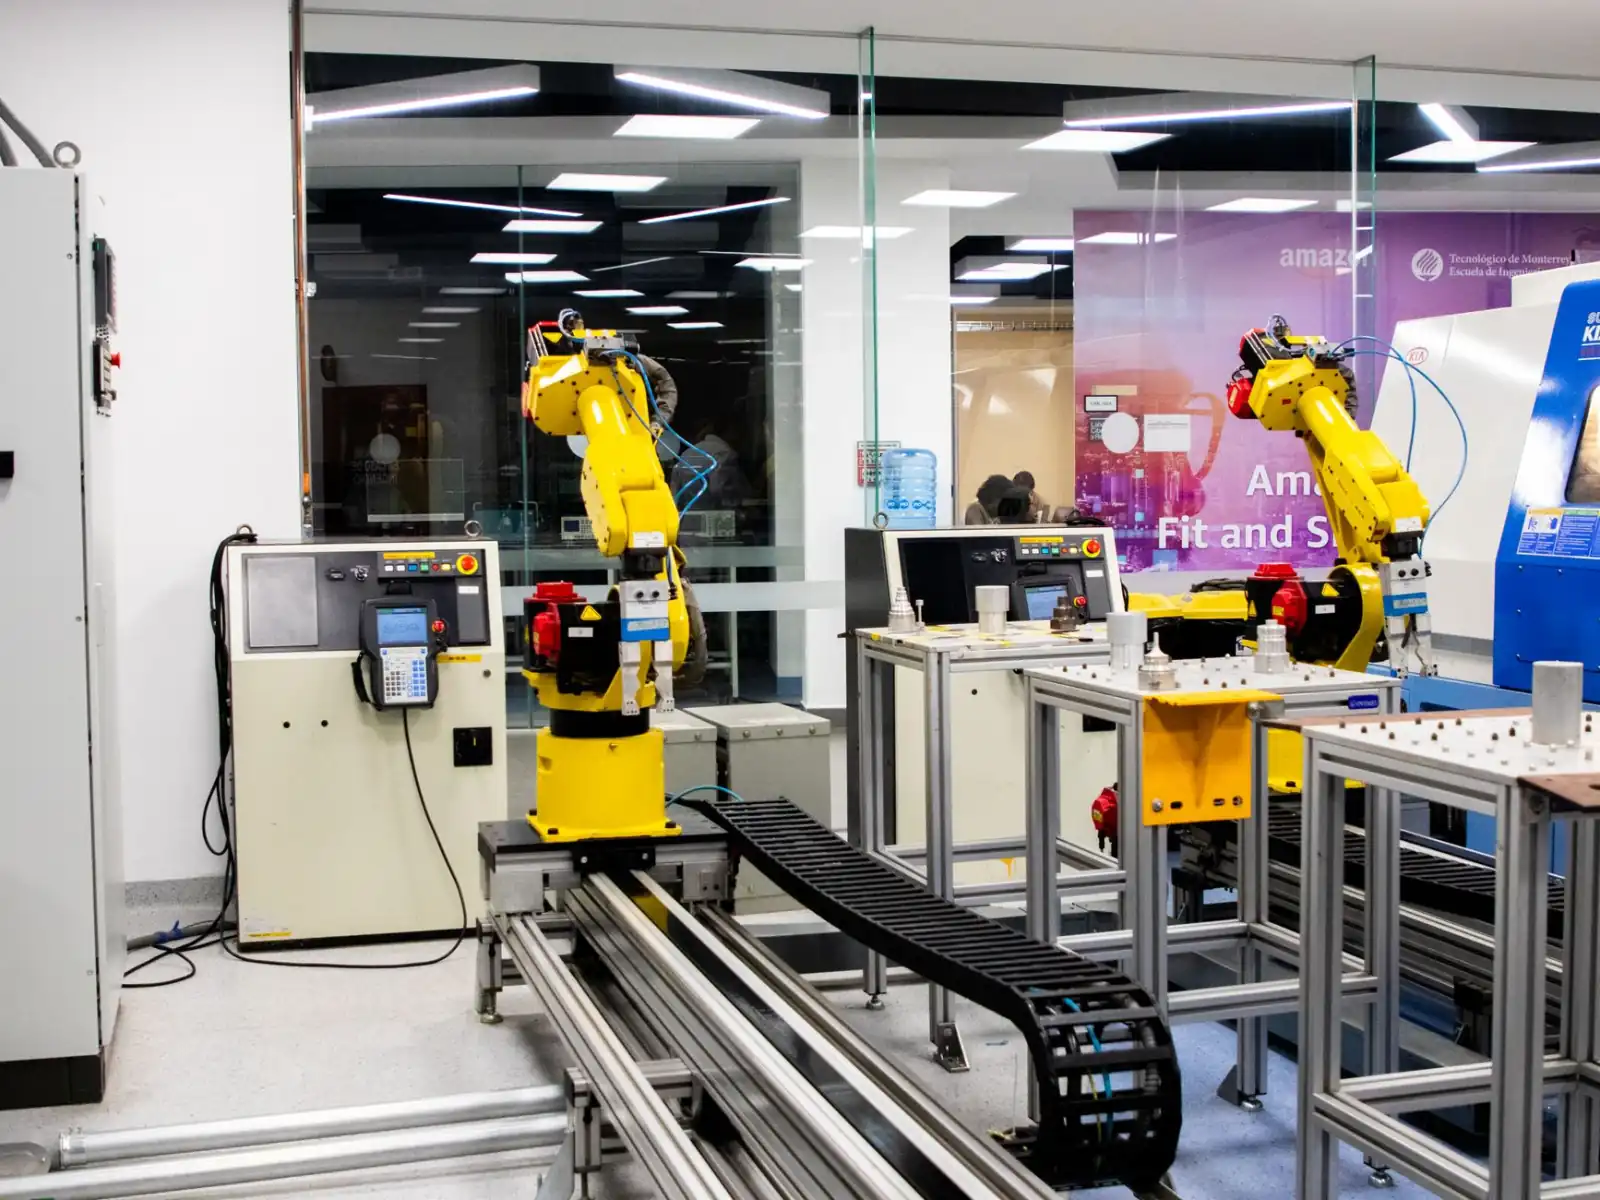
传统工业机器人以六轴关节结构为主流,依托高刚性减速机和伺服系统,重复定位精度可达±0.02mm,适合高速、大负载、长节拍的场景,比如汽车焊装线上的点焊和搬运。但它需要安全围栏隔离,编程依赖示教器,换产调整往往耗时数小时。
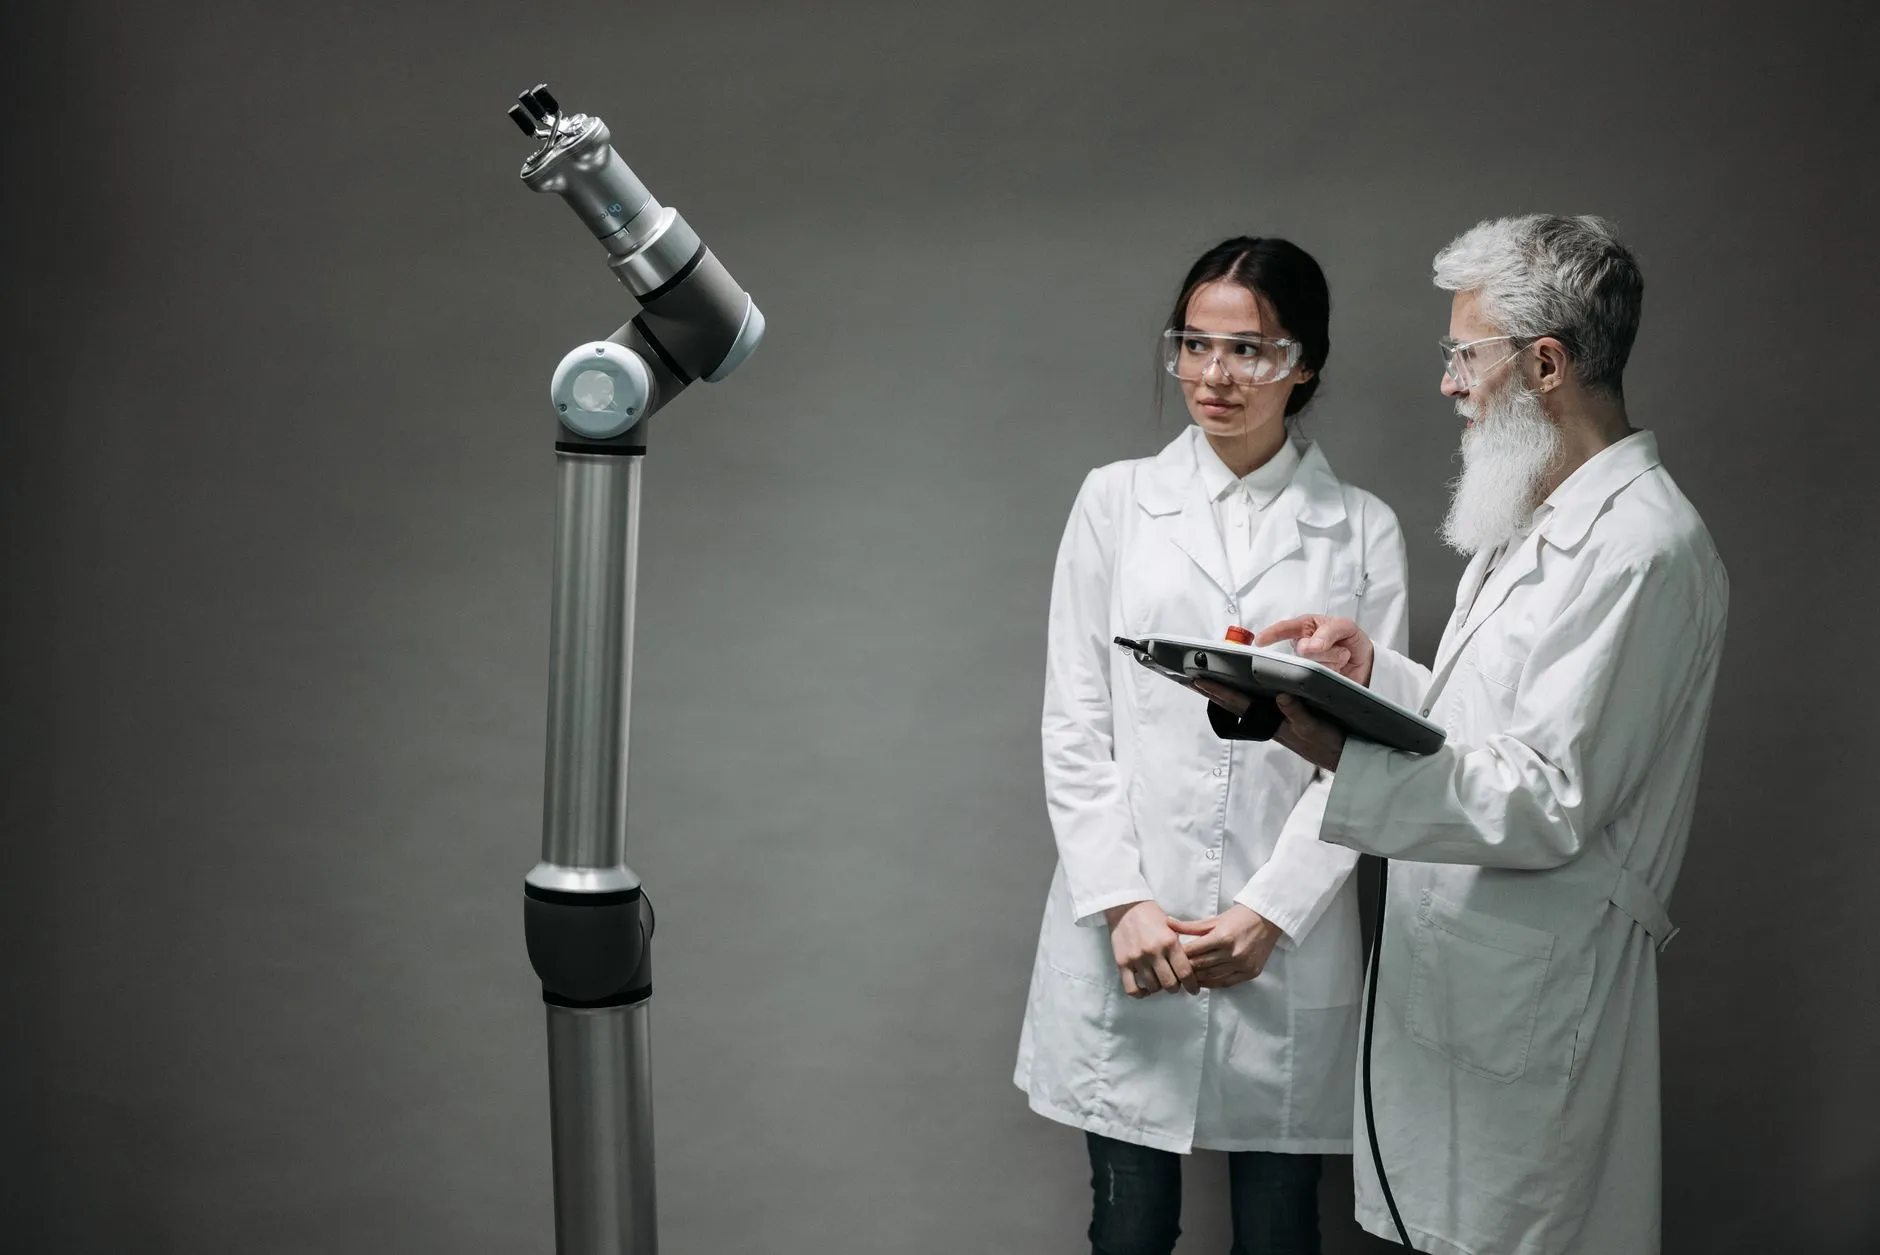
协作机器人则通过力矩传感器和电流环监测实现碰撞检测,无需围栏即可与人共线作业。其关节模组集成度更高,重量轻、功耗低,但负载通常限制在3-20kg,绝对精度和节拍效率不及传统机型。
上海制造企业的选型逻辑
上海及长三角地区的制造企业以3C电子、医疗器械、精密装配和汽车零部件为主,产线换型频繁、空间紧凑。以下几种情况可优先考虑协作机器人:
- 工位空间小于2㎡,无法加装安全围栏
- 需要人机交替作业,如PCB插件后段检测
- 多品种小批量,每周换产超过3次
- 负载需求在10kg以内,节拍要求不苛刻
反之,若涉及高速搬运、大扭矩拧紧、打磨抛光等工艺,六轴关节工业机器人仍是更稳妥的选择。以某上海汽车内饰件厂为例,其注塑取件工位改用协作机器人后,部署时间从5天压缩到4小时,但节拍从6秒延长到11秒,最终通过增加一台设备实现了产能平衡。
自动化设备配套的实践建议
选型不能只看机器人本体,末端执行器、视觉系统和PLC通讯协议同样关键。建议企业按以下步骤评估:
- 梳理工序的负载、节拍、精度三项硬指标
- 评估现有自动化设备的通讯接口是否支持EtherCAT或Modbus TCP
- 测算围栏改造、安全光栅与协作方案的隐性成本差
- 要求供应商提供同行业案例的实测节拍数据
上海易樊科技有限公司在服务本地客户时发现,约六成企业最终采用混合方案——主线用传统工业机器人保证效率,末端工位用协作机器人补充柔性。这种搭配在投资回收期上通常比全协作方案缩短8-14个月。
随着力控精度和AI视觉的成熟,协作机器人的负载与速度边界正在上移,而传统工业机器人也在集成更友好的编程界面。选型的核心不是追新,而是匹配自身工艺的刚性需求与未来3年的产线规划。