六轴关节工业机器人焊接节拍与焊缝一致性实测分析
焊接节拍与焊缝一致性是衡量一台工业机器人焊接系统是否真正“好用”的两个硬指标。前者决定产能,后者决定良率。在实际产线调试中,很多用户会发现标称速度很快的设备,实际焊接节拍却达不到预期;或者试件焊缝漂亮,批量生产时却出现咬边、气孔、熔深不均。这背后涉及本体刚性、轨迹精度、焊接工艺匹配等多层因素,值得拆开来看。
六轴关节结构对焊接节拍的影响机理
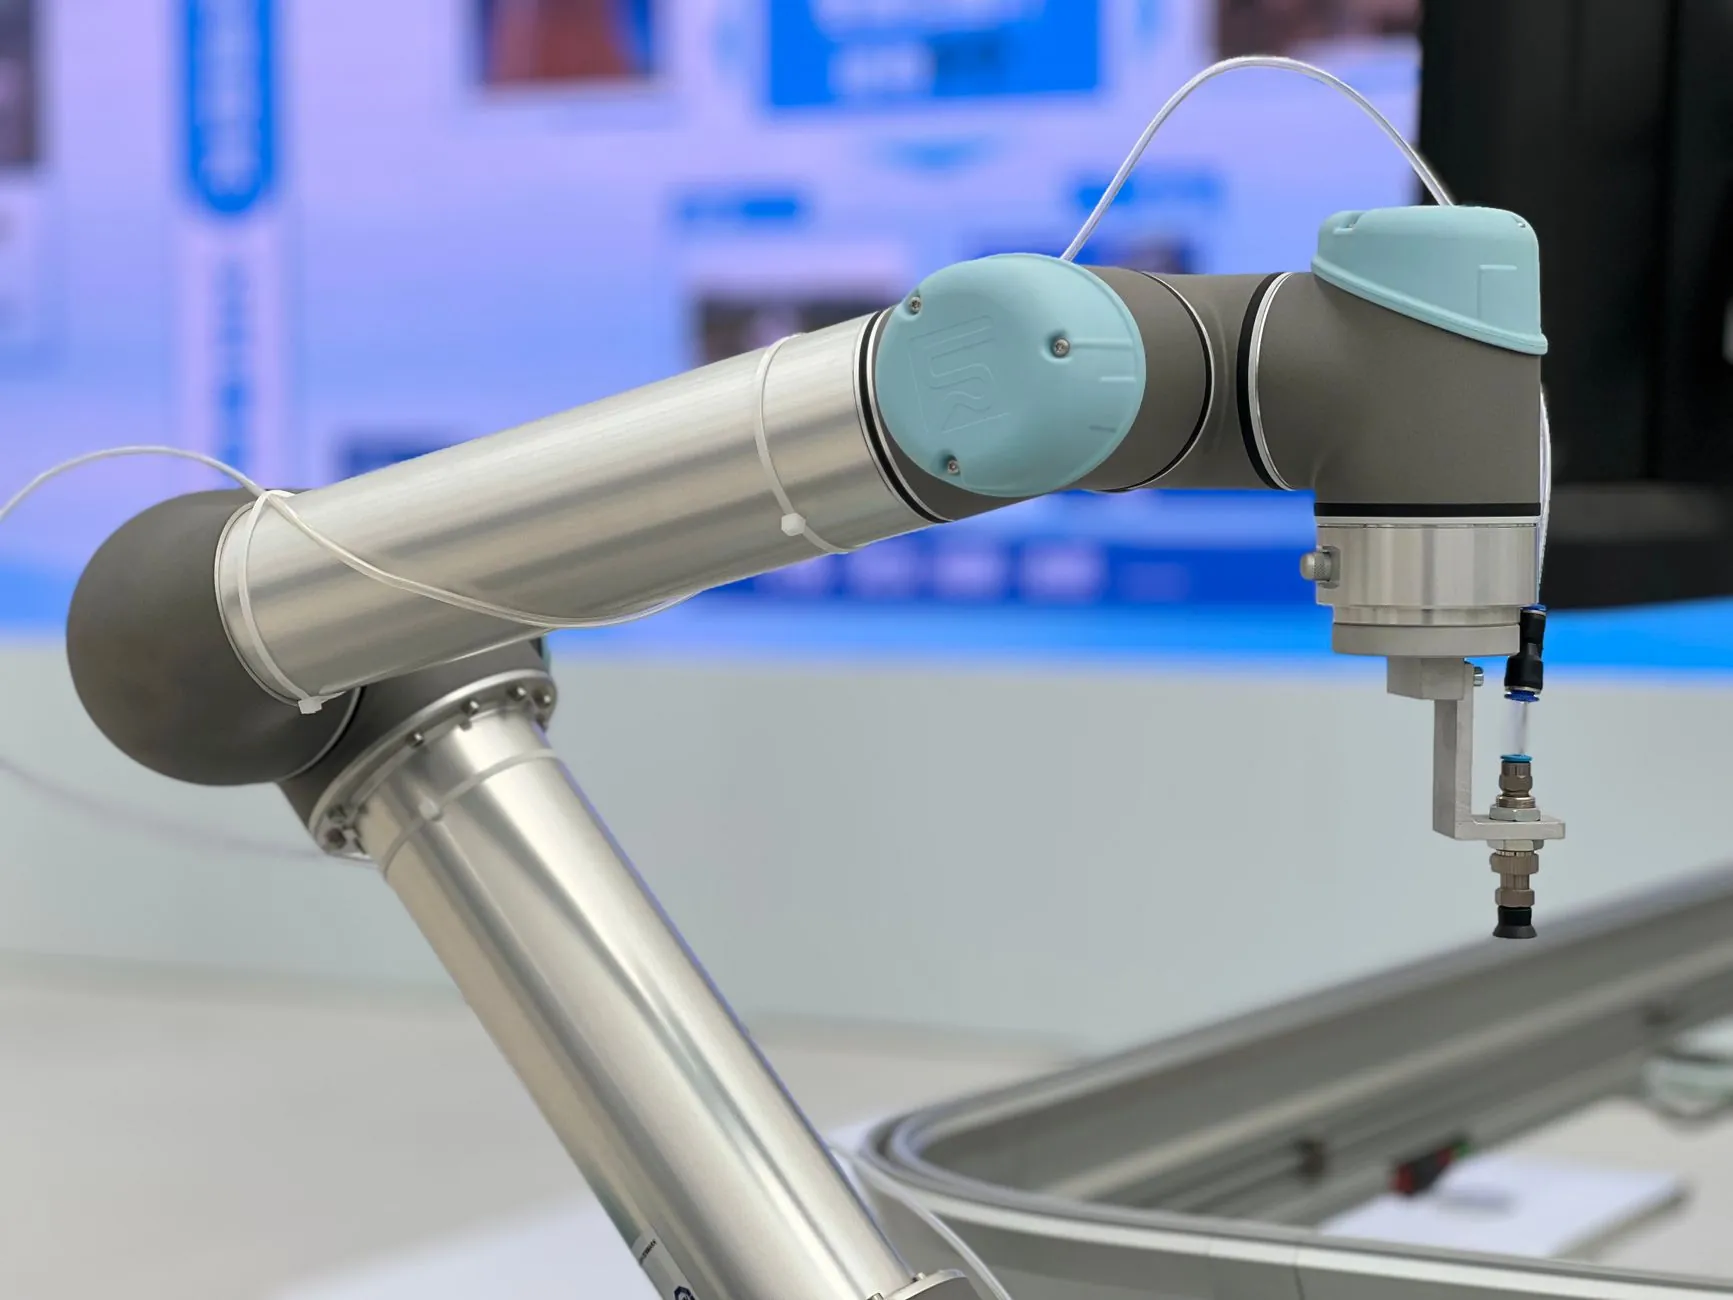
六轴关节机器人的焊接节拍并非单纯由最大关节速度决定。焊接是一个带工艺约束的运动过程——焊枪姿态需保持稳定、干伸长变化要小、引弧收弧点要精准。六轴串联结构中,J2大臂与J3小臂的惯量匹配直接影响起弧前的空走定位时间;J4、J5、J6腕部三轴的耦合刚度则决定了摆动焊时的轨迹跟随误差。当焊枪以摆焊方式填充坡口时,腕部若存在微小反向间隙,熔池边缘就会出现周期性偏移,反映在宏观上便是焊缝宽度不一致。
值得注意的是,近年不少产线开始引入协作机器人做中小件焊接补位。协作臂关节采用力矩传感器闭环,刚性相对传统工业臂偏低,在厚板多层多道焊中需降低摆焊频率来保证一致性,这是选型时容易忽略的细节。
节拍实测方法与一致性判定标准
做节拍实测,建议按以下维度记录,而不是只看一个总时间:
- 空走定位时间:从上一道焊缝收弧到下一道引弧之间的非焊接耗时
- 引弧稳定时间:起弧到电流电压进入设定窗口的过渡段
- 焊接净时间:按焊缝长度除以设定焊速的理论值
- 换枪/清枪辅助时间:与自动化设备外围动作的协同等待
焊缝一致性判定则建议取连续20件以上样本,测量余高、熔宽、熔深的极差与标准差。行业里较务实的控制线是:熔宽极差≤0.8mm、余高极差≤0.5mm,超过则需排查是本体重复定位问题还是焊接电源外特性波动。
提升一致性的可执行调整思路
若实测发现节拍达标但一致性不足,可优先从三个方向入手。其一,优化焊枪TCP标定频次,腕部关节经长时间摆焊后TCP漂移往往超过0.3mm,足以影响薄板搭接焊的熔透。其二,在机器人程序中把摆焊的驻留时间与焊接电源的脉冲参数做同步匹配,避免摆动到坡口侧壁时热输入骤降。其三,对工业机器人与变位机的协同运动做节拍仿真,压缩不必要的等待动作——很多产线的节拍浪费其实发生在机器人与工装互锁的逻辑里,而非本体速度本身。
对采用协作机器人的柔性焊接工位,还可通过力控拖拽示教快速修正示教点,减少因工件装配公差带来的逐件微调时间,这在多品种小批量场景下对综合节拍的改善相当可观。
焊接节拍与焊缝一致性从来不是孤立参数,它们共同指向一个系统的运动精度与工艺适配能力。把实测数据拆细、把调整动作落到具体轴和具体参数上,比笼统追求“更快的机器人”更有意义。