协作机器人与传统工业机器人对比:上海制造企业自动化设备选型参考
日期:2026-10-01
标签:工业机器人,六轴关节,协作机器人,自动化设备
上海及长三角制造企业近年面临一个共性难题:产线自动化升级时,到底该选传统工业机器人,还是协作机器人?两者价格区间重叠越来越多,但底层设计逻辑完全不同,选错方向可能导致后期改造成本翻倍。
一、从安全机制看本质差异
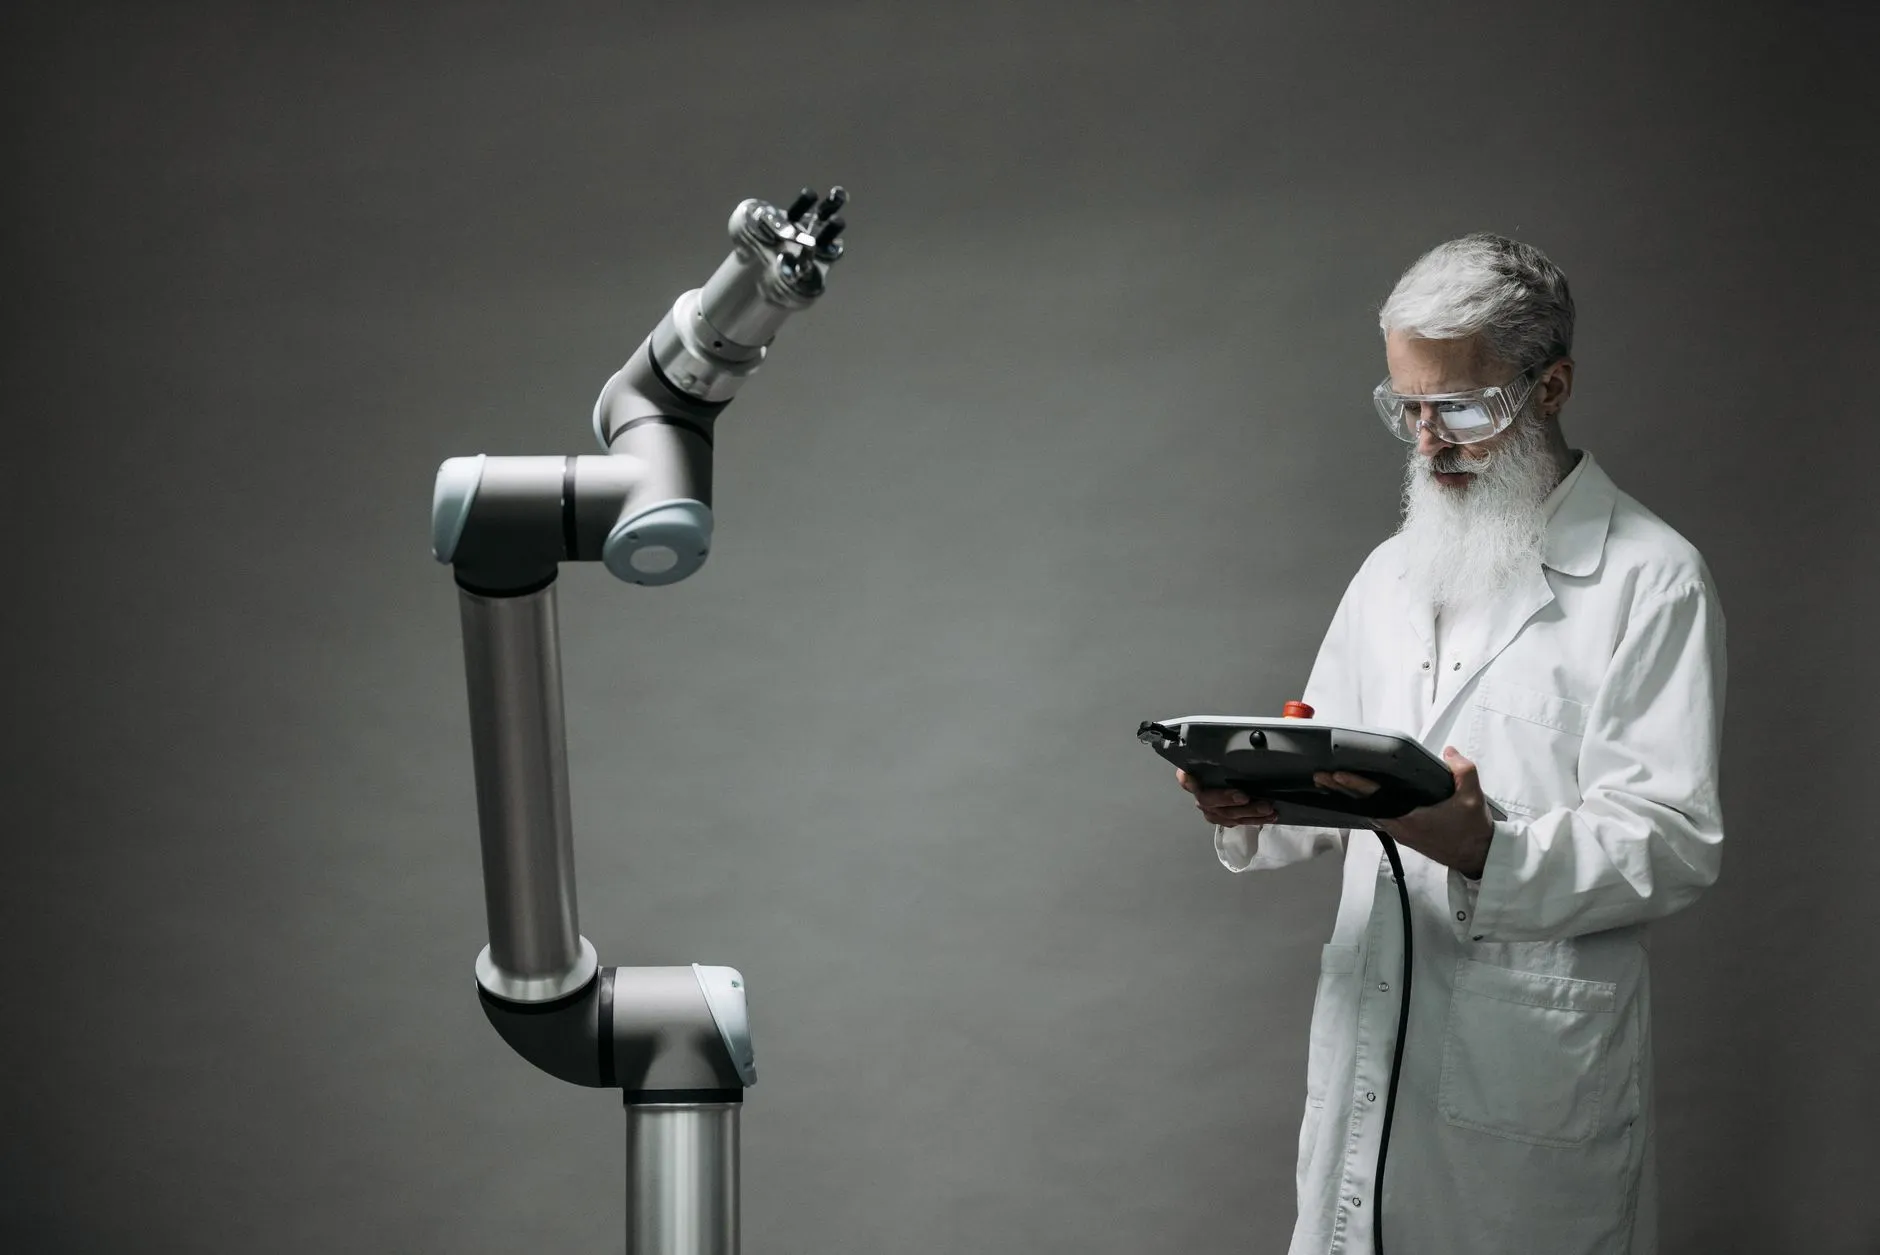
传统工业机器人依赖围栏隔离,本体刚性强、负载高,典型如六轴关节机型,重复定位精度可达±0.02mm,适合高速搬运、焊接等场景。协作机器人则通过力矩传感器与电流环监测实现碰撞检测,无需安全围栏即可与人共线作业,但速度通常限制在1m/s以内,负载多在3-16kg区间。
上海某汽车零部件厂曾测算:一条焊接线用传统六轴关节方案,节拍快35%,但安全围栏占用车间面积约40㎡;改用协作方案后,空间省了,节拍却满足不了大批量订单。
二、选型的三个可执行判断维度
企业可以从以下角度快速判断:
- 批量与节拍:年产量超10万件、节拍要求<3s的工序,优先考虑工业机器人。
- 换线频率:多品种小批量、每天换型3次以上的产线,协作机器人的拖动示教和图形化编程优势明显。
- 空间与人力:老旧厂房层高不足、无法加装围栏时,协作方案是更现实的自动化设备选择。
三、混合部署正在成为主流
实际项目中,越来越多上海集成商采用混合架构:前段高速冲压用六轴关节工业机器人,后段柔性装配、视觉检测工位用协作机器人。这种组合既保住了产能,又降低了整体安全围栏投入。据行业粗略统计,混合产线的综合设备利用率比纯协作方案高18%-25%。
易樊科技在服务本地客户时发现,选型阶段最容易被忽略的是末端执行器与现有工装的兼容性。协作机器人法兰接口多为ISO 9409-1-50-4-M6,而传统工业机器人常用更大的法兰盘,改造时需额外转接件,这笔隐性成本应在评估初期就纳入预算。
随着力控精度和关节刚性持续提升,协作机器人的负载与速度边界正在上探,而工业机器人也在集成更轻量的安全监控模块。对制造企业而言,自动化设备选型不再是二选一,而是根据工序特征做分层配置——让合适的机器干合适的活,才是产线效益最大化的务实路径。