六轴关节工业机器人焊接应用中的轨迹精度控制技术解析
在焊接自动化领域,六轴关节工业机器人凭借其高柔性和大工作空间,已成为中厚板结构件焊接的主流装备。然而,焊接质量对轨迹精度的敏感度远高于搬运、码垛等应用——焊缝坡口间隙通常仅有1~3mm,机器人末端焊枪的轨迹偏差若超过0.5mm,便极易引发咬边、未熔透等缺陷。这也是许多企业在导入自动化设备后,发现焊接效果不及预期人工焊的核心原因之一。
轨迹精度的三大误差来源
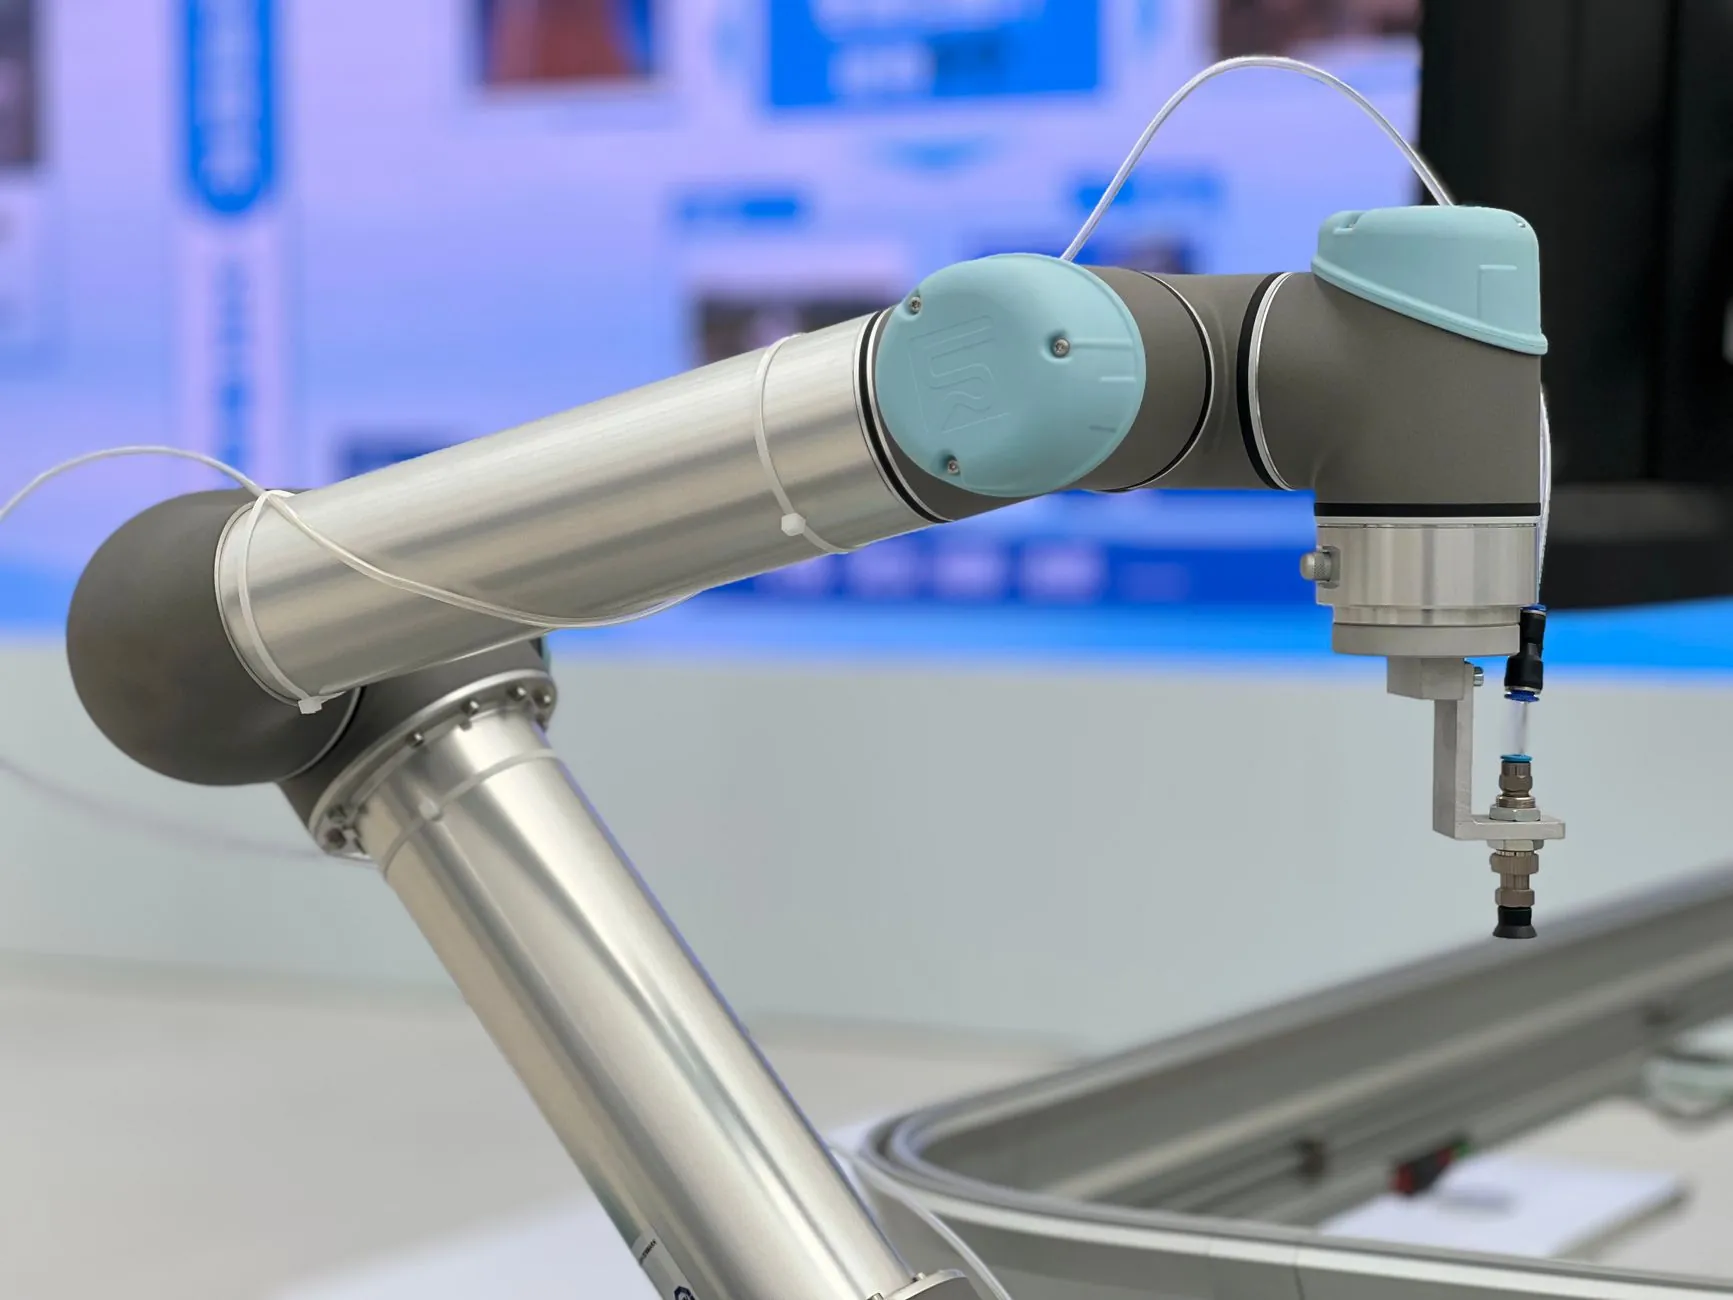
六轴关节机器人的轨迹精度并非单一指标,而是由绝对定位精度、重复定位精度与路径跟踪精度共同决定。行业实践中,重复定位精度通常可达±0.05mm,但绝对定位精度往往在±0.5mm以上——两者差距悬殊,根源在于各关节的减速器背隙、臂杆制造公差以及连杆参数标定误差的累积。
具体而言,误差主要来自三个层面:
- 几何误差:D-H参数标定不准确导致的系统性偏差,可通过激光跟踪仪进行运动学标定补偿;
- 非几何误差:关节柔性与减速器迟滞在负载变化时产生的动态偏差,尤其在焊枪姿态频繁调整时更为显著;
- 热变形误差:连续焊接工况下,机器人本体与焊枪的热积累引起臂杆微变形,长时间作业后轨迹漂移可达0.2~0.4mm。
理解这三类误差的耦合机制,是制定精度控制策略的前提。
轨迹精度控制的关键技术路径
运动学标定与补偿
在六轴关节机器人投入焊接产线前,建议采用激光跟踪仪配合专用标定软件,对机器人进行20~30组位姿测量,辨识并修正D-H参数。经标定后,绝对定位精度通常可从±0.5mm提升至±0.15mm以内。对于精度要求更高的场景,还可引入关节刚度补偿模型,将负载引起的弹性变形纳入离线编程的轨迹修正中。
焊接工艺参数与轨迹的协同优化
轨迹精度不仅是机器人本体的课题,还与焊接工艺密切相关。以MAG焊为例,焊枪工作角与行走角的微小偏差会直接改变熔池受力状态。实践中,可将焊缝跟踪传感器(电弧式或激光视觉式)与机器人控制器闭环联动,实时修正轨迹偏差。值得注意的是,部分协作机器人已开始集成力控与视觉融合功能,在中小件焊接中展现出灵活的轨迹自适应能力,但在厚板多层多道焊中的稳定性仍需验证。
热变形管理与路径规划
针对热变形误差,可从路径规划层面缓解:合理安排焊接顺序,避免机器人单侧长时间连续作业;在节拍允许的情况下,穿插空程回零动作以均衡本体温度分布。对于批量焊接任务,还可建立热漂移补偿表,按时间序列对焊枪TCP进行微调。
常见问题与应对建议
实际产线中,不少用户反馈“示教时轨迹精准,批量生产后偏差增大”。这类问题多半与工件一致性、夹具重复定位精度有关,而非机器人本身。建议在排查时遵循以下顺序:
- 确认工件坡口尺寸与装配间隙的批次波动范围;
- 检查焊枪TCP标定是否因碰撞或换枪发生偏移;
- 评估连续作业2小时后的热漂移量,必要时启用补偿程序。
此外,工业机器人与变位机的协同标定同样不可忽视——九轴联动场景下,变位机回转中心与机器人基坐标系的相对关系若标定不准,轨迹精度将成倍恶化。
轨迹精度控制是一项贯穿选型、标定、编程与运维的系统工程。对于焊接应用而言,与其追求机器人本体的极限参数,不如在标定流程、传感反馈与工艺协同上建立规范化的控制体系。上海易樊科技有限公司持续关注六轴关节机器人与协作机器人在焊接自动化中的工程实践,为行业用户提供从设备选型到工艺优化的技术参考。