六轴关节工业机器人在焊接作业中的轨迹精度控制与工艺适配分析
在汽车零部件与金属结构件产线上,焊接质量的波动往往并不来自焊机本身,而是源于工业机器人末端执行器在空间中的实际到位精度。不少集成商反馈:同一套焊接参数,在示教阶段焊缝成形良好,批量生产运行两小时后却出现咬边、气孔甚至偏焊。这类问题的根源,多数指向六轴关节机器人的轨迹精度衰减与工艺适配不足。
轨迹偏差从何而来:三个被低估的误差源
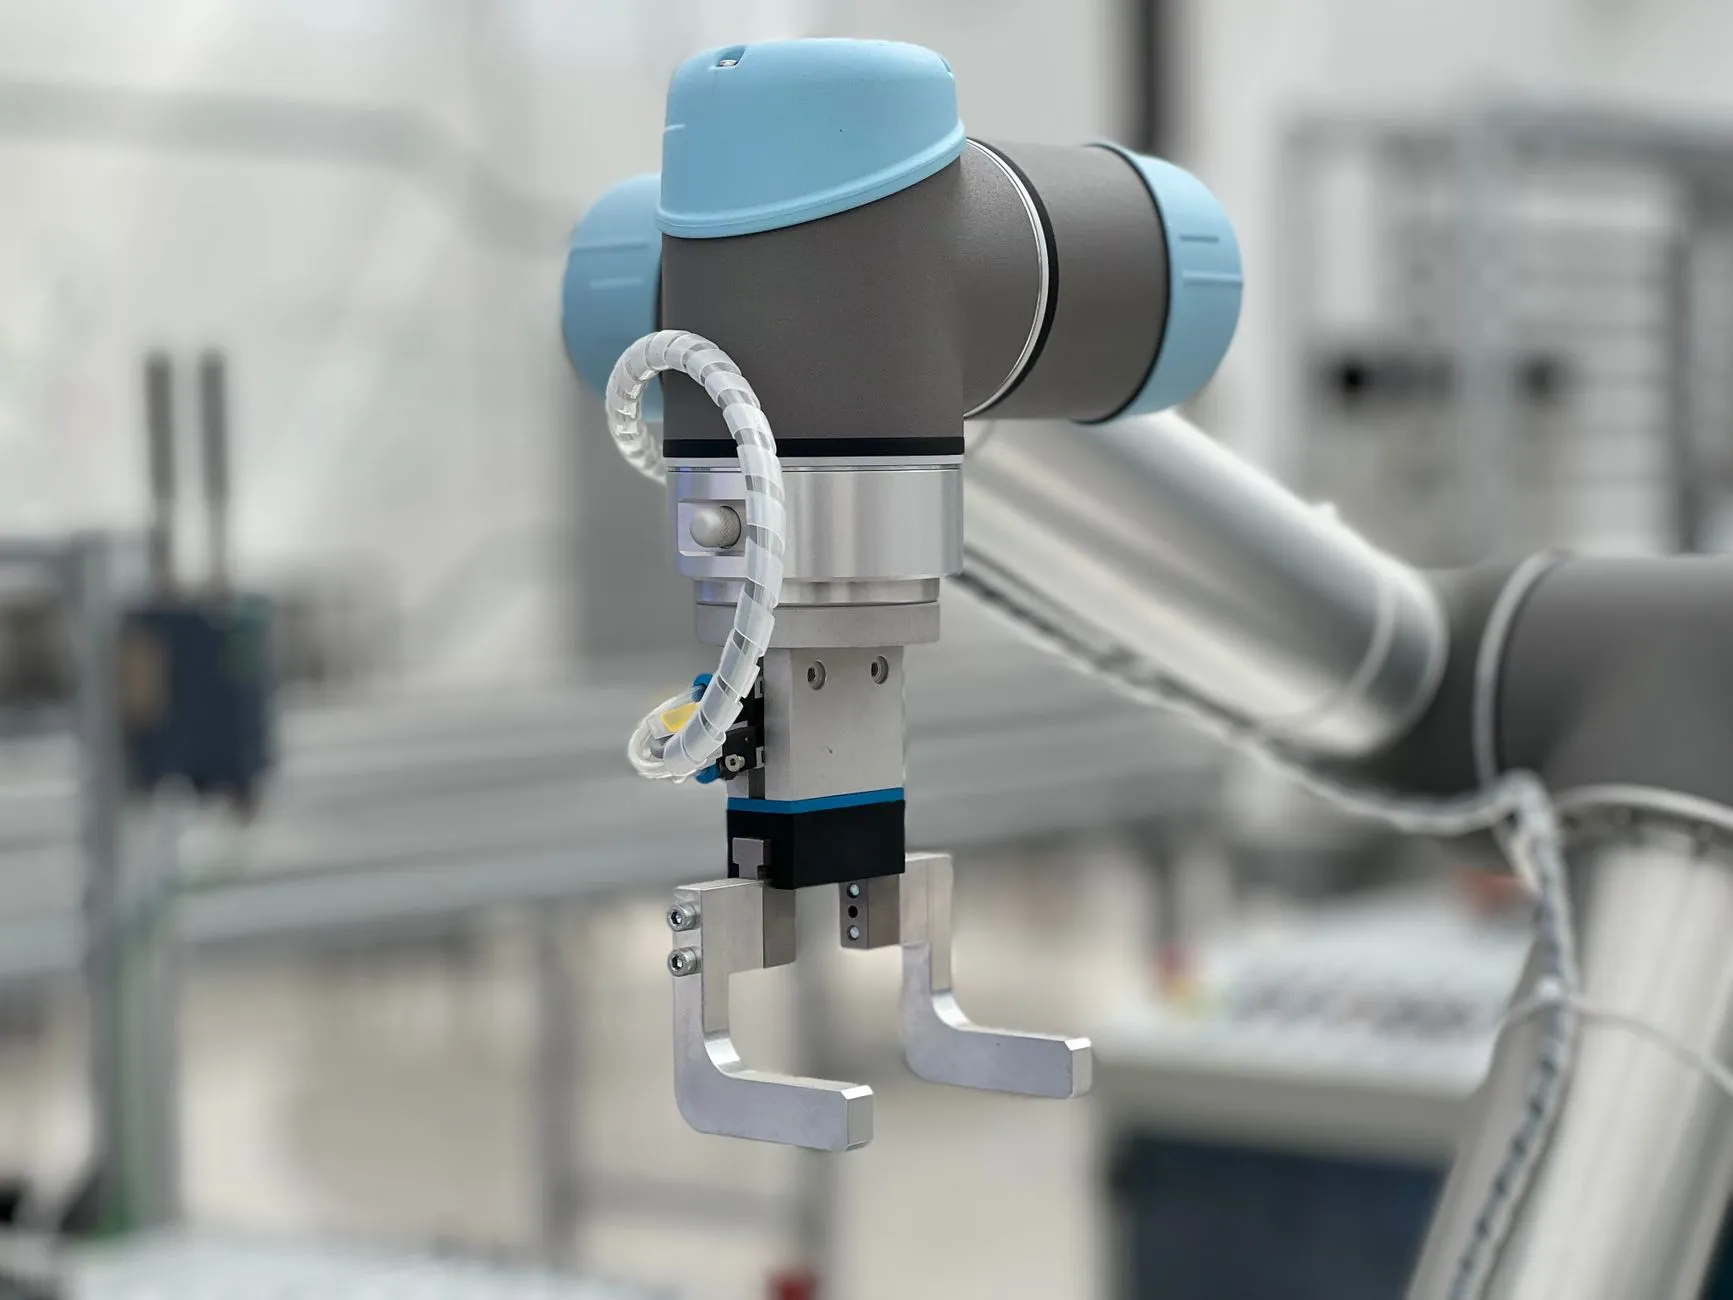
六轴关节机器人的重复定位精度通常标称在±0.02mm~±0.05mm,但重复定位精度≠轨迹精度。焊接作业要求的是机器人沿焊缝连续运动时的路径保真度,而这一指标受多重因素叠加影响:
- 关节减速机的背隙累积:RV减速机在长期往复运动中产生的微小背隙,经六个关节串联放大后,末端偏差可达0.1mm以上;
- 臂展挠度变形:机器人在最大臂展姿态下,J2、J3轴的机械臂自重引起的弹性变形不可忽略,尤其在焊接速度较快时表现为轨迹"塌陷";
- 焊接热输入引起的热漂移:连续焊接30分钟后,焊枪附近关节温度上升,热膨胀导致TCP(工具中心点)偏移,这是许多产线中途出现偏焊的直接原因。
工艺适配:不是调参数,而是匹配运动特性
焊接工艺对机器人运动的要求与搬运、码垛截然不同。CO₂气体保护焊在起弧和收弧段需要精确的速度控制与姿态保持,而MIG焊在填充量较大时要求机器人具备稳定的低速匀速能力。实际应用中,不少工程师仅调整焊接电流电压,却忽略了机器人运动指令中的加速度限制与拐角过渡半径设置。
一个典型的适配方法是:在焊缝直线段采用较高速度(如8~12mm/s),在拐角与弧段前设置提前减速点,配合协作机器人或六轴关节机器人控制器的平滑过渡功能(如圆弧过渡指令),避免因急停急起造成的焊瘤与未熔合。同时,将焊接姿态角控制在焊枪轴线与工件法线夹角10°~15°范围内,可显著改善熔池保护效果。
精度补偿与设备选型的现实取舍
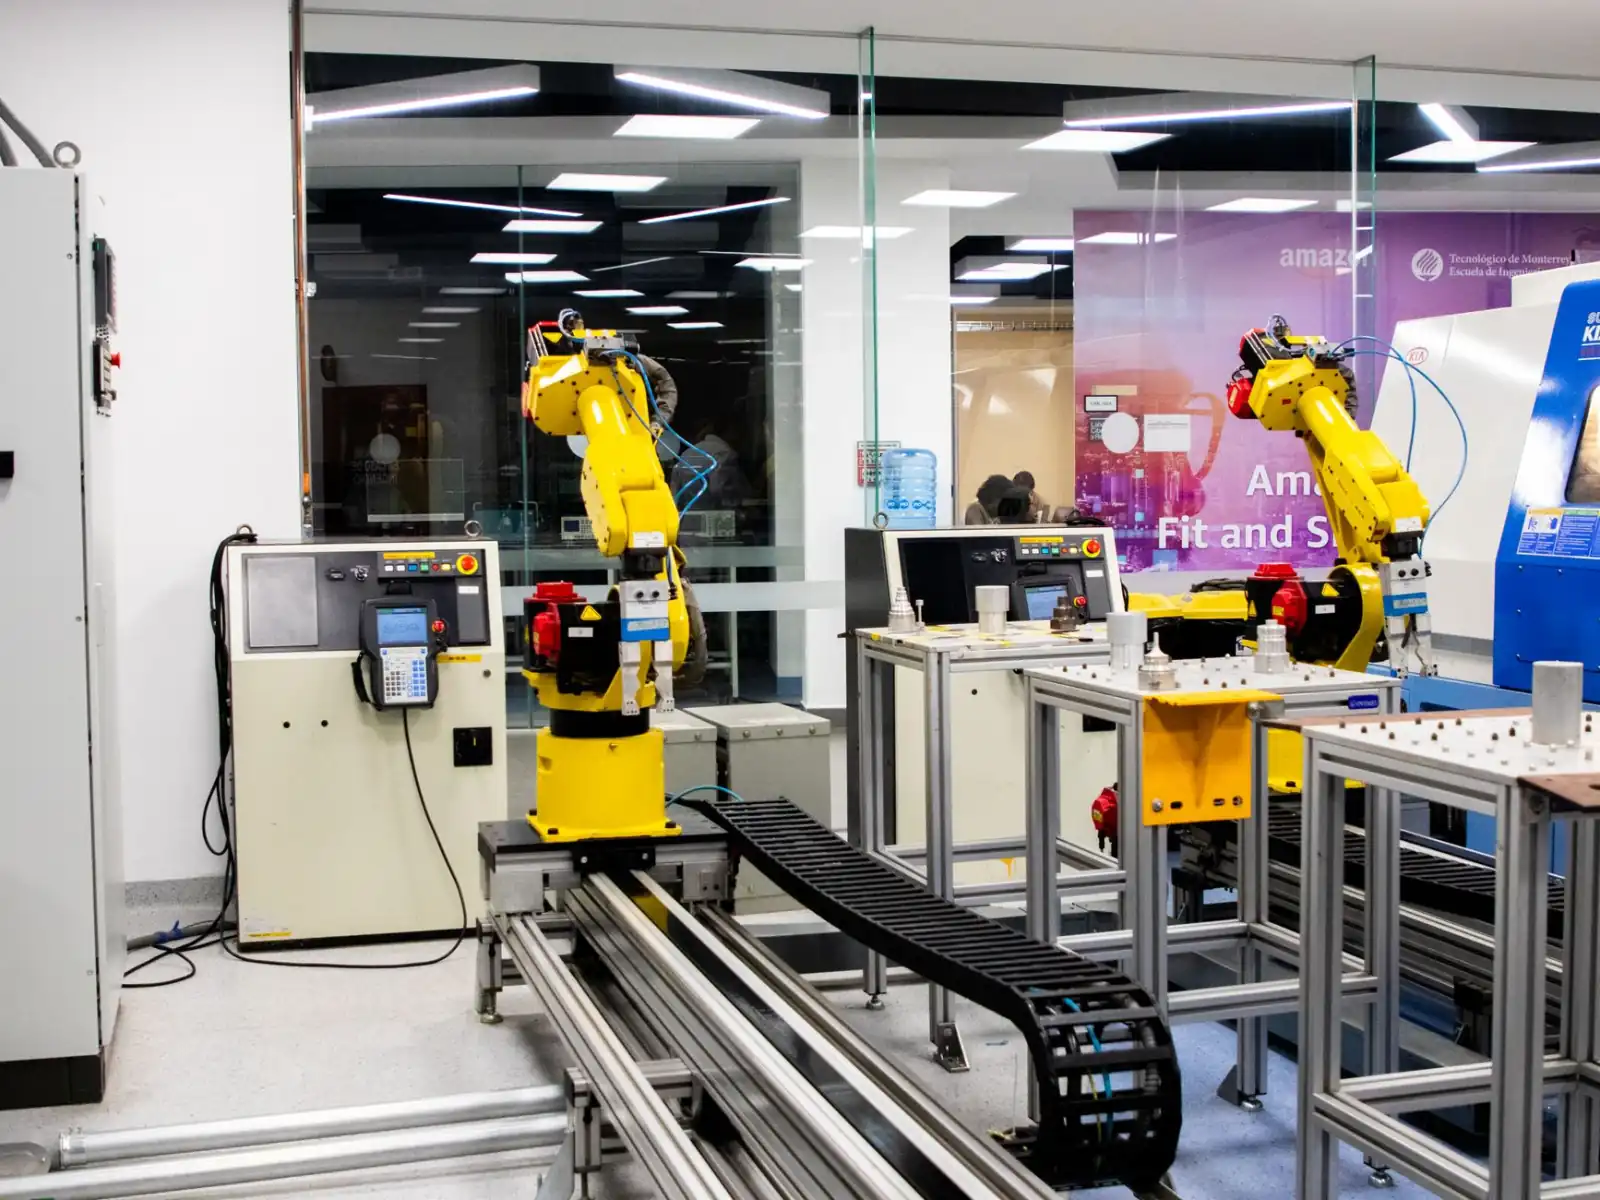
面对轨迹精度问题,产线上常见两种技术路线:一是采用激光焊缝跟踪传感器进行实时纠偏,二是在自动化设备集成阶段通过TCP标定与热补偿模型进行前馈修正。前者响应快但增加系统复杂度与成本,后者依赖标定频次与温度模型的准确性。对于批量稳定、焊缝一致性好的工件,热补偿+定期TCP校准的性价比更高;对于来料一致性差、装配间隙波动大的场景,激光跟踪几乎是必选项。
值得关注的是,近年来部分六轴关节机器人厂商在控制器中内置了焊接专用工艺包,将热漂移补偿、摆动焊接、多层多道规划等功能封装为标准化模块,降低了工业机器人在焊接场景的调试门槛。选型时建议重点关注控制器是否开放轨迹精度补偿接口,以及是否支持外部传感器闭环。
回到产线现实:焊接轨迹精度的保障不是单一设备指标能解决的,它需要机器人本体精度、工艺参数匹配、热管理策略与传感反馈形成闭环。建议在集成前期用激光跟踪仪实测机器人沿典型焊缝的路径偏差曲线,据此设定补偿策略与校准周期——这比事后反复调焊机参数有效得多。