工业机器人六轴关节机械臂在焊接搬运码垛中的技术特点解析
日期:2026-10-13
标签:工业机器人,六轴关节,协作机器人,自动化设备
在汽车零部件工厂的焊接车间里,一台六轴关节机械臂正以0.05mm的重复定位精度完成点焊作业,节拍稳定在42秒/件。同一产线上,另一台设备刚完成搬运任务,随即切换到码垛模式,将成品箱按预设垛型逐层堆叠。这种多工序柔性切换的场景,如今在长三角制造业中已不鲜见。
为什么六轴关节结构成为主流选择?
相比SCARA或直角坐标机器人,六轴关节机械臂的核心优势在于空间姿态的完整可控性。其J4、J5、J6轴分别对应腕部旋转、摆动与回转,使末端执行器能在三维空间中任意调整角度。焊接时需要焊枪始终垂直于焊缝曲面,搬运时要求夹具适应不同来料姿态,码垛则需保证每层箱体间90°交错——这些任务对姿态自由度的要求,恰恰是六轴结构的设计初衷。
从运动学角度看,六轴串联机构的雅可比矩阵可解耦位置与姿态控制,这是其能兼顾轨迹精度与灵活性的数学基础。
焊接、搬运、码垛三种工况的技术差异
同一台工业机器人在不同工艺下的技术侧重点截然不同:
- 焊接工况:强调轨迹精度与抖动抑制。通常需配置焊接专用工艺包,电弧跟踪传感器实时修正偏差,臂体刚性要求高,本体重量往往超过200kg。
- 搬运工况:关注负载能力与节拍效率。手腕部惯量匹配是关键,过大的末端负载会导致J5轴伺服报警。目前主流机型额定负载覆盖3kg至500kg。
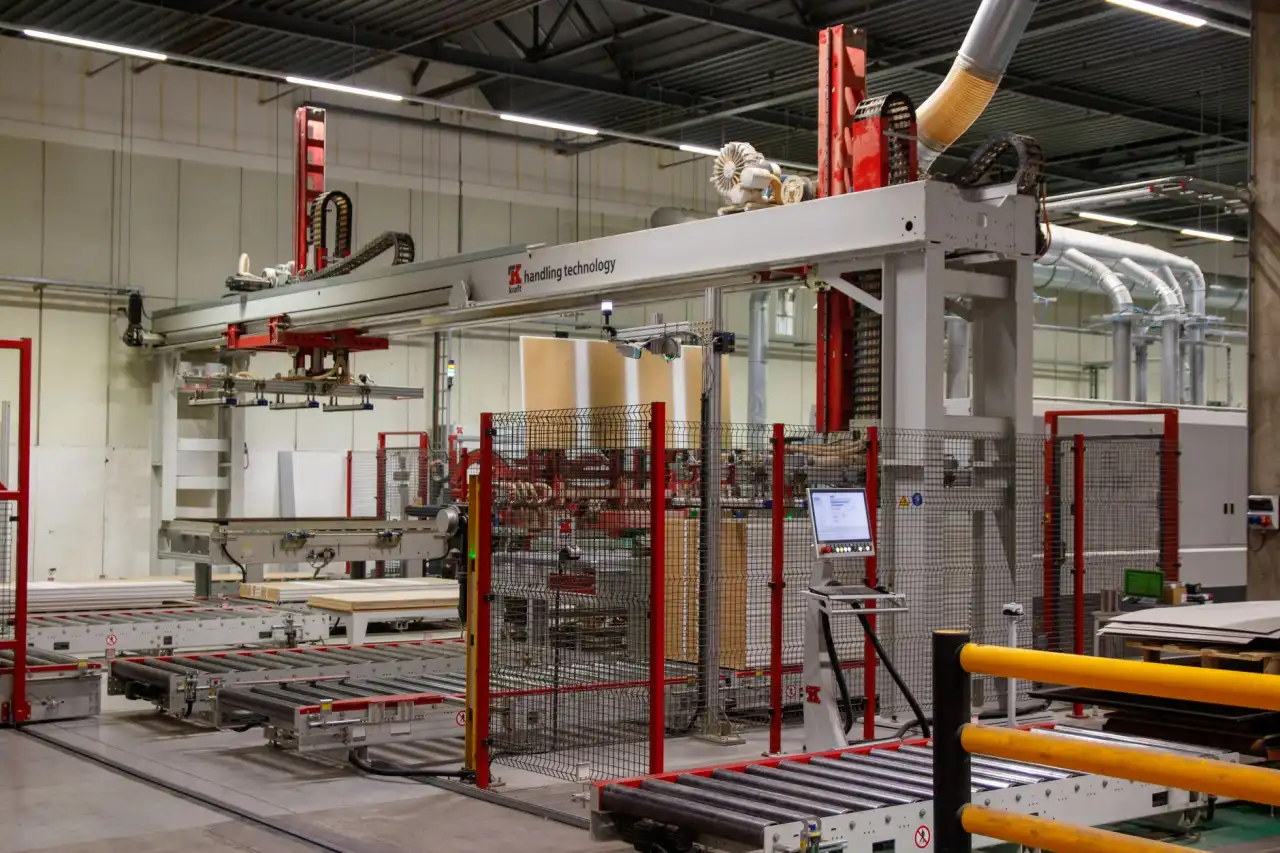
- 码垛工况:侧重工作半径与循环速度。码垛专用机型常采用平行四连杆结构优化,但通用六轴机型通过码垛工艺包也能实现每分钟8-12次的抓取节拍。
值得注意的趋势是,协作机器人正在渗透中小批量焊接与搬运场景。其力控关节与安全皮肤设计,让操作工无需围栏即可协同作业,部署周期从传统方案的2周缩短至2-3天。
选型时的三个实操建议
面对市场上琳琅满目的自动化设备,建议从以下维度评估:
- 负载与臂展的匹配度:实际负载应不超过额定值的70%,否则加速度受限会拖累节拍。臂展选择需覆盖最远工作点并留15%余量。
- 重复定位精度的真实需求:焊接通常要求±0.05mm,搬运码垛±0.1mm即可。盲目追高精度意味着不必要的成本支出。
- 工艺包的开放性:确认控制器是否支持EtherCAT或Profinet总线,能否与现有视觉系统、力传感器无缝集成。
上海易樊科技在为客户部署六轴关节机械臂方案时,常遇到产线换型频繁的痛点。我们的经验是:优先选择支持拖拽示教的机型,并将常用工艺参数预置为配方,换型时间可从4小时压缩至30分钟以内。设备选型没有绝对最优解,匹配自身工艺节拍与柔性需求才是关键。