码垛自动化设备如何提升工厂产线效率与品质一致性
日期:2026-10-12
标签:工业机器人,六轴关节,协作机器人,自动化设备
在人工码垛工位,一名熟练工人每小时通常能完成400-600次搬运循环,但超过8小时后效率衰减可达15%以上,且腰部劳损风险陡增。码垛自动化设备正是为解决这一矛盾而生的产线末端利器,它通过工业机器人替代重复性体力劳动,将节拍稳定在人工难以企及的区间内。
节拍稳定性的技术底座
码垛效率的核心瓶颈往往不在机器人本体,而在于轨迹规划与抓取策略的协同。以六轴关节机器人为例,其腕部关节的转动惯量匹配直接影响高速拾取时的残余振动。易樊科技在方案设计中通常将加速度曲线做S型平滑处理,配合真空吸盘或夹爪的轻量化设计,使单次循环时间压缩至1.8-2.2秒,且连续运行4小时后节拍波动不超过3%。
另一关键变量是来料定位精度。视觉系统若仅做2D平面识别,当纸箱存在±5mm偏移时,码垛机器人需额外消耗0.3秒进行姿态修正。引入3D视觉引导后,抓取成功率可从92%提升至99.5%以上。
品质一致性的三个控制层
- 层间对齐度:伺服驱动配合编码器反馈,将每层偏移量控制在±1mm内,避免垛型倾斜导致的运输倒塌。
- 压力恒定性:夹爪或吸盘的压力传感器实时调节抓取力,防止纸箱变形或滑脱。
- 节拍同步性:与上游包装机、下游缠绕机通过PLC总线握手,减少等待浪费。
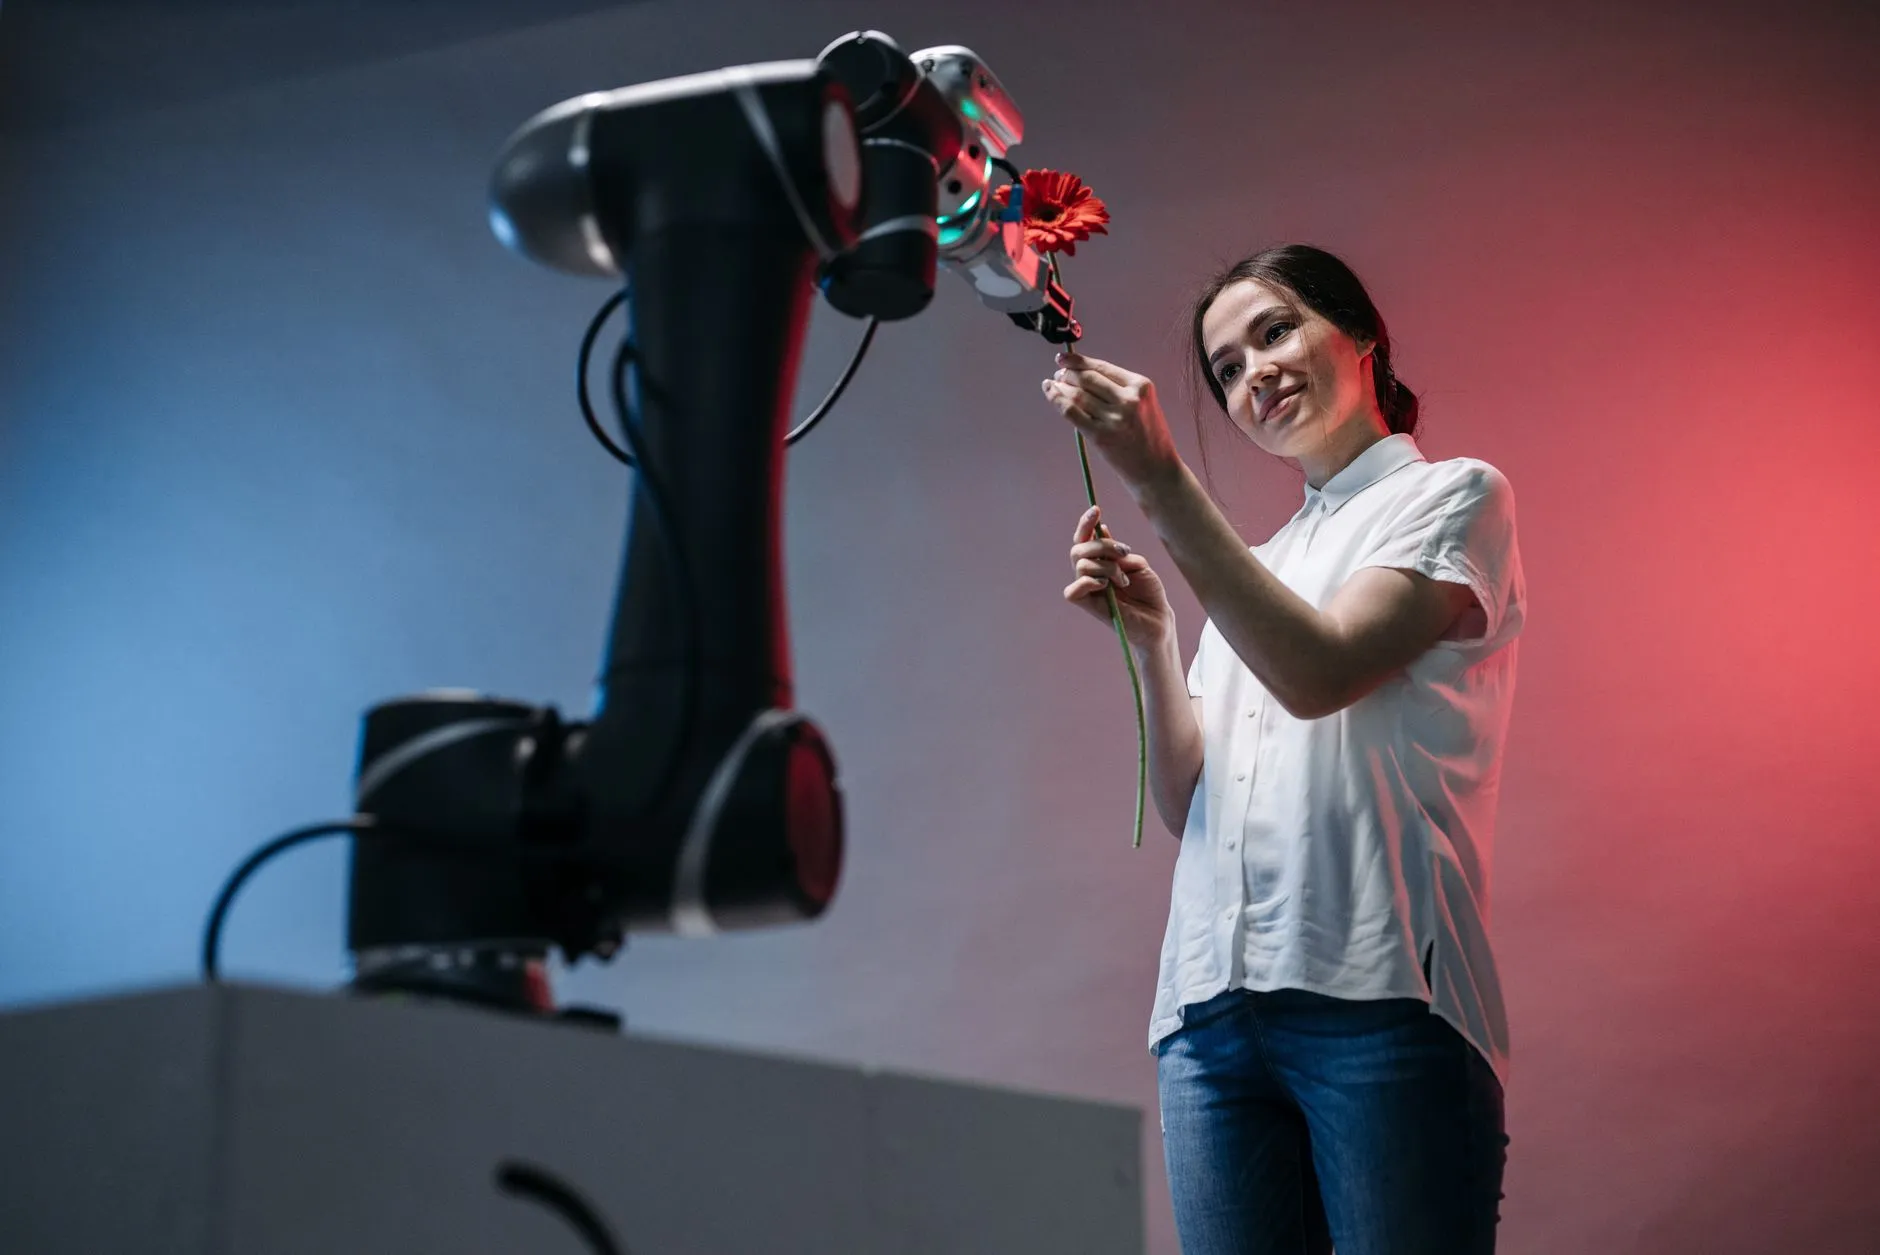
值得关注的是,协作机器人在中小批量码垛场景中正快速渗透。其力控关节无需安全围栏,部署周期从传统自动化设备的2-3周缩短至3-5天,适合多SKU切换的柔性产线。
一个真实的改造对比
某食品企业原有2条人工码垛线,每条线3班倒共9人,日均产能约2400箱,但月度客户投诉中“垛型歪斜”占比达7%。引入易樊科技提供的六轴关节机器人码垛单元后,单线人员减至1人巡检,日均产能提升至3100箱,层间对齐不良率降至0.3%以下。更关键的是,设备连续运行12个月的节拍标准差仅为人工的1/8。
从投资回报看,典型码垛自动化设备回收期在12-18个月,若叠加夜间无人化运行,可进一步压缩至9-12个月。产线效率与品质一致性的提升并非来自单一硬件,而是轨迹算法、视觉引导与末端执行器的系统级匹配。
