协作机器人与传统工业机械臂对比:上海制造企业如何选择自动化设备
日期:2026-10-06
标签:工业机器人,六轴关节,协作机器人,自动化设备
在上海及长三角制造业转型升级的浪潮中,越来越多的工厂面临同一个问题:产线自动化改造时,到底该选传统工业机器人还是协作机器人?两者并非简单的替代关系,选错方向可能导致投资回报周期拉长甚至产线柔性不足。
技术原理与结构差异
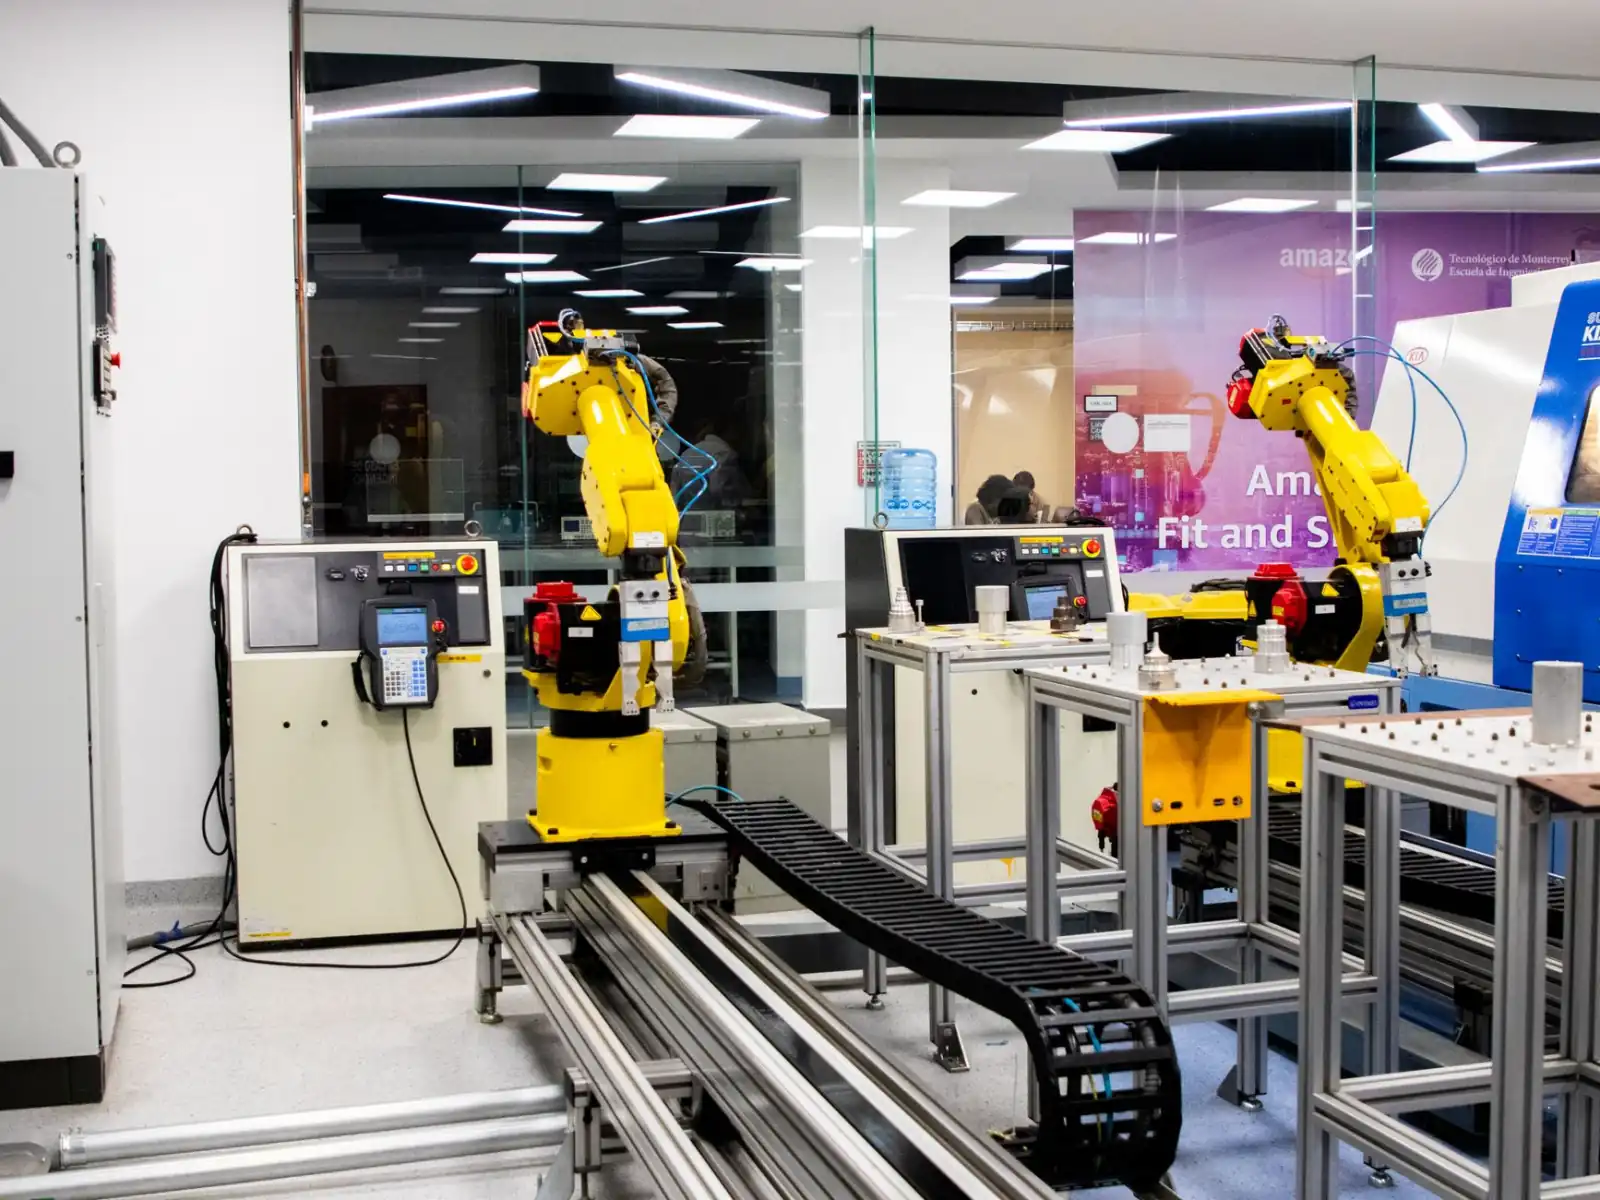
传统工业机器人以六轴关节结构为主,重复定位精度可达±0.02mm,节拍快、负载大,适合高速搬运、焊接、喷涂等场景。但其致命短板在于:一旦程序设定,它不会"让"人——安全围栏是标配,人机必须物理隔离。
协作机器人则在关节处集成力矩传感器,碰撞检测响应时间通常在毫秒级。当检测到异常力矩(如碰到人手),会立即停机或反向退让。这使其能与人共享工作空间,无需围栏,部署周期可从数周缩短到数天。
上海制造企业的选型判断逻辑
选型不是比参数,而是比场景匹配度。建议从以下维度评估:
- 产量与节拍要求:年产量稳定在10万台以上、节拍要求低于3秒的工序,六轴关节工业机器人仍是首选;多品种小批量(如日换型3次以上),协作机器人换产优势明显。
- 空间与人力:上海厂区租金高,协作机器人占地面积通常仅为传统自动化设备的1/3,且支持拖拽示教,普通操作工培训2天即可上手编程。
- 投资回报:一套传统工业机器人工作站(含围栏、安全PLC)约15-25万元;协作机器人本体约8-15万元,但节拍慢30%-50%,需按实际产能折算。
注意事项与常见问题
注意:协作机器人并非绝对安全。根据ISO/TS 15066,仍需进行风险评估,尖锐末端工具、大负载(>10kg)场景下依然需要安全防护。另外,协作机器人的重复定位精度通常在±0.05mm左右,不适合高精度打磨或精密装配。
常见问题:很多企业问"能否用协作机器人替代所有六轴关节设备?"答案是否定的。例如上海某汽车零部件厂,在螺栓拧紧工位用协作机器人(需人机协同且扭矩反馈),而在高速上下料工位仍保留传统工业机器人。两者混线是更务实的方案。
上海易樊科技有限公司在服务本地制造企业时发现,混合部署——即用协作机器人处理柔性工序、用传统工业机器人保障核心节拍——往往比单一技术路线降低15%-20%的综合成本。选型前建议做一次节拍-负载-换型频率的三维矩阵分析,比单纯比价格更有效。