六轴关节工业机器人在焊接搬运场景中的精度控制与效率提升路径
日期:2026-09-16
标签:工业机器人,六轴关节,协作机器人,自动化设备
在汽车零部件、金属结构件等制造场景中,焊接与搬运往往共享同一工位或相邻工序。许多工厂管理者发现:同一条产线上,工业机器人的搬运节拍能达标,焊接精度却频繁超差;或者焊接质量稳定,但搬运效率始终差一口气。问题究竟出在哪里?
精度与效率:一对需要协同优化的变量
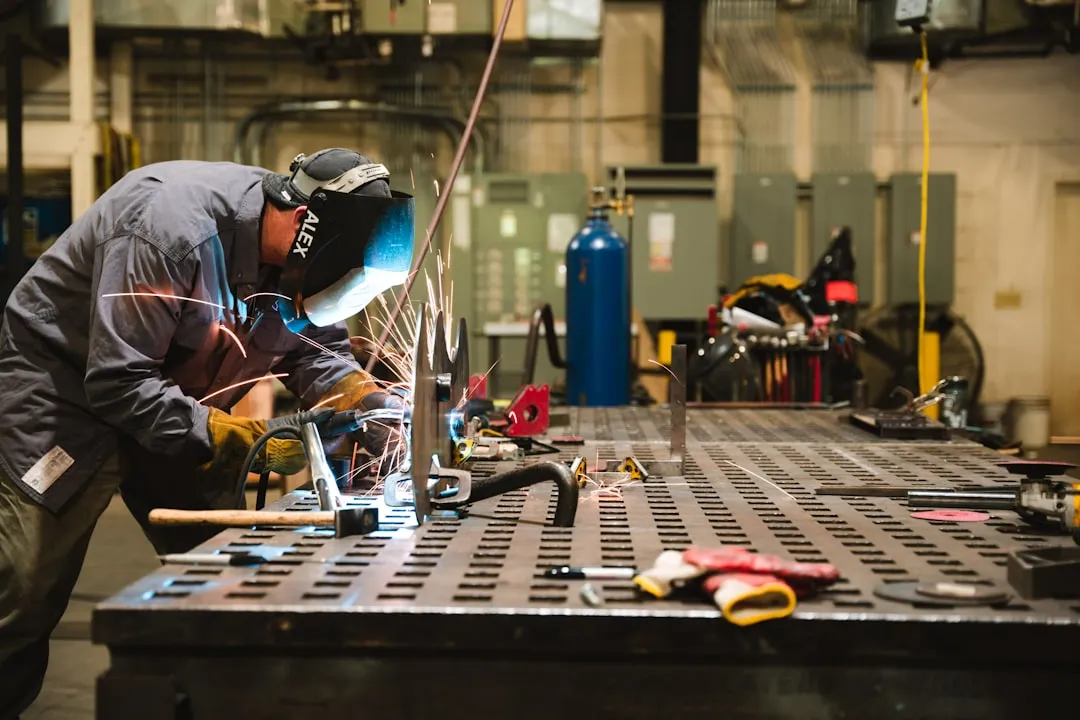
六轴关节机器人的核心优势在于空间姿态的灵活性。以弧焊为例,焊枪在焊缝起始点需要特定角度切入,收弧时又要保持稳定姿态,这对第六轴的重复定位精度提出±0.05mm级别的要求。而在搬运场景中,末端执行器往往承载数十公斤的工件,惯量变化直接考验关节伺服刚性。行业数据显示,未经过轨迹补偿的六轴机器人在满速搬运时,末端抖动可达0.3mm以上,足以影响后续装配定位。
核心技术:从本体刚性到控制算法
要同时满足焊接精度和搬运节拍,需要从三个层面入手:
- 本体结构优化:臂体采用中空铸造结构减轻自重,同时提高关节减速比,在高速段保持扭矩输出线性度。
- 轨迹规划算法:通过S形速度曲线与前瞻插补,减少启停阶段的机械冲击。部分厂商引入动力学前馈补偿,将搬运工况下的轨迹误差压缩40%以上。
- 协作机器人的借鉴:协作机器人领域的力控与视觉伺服技术正在反哺传统六轴机型。例如,将关节力矩传感数据用于焊缝跟踪,可在不增加外部传感器的情况下实现自适应纠偏。
值得注意的是,精度控制并非一味追求高刚性。在薄板焊接中,过高的伺服增益反而会引入高频振荡,导致鱼鳞纹不均匀。合理的做法是根据工艺段动态调整控制带宽——焊接段降低增益保稳定,空程段提高增益抢节拍。
实践方法:标定、补偿与数据闭环
一台自动化设备交付后,现场标定质量决定了80%的最终精度表现。推荐流程如下:
- 使用激光跟踪仪完成基坐标系与工具坐标系的联合标定,将TCP误差控制在0.1mm以内。
- 针对搬运负载,进行关节刚度辨识,建立负载-变形补偿表,写入控制器。
- 焊接工况下开启电弧跟踪或激光视觉传感,实时修正热变形引起的路径偏移。
某工程机械结构件产线的实测数据表明:经过上述标定与补偿后,六轴关节机器人在搬运20kg工件时的重复定位精度从±0.15mm提升至±0.06mm,焊接一次合格率从92%升至97.5%,同时搬运节拍缩短了8%。
从趋势看,六轴关节机器人与协作机器人的边界正在模糊。下一代控制器将同时支持高刚性搬运模式与柔顺焊接模式,通过工艺参数自整定降低对调试人员的经验依赖。对于制造企业而言,与其在精度和效率之间做取舍,不如从标定规范和过程数据闭环入手,让同一台设备在不同工况下都能发挥出最佳状态。