上海制造企业自动化设备升级中六轴机械臂的应用趋势
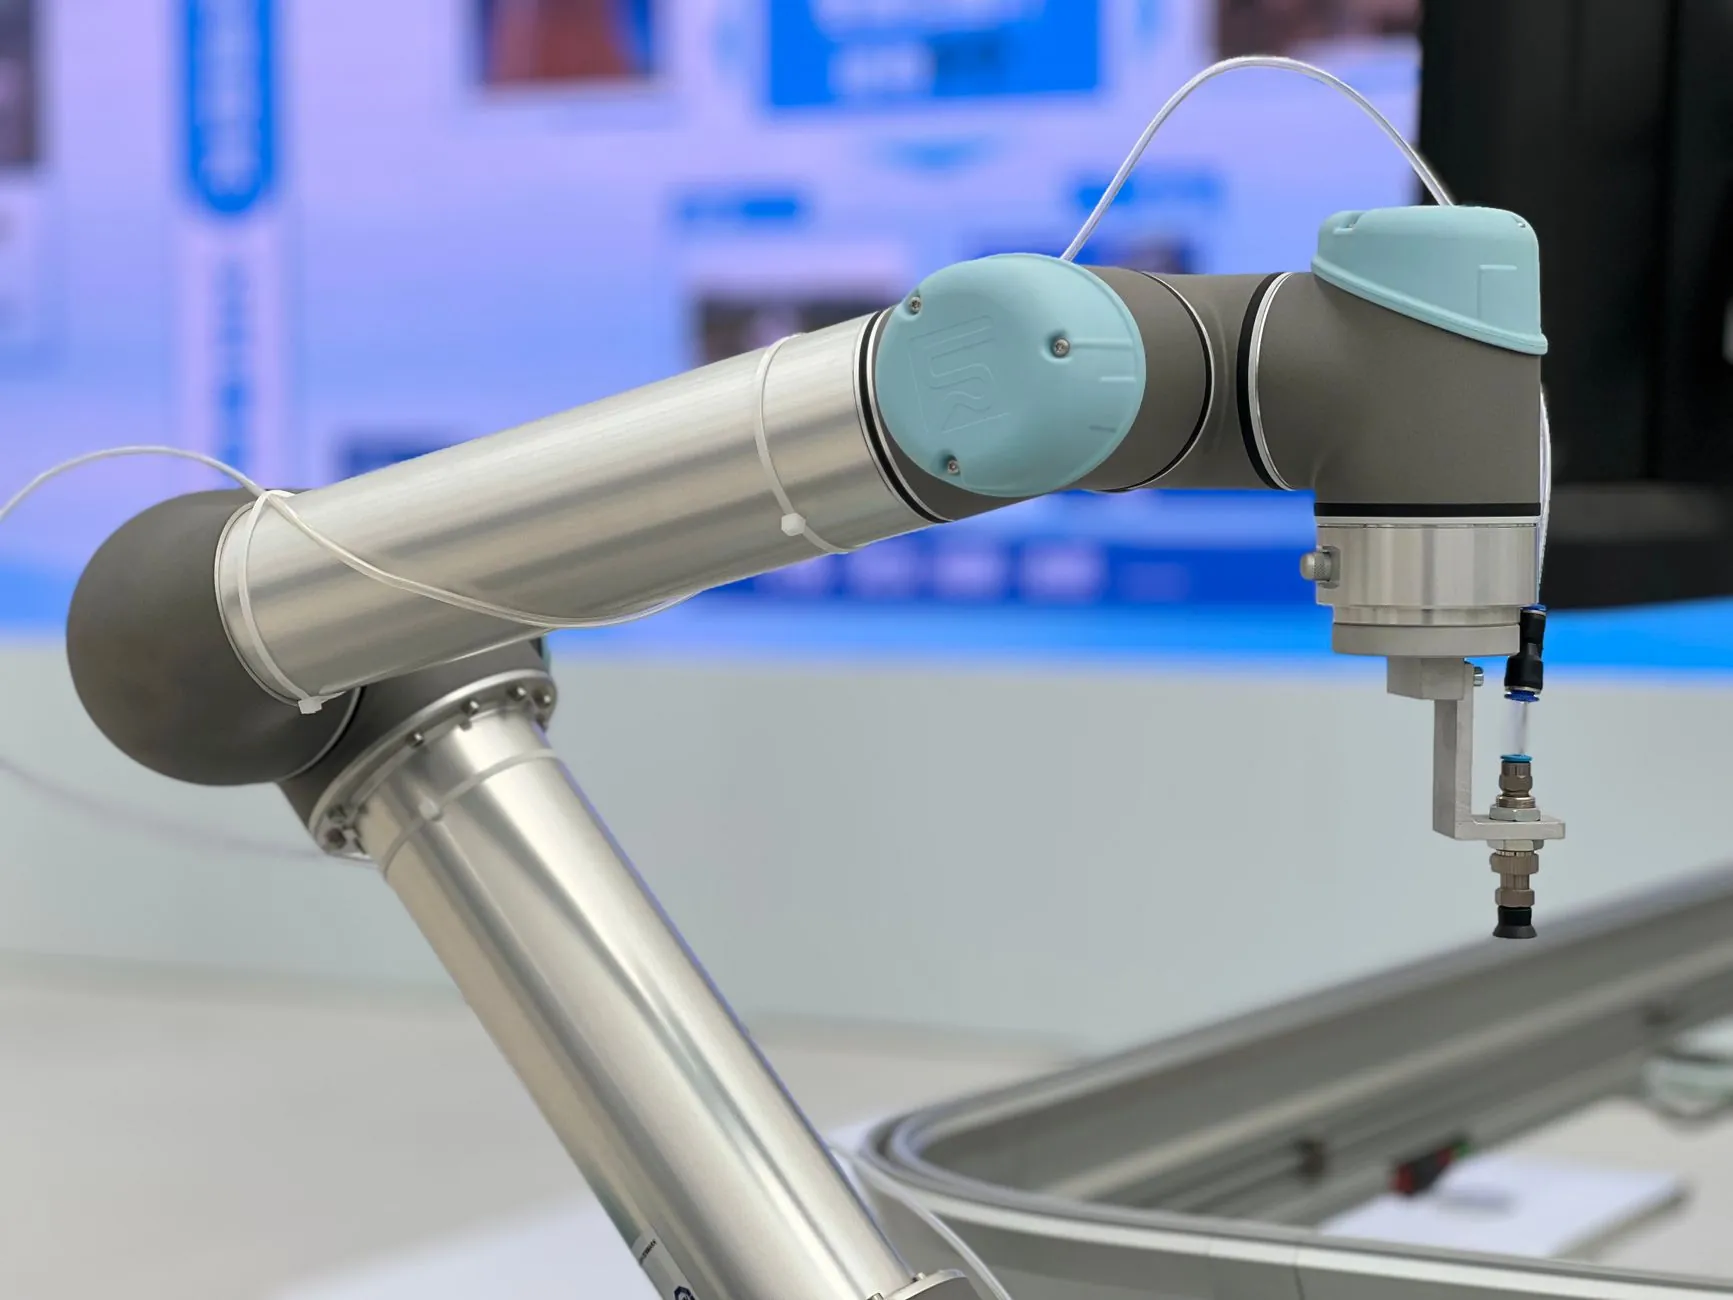
在上海嘉定、松江等制造园区走访一圈会发现,产线上新增的工业机器人里,六轴机型占比正在快速攀升。过去不少企业用SCARA或直角坐标模组解决平面搬运、点胶等工序,如今面对倒角打磨、焊缝跟踪、异形件上下料等复杂工况,三轴、四轴设备在姿态自由度上的短板暴露无遗。六轴机械臂能在一个工位内完成空间任意位姿调整,这让它在多品种、小批量的柔性产线改造中成为优先选项。
六轴关节凭什么适配复杂工况
六轴机械臂的核心在于J1至J6六个旋转关节的串联结构:底座回转、大臂俯仰、小臂俯仰构成定位腕心,后三轴(J4/J5/J6)负责末端姿态。这种构型让工具端可以在三维空间内实现绕X/Y/Z轴的任意角度调整,重复定位精度主流机型可达±0.02mm至±0.05mm。对比四轴设备只能绕单一轴旋转,六轴关节在曲面打磨、斜向插拔、多角度视觉检测等场景中具备不可替代性。
值得关注的是,关节减速器与伺服系统的国产化率提升,使六轴机型价格区间下探明显。以20kg负载级为例,三年前整机采购价普遍在12万元以上,目前部分国产方案已进入7万至9万元区间,投资回收周期从约24个月缩短至14个月左右。
升级落地时的三个实操要点
设备选型不能只看负载和臂展。上海本地不少企业在改造中踩过坑,归纳起来有几条经验值得参考:
- 工况复核先行:先测算末端工具+工件的总惯量,核对机器人手腕允许的转动惯量曲线,避免高速运行时关节过载报警;
- 节拍反推臂展:按最远取放点加15%余量确定臂展,盲目选大臂展会牺牲节拍与精度;
- 预留通讯接口:与PLC、视觉系统、力控传感器的EtherCAT/Profinet对接要在方案阶段确认,后期加装成本高。
另一条路径是引入协作机器人。当工位需要人机共处、或产品换型频繁时,协作机型免围栏、支持拖动示教的特性可以显著降低自动化设备的部署门槛。不过协作机型在节拍和刚性上弱于传统工业机型,适合中低负载的装配、检测环节,重载打磨仍建议用传统六轴。
数据对比:选型参考维度
以下为上海地区常见升级场景的典型参数对比(示意值,实际以工况测算为准):
- 传统四轴+人工补位:节拍约18s/件,换型调整约40分钟,人工干预频次高;
- 六轴机械臂单机方案:节拍约11s/件,换型调用程序约5分钟,一致性明显提升;
- 六轴+力控打磨方案:表面粗糙度波动收窄约30%,返修率下降。
从产线数据看,六轴方案的价值不止于替代人工,更在于把工艺参数固化为程序资产,让良率波动可控、可追溯。对正处于升级窗口期的上海制造企业而言,先做工况诊断、再定机型构型,比直接比价采购更稳妥。易樊科技在工业机器人集成与工艺调试方面积累了本地化经验,可协助企业完成从选型测算到产线联调的全流程评估。