上海制造企业焊接工位升级:六轴关节机器人选型要点解析
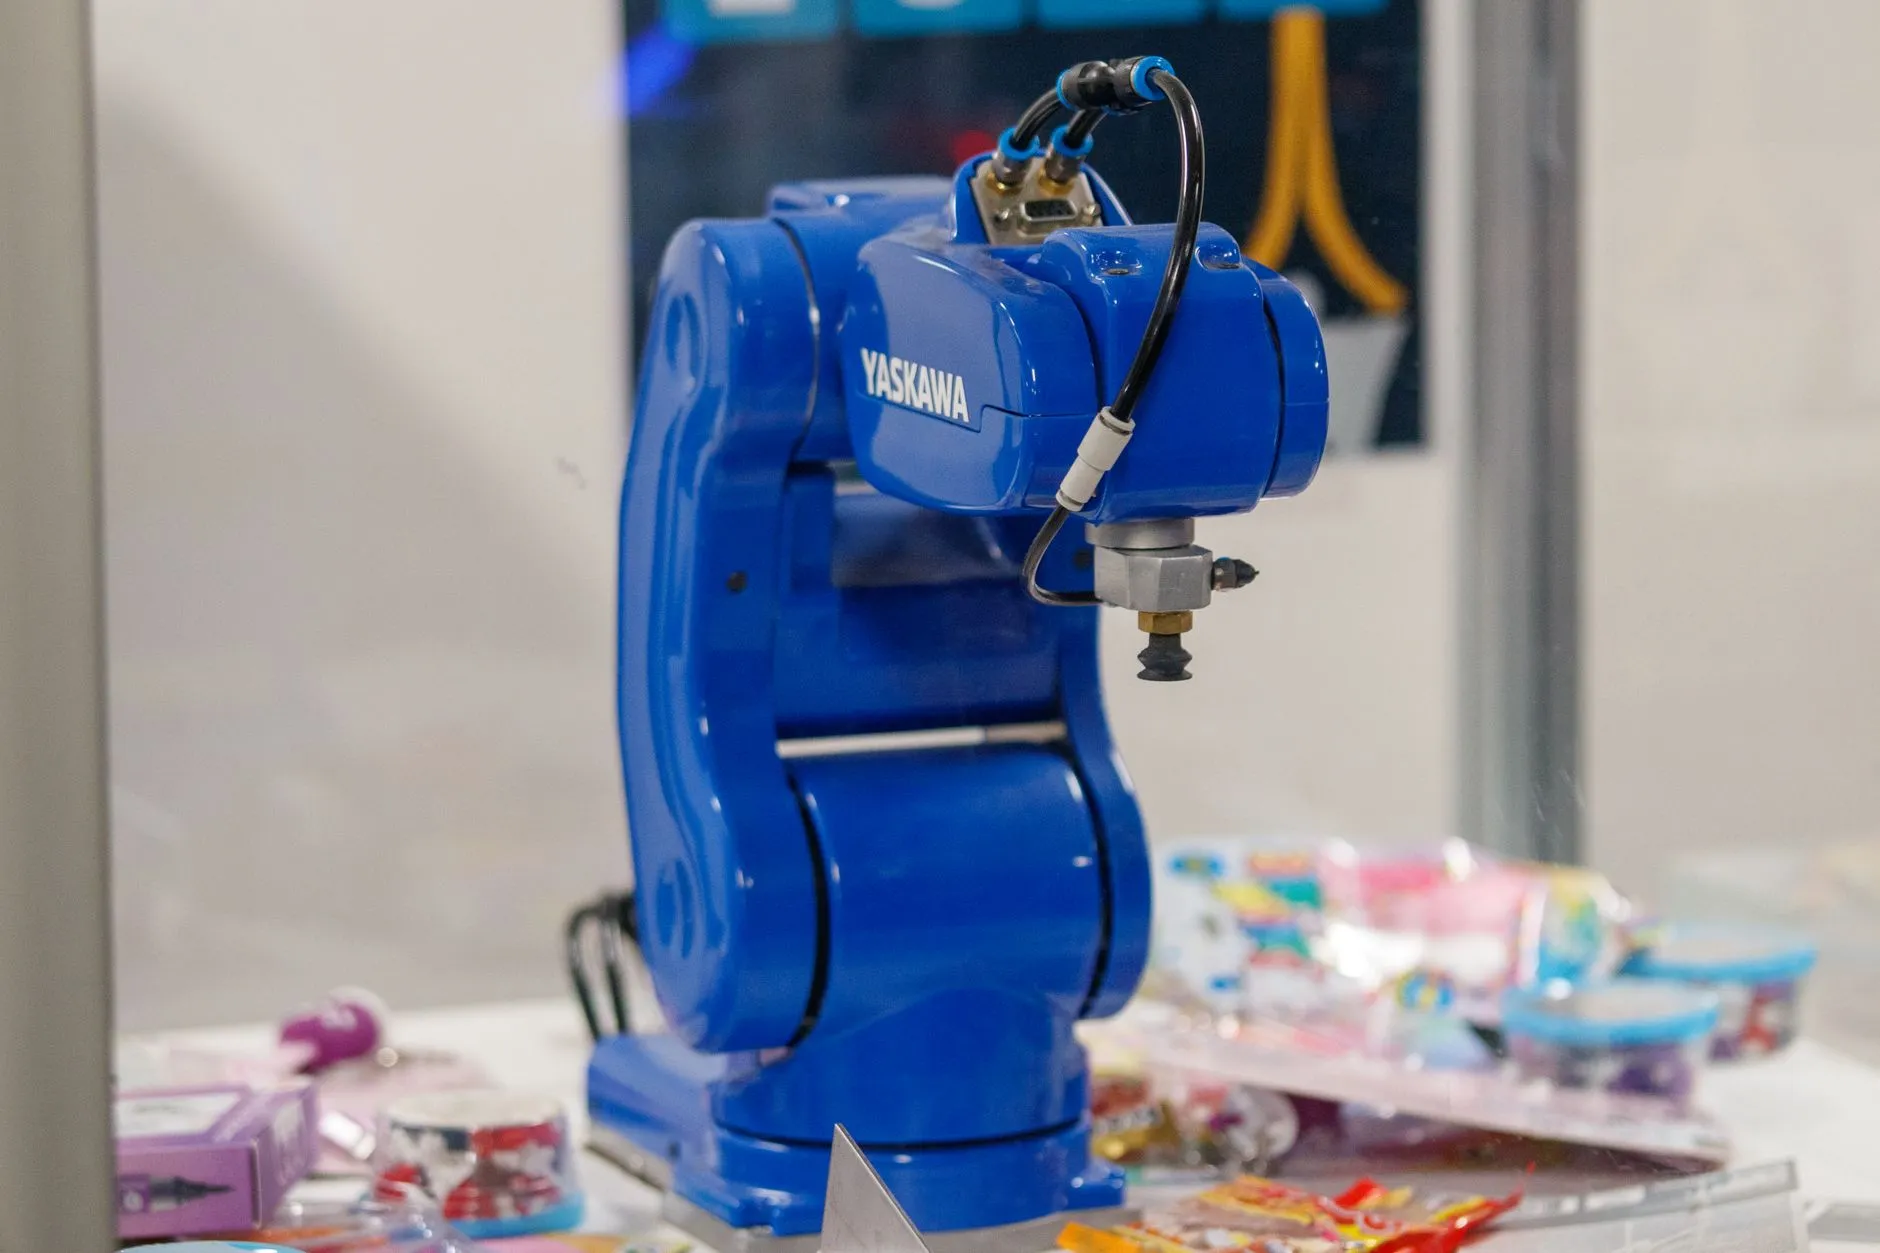
走进上海临港或嘉定任何一家年产值过亿的制造工厂,焊接工位旁站着的不再是满头汗珠的老师傅,而是不知疲倦的六轴关节机器人。可许多企业主在选型时犯了难:买便宜的怕精度不够,买贵的怕用不起来。这背后,其实是**工业机器人**选型逻辑与焊接工艺特性之间的错位问题。
焊接场景的特殊性:为什么不是随便一台机器人就能上岗?
焊接不同于搬运或码垛,它对机器人的**轨迹精度、姿态灵活性和抗干扰能力**提出了苛刻要求。熔池飞溅会污染线缆,电磁干扰可能让控制信号失真,而焊缝轨迹往往需要腕部连续翻转——这恰恰是四轴或并联机器人难以胜任的。六轴关节的结构设计保证了末端执行器可以到达空间任意位姿,但不同品牌的减速器刚性和伺服响应速度差异极大。实测中,国产主流机型在1m/s速度下的轨迹重复精度普遍在±0.05mm到±0.08mm之间,而日系高端机型可稳定在±0.03mm以内,这个差距直接决定了薄板焊接的成型质量。
选型第一关:先算负载和臂展,再谈价格
很多企业把预算放在第一位,这是本末倒置。焊接工件的尺寸和夹具重量决定了机器人必须达到的额定负载。以常见的汽车零部件焊缝为例,焊枪连同送丝机构约重8-12kg,加上变位机协同,至少需要16kg以上负载的机型。臂展则要覆盖焊缝轨迹的最远端——如果工件尺寸超过机器人半径的80%,末端抖动会显著加剧。一个简单公式:所需臂展 = 工件最远焊缝距离 + 夹具深度 + 200mm安全余量。上海易樊科技在给本地客户做方案时,常常发现对方买大了两号,既浪费场地又徒增能耗。
协作机器人是救星还是鸡肋?焊工短缺下的新思路
这两年**协作机器人**在焊接圈讨论度飙升,但必须有清醒认知。传统六轴关节机器人的优势在于高速高精,而协作型产品主打人机共融和安全碰停。对于小批量、多品种的定制化焊接订单,协作机器人确实能快速切换程序,无需安全围栏,让焊工与机器人交替作业——这在船舶管件或钢结构非标件加工中价值突出。然而,协作机器人的有效负载普遍低于20kg,且因关节采用力矩限制,焊接时的抖动抑制能力弱于同级别传统机型。若追求2.0mm以上角焊缝的高速连续焊接,协作机器人仍不是最优解。
实践中的折中方案是“传统六轴+智能寻缝系统”。利用激光视觉传感器实时扫描坡口,配合外部轴变位机,**自动化设备**就能在工件组对间隙波动±1mm的情况下自动调整轨迹,把对机器人本体精度的依赖转移给算法补偿。这样,二线品牌的六轴关节机器人也能焊出媲美一线品牌的鱼鳞纹。
工艺落地的五个关键参数,别忽略
接触过数十个焊接工位改造项目后,我们发现以下参数必须在选型阶段就书面确认:
- IP防护等级:焊接烟尘含导电颗粒,至少IP54,最好IP67,且需确认线缆接口密封性。
- TCP加速度:用于薄板脉冲焊的机型,需保证末端加速度≥6m/s²,否则起弧收弧处的咬边难以控制。
- 外部通讯协议:与变位机、清枪站联动时,Profinet或EtherCAT的响应周期需≤4ms。
- 姿态奇异点规避:部分焊接姿态会让第五轴超过±120°,选型时要检查机器人的工作空间包络图。
- 售后响应半径:上海地区的服务网点是否能在4小时内到达现场,直接影响停产损失。
一家松江的钣金厂曾采购某北方品牌的机器人,结果焊接飞溅损坏了腕部波纹管,等配件用了一周。后来换成上海本地集成商提供的机型,同样工况下故障率反而降低了70%。这说明**工业机器人**的可靠性不只取决于本体,也与使用环境下的适应性设计息息相关。
未来趋势:工艺包与数字孪生的深度整合
从2024年上海工博会的风向看,焊接用六轴关节机器人的竞争已从硬件转向工艺软件。主流厂商开始提供针对特定材料(如铝合金、高强钢)的焊接工艺包,内置脉冲波形数据库和专家系统,操作工只需输入板厚和坡口型式,机器人会自动匹配电流电压参数。配合数字孪生离线编程,切换一个新工件的时间从半天缩短到二十分钟。
对于上海制造企业而言,焊接工位升级不是简单的设备置换,而是一次生产组织的重新设计。选型时多花一周做工艺验证,远胜于投产后花三个月去调参。若您正面临具体工况的选型困惑,带着焊缝剖面图和节拍要求去和集成商聊,往往能得到比看参数表更靠谱的答案。