协作机器人与传统六轴机械臂在码垛产线中的选型对比
码垛产线正经历从“人海战术”到“机器换人”的深水区转型。不少工厂在规划新线或改造旧线时,都会在协作机器人与传统六轴机械臂之间反复权衡。这两类设备虽同属工业机器人范畴,但在负载自重比、安全感知方式与部署逻辑上,走的是截然不同的技术路线。
安全哲学的分岔口:物理隔离与主动共融
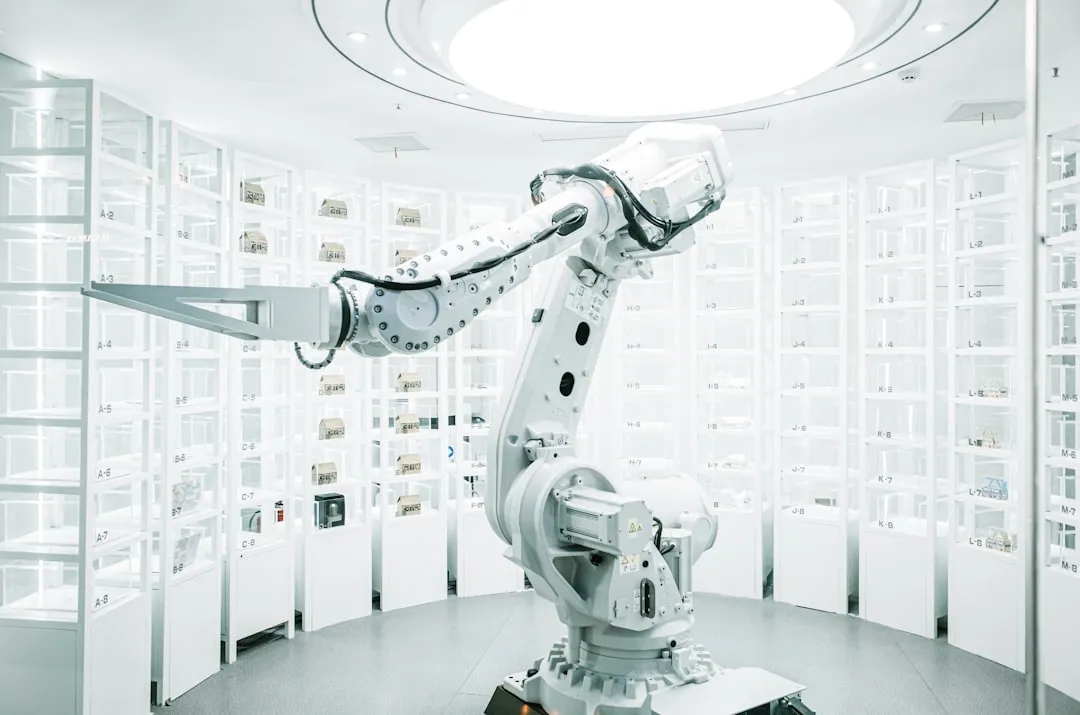
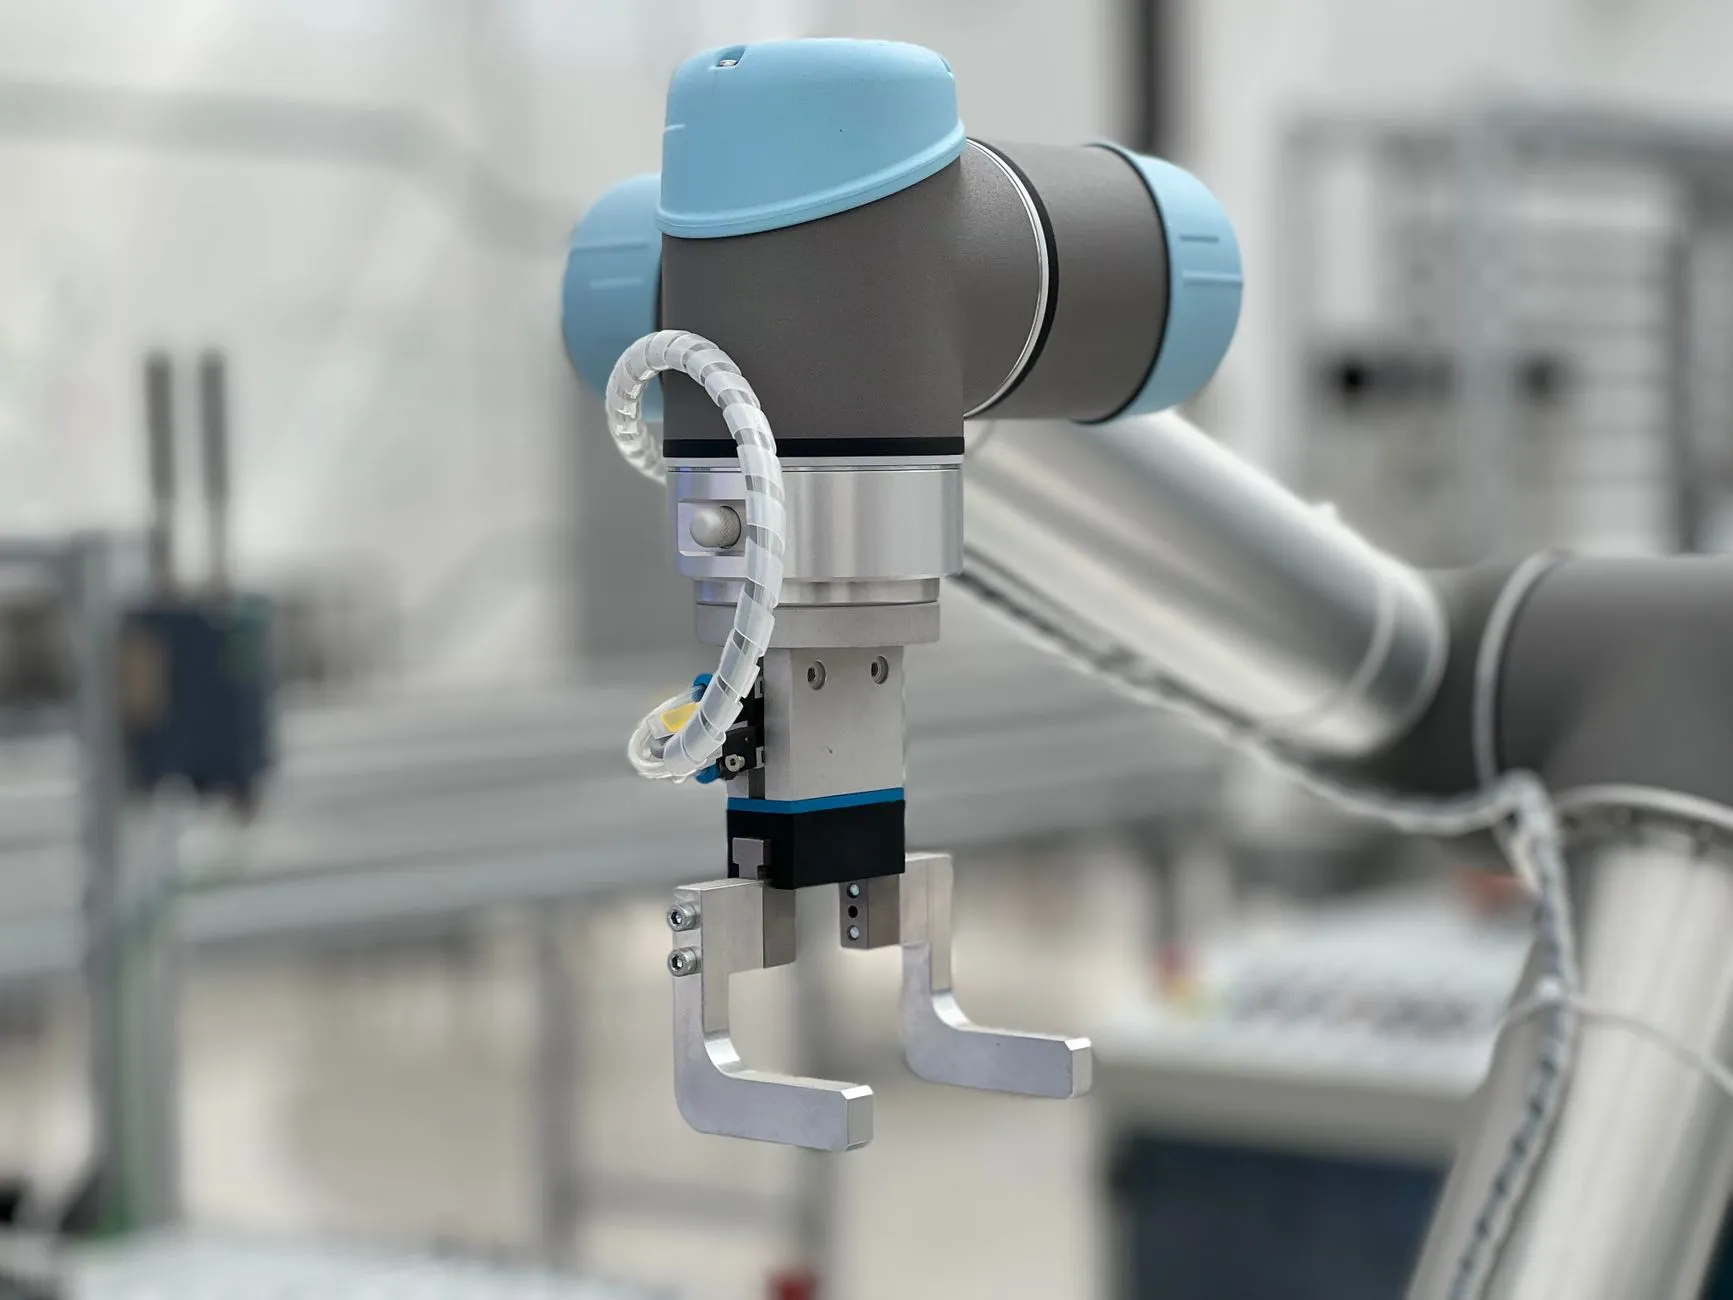
传统六轴关节机器人追求的是节拍与刚性,通常需要搭配安全围栏、光栅或区域扫描仪。在码垛场景中,一旦工件尺寸变化或托盘偏移,人工介入调整往往意味着产线停机——这是许多制造主管最头疼的隐性成本。而协作机器人凭借力矩传感与碰撞检测,允许人与机器在共享空间内交替作业,省去了围栏占地与安全回路调试时间。
但请注意:协作并非“万能药”。在高速大负载码垛(如单件超过15kg、节拍低于20秒/件)的工况下,协作机器人的安全响应机制反而会频繁触发降速,导致效率不达标。
选型决策的核心变量:节拍、负载与末端集成
码垛工艺的物理本质,是三维空间内的轨迹规划与抓取释放。传统六轴机械臂在六轴关节的伺服刚性、绝对定位精度与长期重复性上,仍具备显著优势——尤其当生产线要求24小时连续满负荷运行,且垛型复杂到需要多角度翻转时。以某食品企业为例,其采用50kg级传统六轴机械臂,配合定制夹具,单循环时间稳定在12秒,三年内的平均无故障时间超过8000小时。
反观协作机器人,其优势场景更多集中在自动化设备的柔性补充:SKU频繁切换、码垛高度低于1.8米、或者需要与AGV(自动导引车)联动完成混合码垛。此时,协作臂的快速示教(拖拽编程)和即插即用的人机交互界面,能把换产时间从传统示教器的40分钟压缩到10分钟以内。
成本模型的隐性陷阱
只看采购价是片面的。传统六轴机械臂的安装调试费用、安全防护工程改造费用,往往占到总投资的15%-25%。而协作机器人虽然单台售价略高(同级别负载下),但无需额外安全栅栏,且可以由产线电工自主安装。对于老厂房净高受限、地面承重不足的改造项目,协作臂自重轻、可倒装或斜装的特性,能省下一笔可观的土木工程费用。
在维护层面,传统六轴机械臂的减速机与伺服电机更换需要专业厂家介入,停机成本高;而协作机器人模块化关节设计,使得现场更换单个关节成为可能,平均修复时间缩短约60%。
给技术选型者的三条实用建议
- 先测节拍余量:用示教器模拟最恶劣垛型,记录实际循环时间。若目标节拍压缩到机器人额定能力的80%以下,果断选择传统六轴机械臂。
- 盘点人机交互频次:每天人工补料或抽检超过10次,且无安全隔离工位,优先考虑协作机器人的“零围栏”方案。
- 验证末端快换接口:无论选择哪类机器人,务必预留气动与信号快换接口——码垛行业未来必然向多夹具、多SKU混流发展。
从产业趋势看,传统六轴机械臂正在向高负载、高速度领域收缩防线,而协作机器人则不断侵蚀10kg以下负载的轻量化码垛市场。真正的分水岭不在于名称,而在于产线的瓶颈约束是“安全距离”还是“物理速度”。
上海易樊科技有限公司在产线集成实践中发现,不少客户采用“传统六轴承担主力堆垛 + 协作机器人负责边缘理料”的混搭拓扑,实现了投资回报率与柔性指数的双赢。选型不是站队,而是让每一分钱都落在产线最痛的环节上。未来,随着视觉随动与力控算法的下放,两类设备的边界将愈发模糊——但理解今天的差异,依然能帮你少走三年弯路。