工业机器人六轴关节结构解析及其在焊接搬运作业中的性能优势
在汽车零部件、金属结构件等制造场景中,焊接与搬运作业对设备的姿态灵活性和轨迹精度要求极高。工业机器人的六轴关节结构,正是为满足这类复杂动作需求而设计。上海易樊科技有限公司在长期服务客户的过程中发现,理解六轴关节的机械原理,有助于产线规划人员更合理地选型与部署自动化设备。
六轴关节的机械构成与运动学逻辑
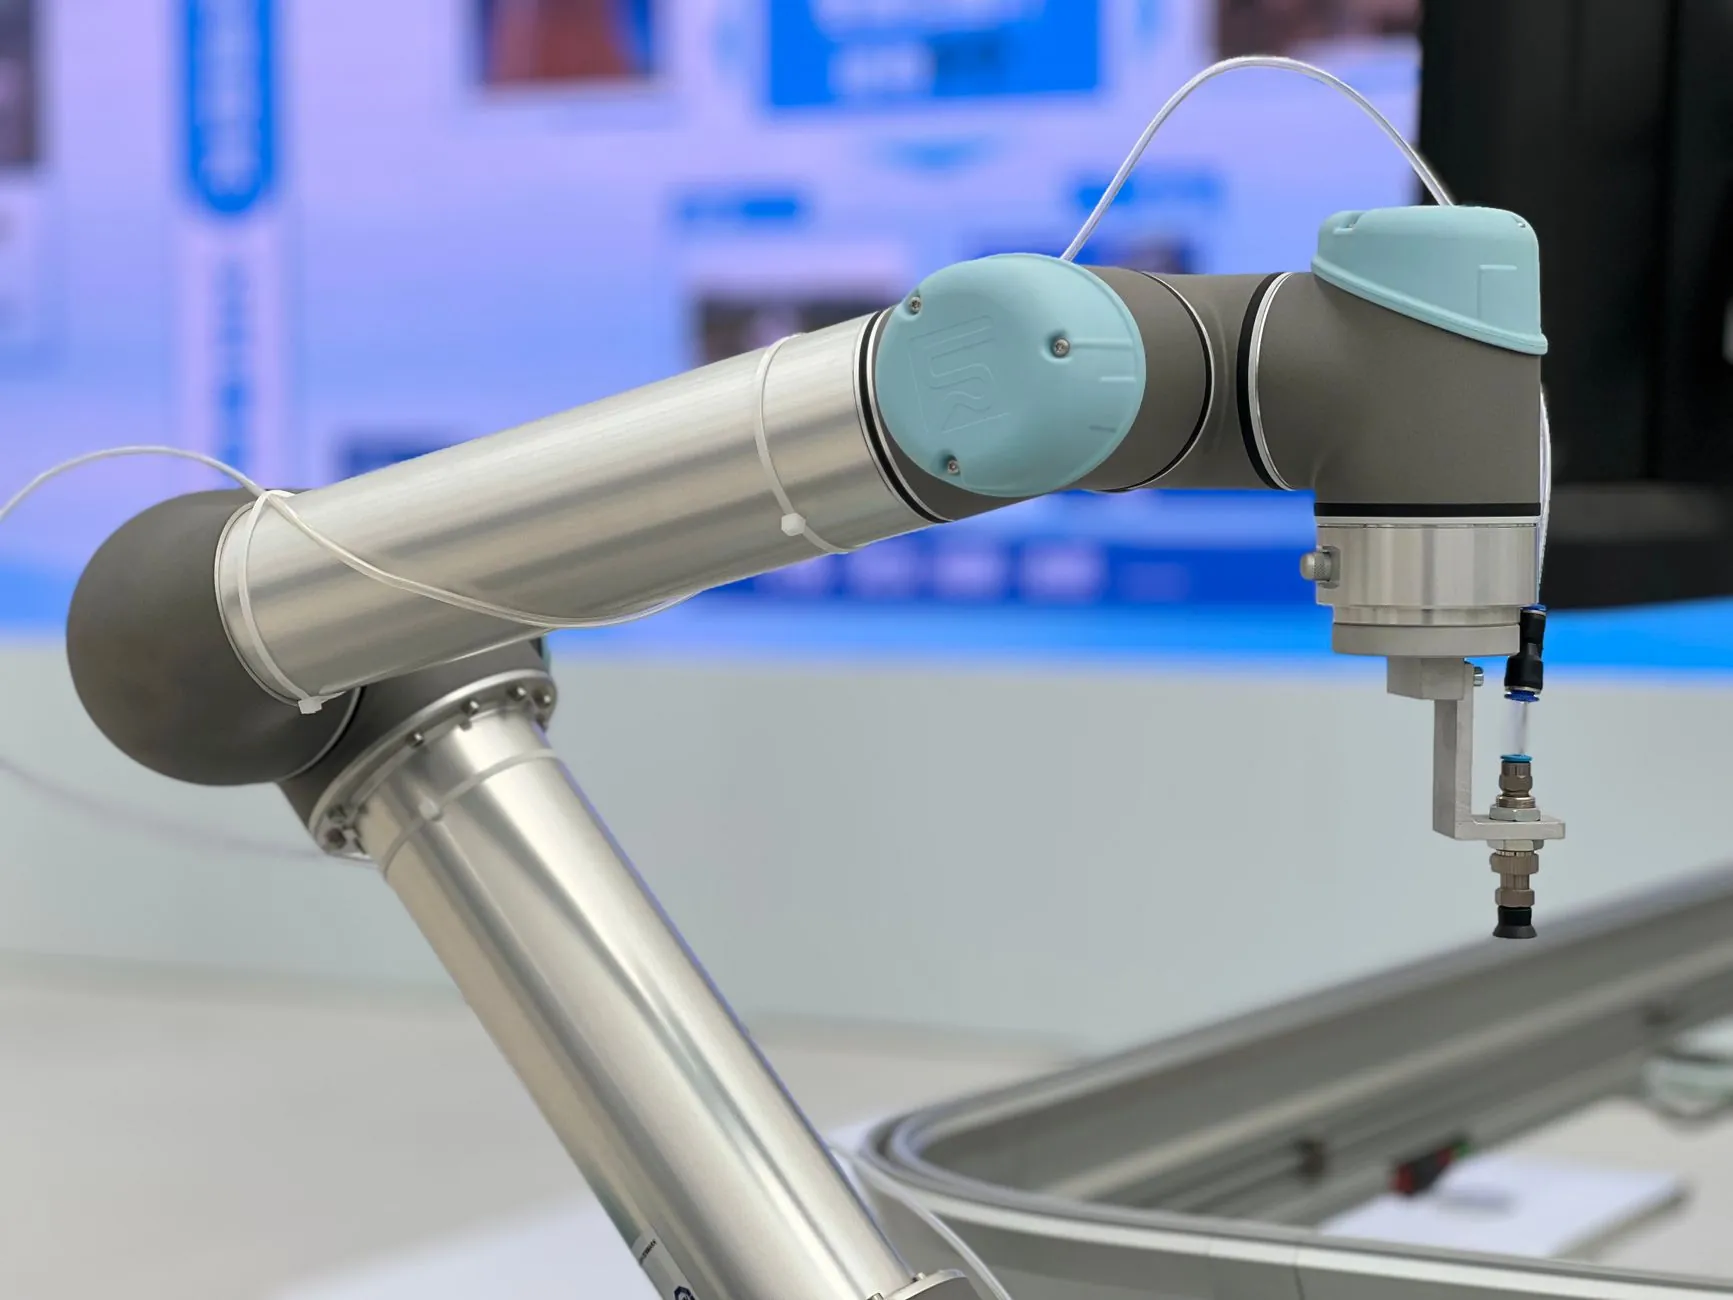
六轴工业机器人的关节链通常由底座旋转轴(J1)、大臂俯仰轴(J2)、小臂俯仰轴(J3)、腕部旋转轴(J4)、腕部摆动轴(J5)和法兰旋转轴(J6)串联而成。前三个轴决定末端执行器的空间位置,后三个轴负责姿态调整,形成"位置+姿态"的解耦控制。每个关节由伺服电机、减速机(多为RV减速机或谐波减速机)、编码器与制动器组成,重复定位精度通常可达±0.02mm至±0.05mm。
这种串联结构带来的核心优势是工作空间大、姿态可达性强。以焊接为例,J4至J6的腕部组合可以让焊枪在狭小空间内保持最佳焊接角度,避免碰撞工装夹具。
焊接与搬运作业中的性能表现
在弧焊应用中,六轴关节结构的连续轨迹插补能力尤为关键。机器人控制器通过逆运动学解算,使各关节协同运动,保证焊枪沿焊缝匀速行走。相比直角坐标机构,六轴工业机器人在处理相贯线焊缝、空间曲线焊缝时,姿态调整更加连续,飞溅控制和熔池稳定性也更容易保障。
搬运作业则更看重节拍与刚性。六轴关节机器人通过优化J2、J3的力矩输出,在高速取放时仍能保持末端稳定。以下是一些典型的性能参考:
- 重复定位精度:±0.03mm(中型负载机型)
- 最大合成速度:2m/s以上(视负载与臂展而定)
- 腕部允许惯量:需根据夹具重量匹配J5、J6的额定值
- 防护等级:焊接场景通常要求本体IP54以上,腕部IP67
选型与部署的实操要点
部署六轴关节机器人时,需重点关注三个匹配关系:臂展与工位布局的匹配、负载与惯量的匹配、关节速度与节拍的匹配。焊接场景还需考虑电缆走线方式,避免J4至J6频繁扭转导致线缆疲劳。搬运场景则要核算偏心负载对减速机的附加力矩,必要时降额使用。
值得关注的是,协作机器人与传统工业机器人在六轴结构上存在差异。协作机器人通常采用关节力矩传感器和轻量化设计,适合人机共融场景,但在重载焊接和高速搬运中,传统工业机器人仍具备刚性和节拍优势。产线规划时应根据实际工况选择,而非盲目追求单一形态。
从工艺角度看,六轴关节结构的价值不仅在于自由度数量,更在于各轴运动学参数的标定质量。出厂前的零点标定、减速机背隙补偿以及控制器的动力学模型,直接影响实际轨迹精度。上海易樊科技有限公司建议客户在验收自动化设备时,要求供应商提供各关节的重复定位精度检测报告,并结合实际工件进行试焊或试搬运验证。六轴关节的合理运用,能让焊接与搬运作业在效率与质量之间取得更好的平衡。