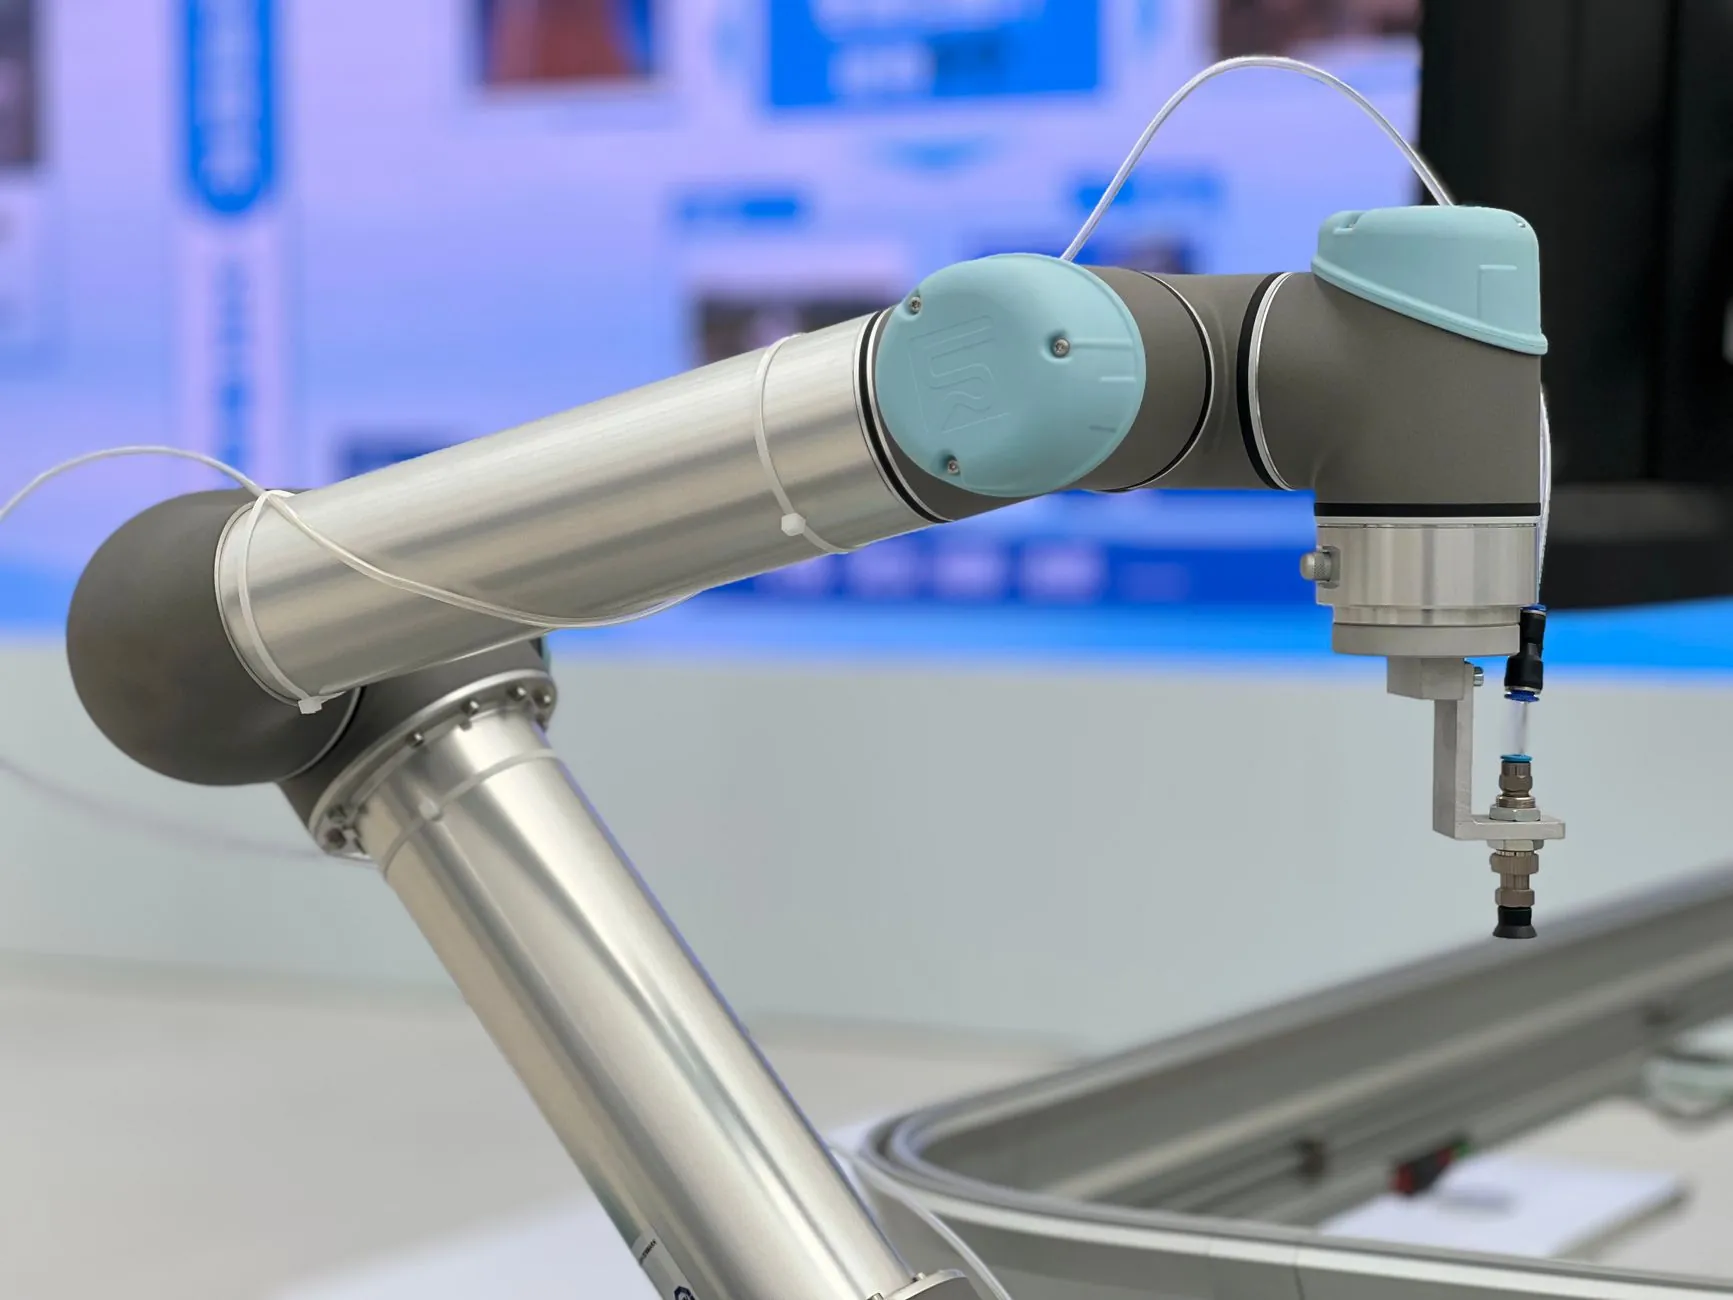
六轴关节工业机器人在焊接作业中的轨迹精度控制技术解析
在汽车零部件、工程机械等制造场景中,焊接质量的稳定性很大程度上取决于焊枪末端能否精确跟随焊缝。六轴关节工业机器人虽然具备较高的重复定位精度,但在实际焊接过程中,轨迹精度往往受到多种因素干扰,导致焊缝偏移、咬边或未熔透等缺陷。如何将轨迹误差控制在工艺允许范围内,是自动化设备集成商和终端用户共同关注的核心问题。
轨迹精度为何在焊接中频频“失准”
焊接作业对轨迹精度的要求不同于搬运或码垛。以弧焊为例,焊丝端部与焊缝中心的偏差通常需要控制在±0.5mm以内,否则保护气流和熔池形态都会受到影响。六轴关节工业机器人的重复定位精度普遍可达±0.05mm,但绝对轨迹精度往往在±0.5mm~±1mm量级。两者之间的差距,正是焊接轨迹控制的难点所在。
造成这一差距的因素包括:机器人连杆的几何参数误差、关节减速器的背隙、臂体在负载下的弹性变形,以及焊接过程中热输入引起的结构热漂移。这些误差源叠加后,会随机器人姿态变化呈现非线性分布。
从标定到补偿:核心技术路径
提升六轴关节工业机器人焊接轨迹精度,行业内已形成较为成熟的技术路径,主要包括以下几个层面:
- 运动学标定:通过激光跟踪仪或拉线编码器测量机器人实际末端位姿,辨识连杆长度、关节零位等几何参数偏差,并在控制器中修正DH模型。一次完整的标定可将绝对轨迹精度提升30%~60%。
- 关节刚度补偿:建立关节力矩与弹性变形的关系模型,在轨迹规划阶段对重力负载引起的臂体下沉进行预补偿,尤其适用于大型六轴关节机器人搭载重型焊枪的工况。
- 焊缝跟踪传感:激光视觉传感器或电弧传感实时检测焊缝位置偏差,通过控制器进行在线纠偏。这种方式对工件装配误差和热变形具有较强的适应性。
- 热变形补偿:长时间连续焊接会导致臂体和焊枪热膨胀,部分高端控制器已支持基于温度传感器的热漂移补偿功能。
实践中的工艺匹配方法
技术手段之外,工艺参数的匹配同样关键。焊接速度、摆动幅度与机器人轨迹插补方式需要协同设定。例如,在厚板多层多道焊中,采用关节空间插补还是笛卡尔空间直线插补,对焊缝成形的影响截然不同。实际操作中,建议在正式焊接前用焊丝(不出弧)沿焊缝走一遍,借助激光视觉系统记录偏差曲线,再据此调整TCP(工具中心点)参数和轨迹偏移量。
对于协作机器人参与焊接的场景,由于本体刚度相对较低,轨迹精度对负载变化更为敏感,需要在选型阶段充分评估焊枪线缆的拖拽力和关节柔度对轨迹的影响。自动化设备集成商在方案设计时,也应将工件夹具的重复定位精度纳入整体误差链分析,避免将全部精度压力集中在工业机器人本体上。
精度控制技术的应用前景
随着离线编程软件与数字孪生技术的普及,焊接轨迹的虚拟调试精度正在快速提升。基于实际标定数据构建的机器人模型,可以在虚拟环境中预判轨迹偏差并生成补偿路径,减少现场调试时间。与此同时,力控焊接和自适应焊缝跟踪技术的成熟,正在让六轴关节工业机器人从“执行预设轨迹”向“感知并适应焊缝”演进。对于追求焊接一致性的制造企业而言,将标定、传感与工艺参数整合为系统化的精度管理方案,比单纯追求机器人本体的精度指标更具工程价值。