工业机器人六轴关节精度提升的技术路径与关键影响因素解析
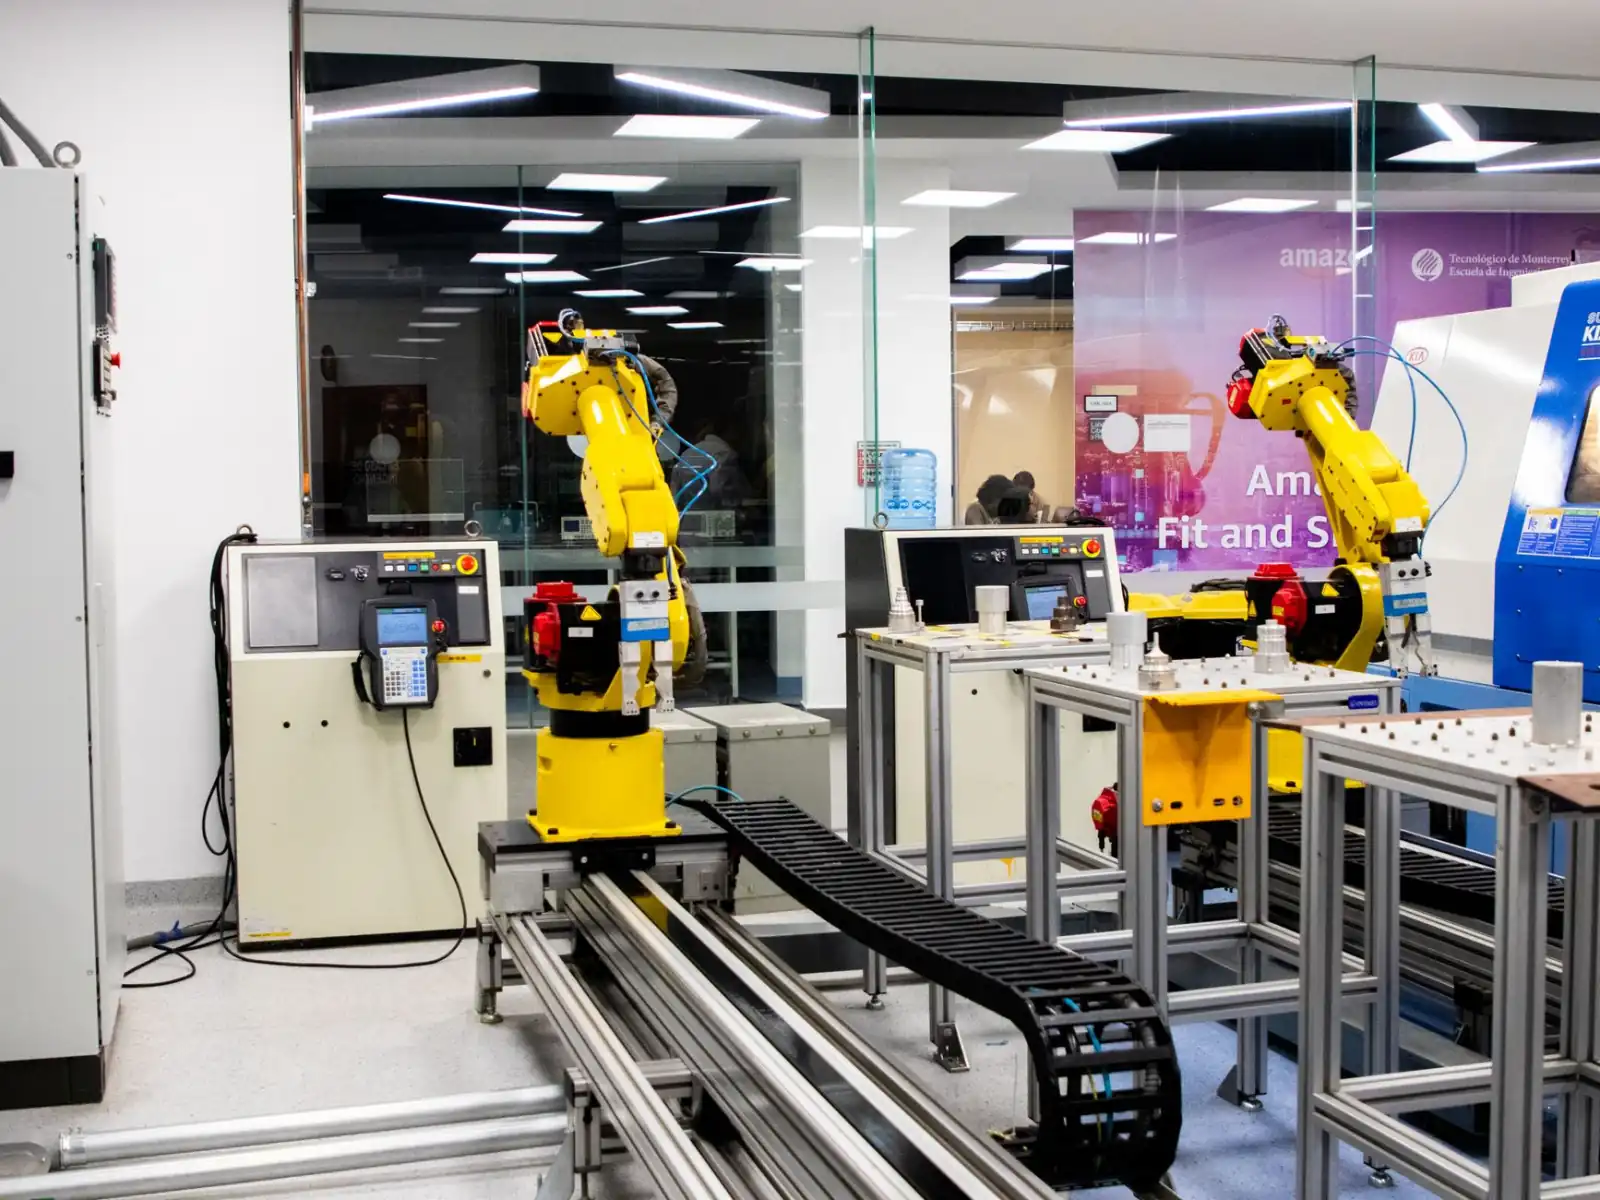
在汽车焊装、3C精密装配和锂电模组搬运等场景中,六轴关节的重复定位精度往往决定了整条产线的良率上限。当前主流工业机器人的重复定位精度已能做到±0.02mm,但绝对精度普遍在±0.5mm以上——这个差距,正是工艺工程师反复调试的痛点所在。围绕六轴关节精度提升,行业已经形成从机械本体到控制算法的系统性技术路径。
机械本体:从减速机背隙到臂体刚度
六轴关节的精度损失,约六成来自机械传动链。RV减速机与谐波减速机的背隙、关节轴承的游隙、臂体在负载下的弹性变形,都会逐级放大末端偏差。目前可行的优化方向包括:
- 减速机选型与预紧:J1-J3轴采用高刚性RV减速机,背隙控制在1弧分以内;J4-J6轴用谐波减速机配合预紧消隙。
- 臂体拓扑优化:通过有限元分析调整筋板布局,在减重的同时提升一阶固有频率,降低动态变形。
- 关节装配一致性:控制同轴度与预紧力矩的批次稳定性,避免个体差异带来的标定补偿负担。
对协作机器人而言,关节模组高度集成,编码器直接安装在输出端,机械背隙的影响被大幅压缩,但力矩传感器的耦合误差又成为新的变量。
控制层:运动学标定与误差补偿
机械精度有物理上限,控制算法则负责把剩余误差"算回来"。工业机器人出厂前通常要完成两步标定:先用激光跟踪仪辨识DH参数与关节零位偏差,再通过负载实验建立重力与惯量补偿模型。对于高节拍自动化设备,还需要引入关节柔度补偿——在加减速阶段根据力矩反馈实时修正轨迹。
值得关注的是,基于关节电流的無传感器碰撞检测与精度补偿正在普及,它让六轴关节在不增加硬件成本的前提下获得更细粒度的误差观测能力。
温度与磨损:被低估的长期因素
连续运行4小时后,减速机温升可达15-20℃,热膨胀使关节零位漂移0.01-0.03mm。成熟的做法是内置温度传感器建立热误差查表模型,并在换班节点触发快速零点复核。谐波减速机的柔轮磨损则属于慢变量,建议按运行小时数定期采集关节回差数据,形成趋势预警而非事后维修。
案例:3C装配线的精度收敛实践
某消费电子装配线使用六轴工业机器人完成摄像头模组贴装,初期绝对精度不足导致频繁视觉纠偏,节拍损失约12%。项目组将关节预紧力矩纳入装配SOP,增加出厂激光标定并部署热补偿模型,同时把协作机器人用于末端上下料以降低主臂负载波动。三个月后,末端综合定位偏差从0.6mm收敛至0.18mm,视觉纠偏频次下降七成。
精度提升从来不是单一环节的升级,而是机械、控制与运维数据的闭环。对自动化设备集成商来说,把标定流程和温漂管理写进交付规范,比单纯追求更高规格的减速机更能带来可复现的收益。