六轴关节工业机器人焊接节拍与焊缝一致性技术解析
在汽车零部件和金属结构件产线上,焊接节拍与焊缝一致性往往是互相拉扯的一对指标。追求更短的循环时间,焊接参数窗口就被压缩,热输入波动更敏感;想把焊缝成形稳定下来,又容易在起弧收弧、姿态过渡上多花时间。这个矛盾在中小批量、多品种切换的场景里尤其突出——这也是近年工业机器人焊接方案被反复讨论的原因。
节拍瓶颈到底卡在哪
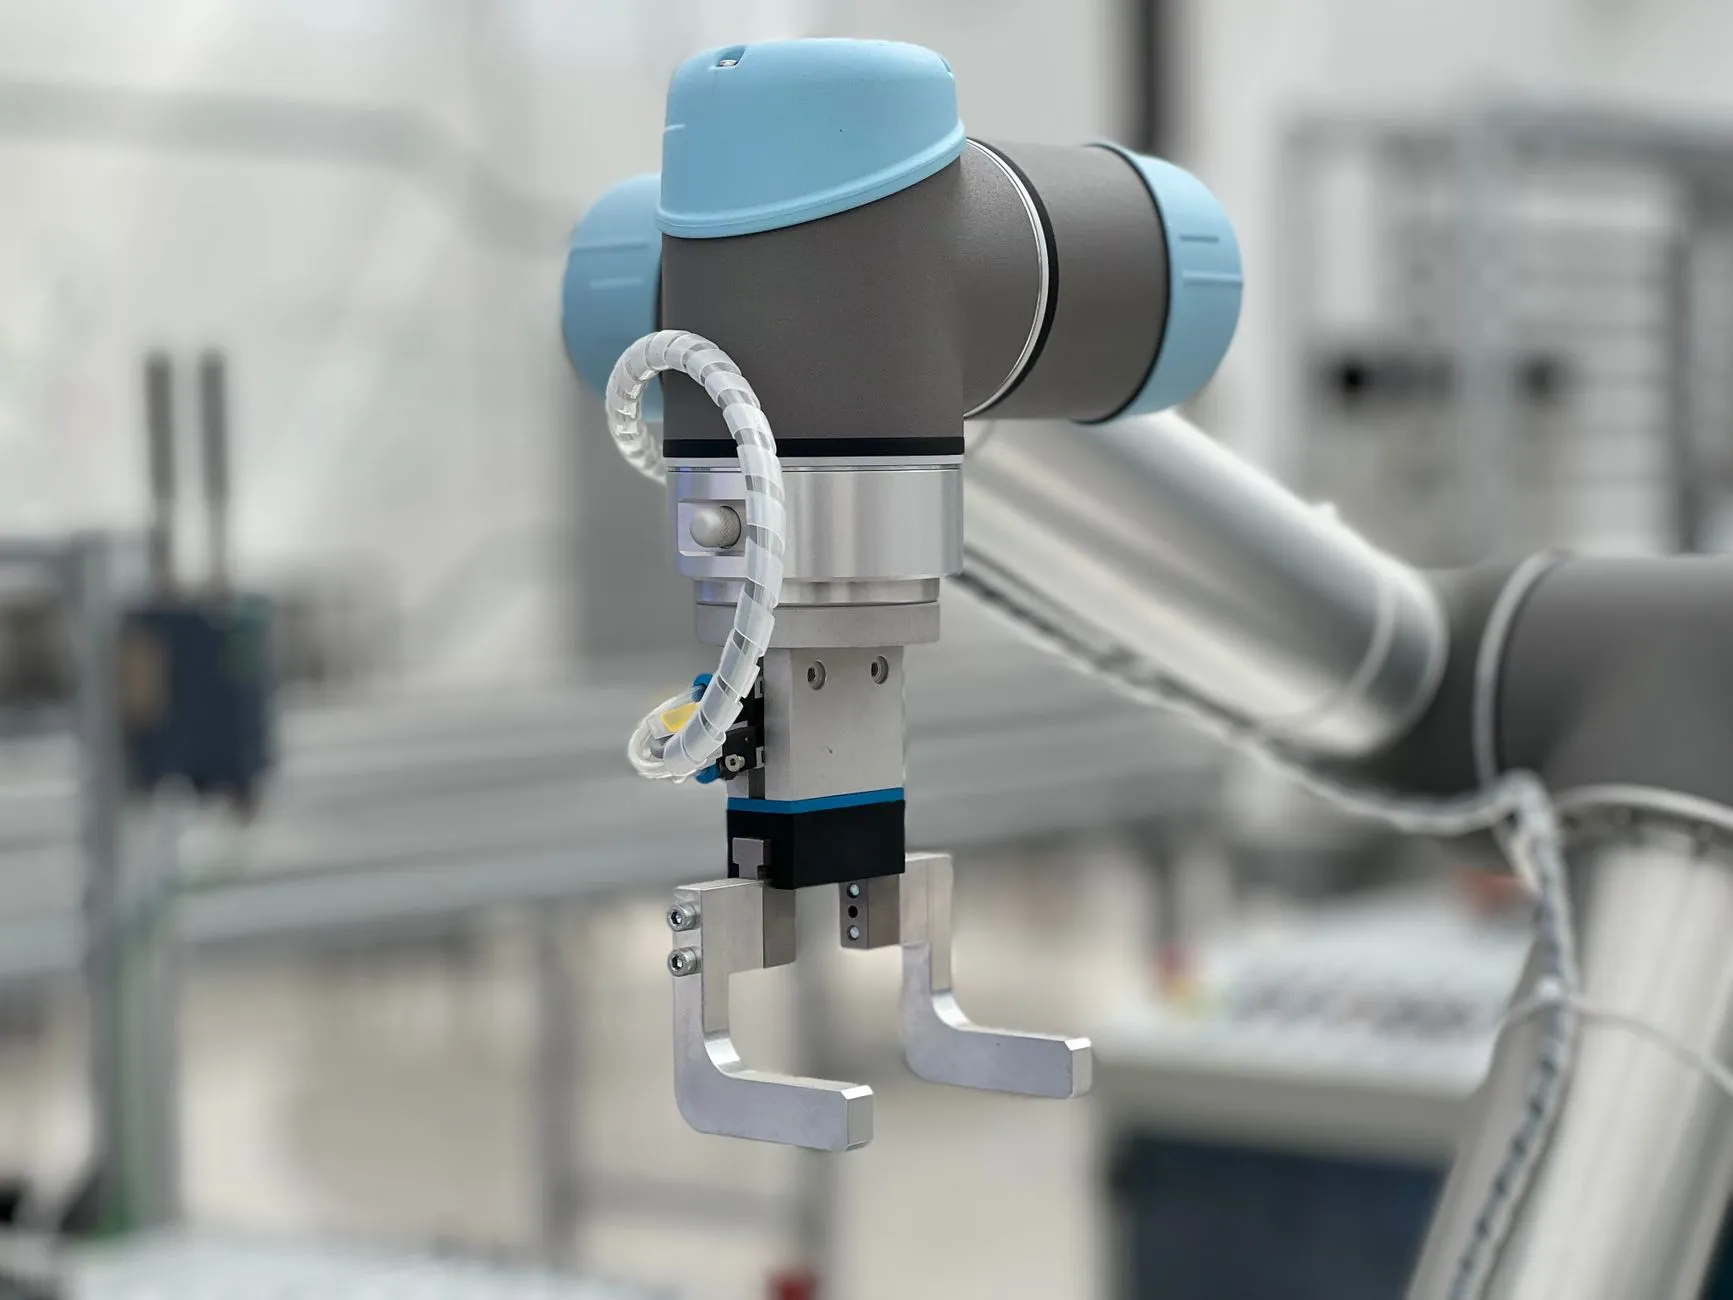
很多现场把节拍问题归到机器人本体速度上,实际测算下来,本体运动时间通常只占整个循环的40%左右。剩下的时间分布在焊接工艺本身(起弧稳定、收弧填弧坑)、焊枪姿态调整、外部轴协调以及工件装夹换型上。六轴关节机器人之所以在焊接工位占主流,关键在于它的腕部三个轴能连续调整焊枪姿态,让TCP在复杂空间曲线上的可达性和姿态连续性更好,减少因奇异点和关节限位引起的减速甚至停顿。
一个常被忽略的细节是:轨迹规划时如果只按位置插补、不约束姿态角速度,机器人会在焊缝转角处出现明显的姿态突变,表现为焊枪轻微“甩头”,熔池随之抖动。这类问题在调试阶段不易发现,量产时却直接反映为咬边和气孔。
焊缝一致性的三个技术支点
焊缝一致性不是单一环节能解决的,它依赖工艺、感知与运动控制的协同。以下三个方向是目前工程实践中投入产出比较高的:
- 电弧跟踪与激光寻位:接触式电弧跟踪响应快、成本低,适合V形和角焊缝;激光视觉寻位则更适合装配间隙波动大的工件,可在焊接前修正轨迹偏移,补偿量通常控制在0.3~0.8mm。
- 焊接参数与运动同步:把电流、电压、送丝速度与机器人速度做联动,在立焊、仰焊段自动降速并匹配热输入,避免同一道焊缝上下段成形差异过大。
- 本体刚性与重复定位精度:六轴关节机器人在全臂展末端容易产生微小抖动,选用高刚性减速机并合理规划工作空间(尽量避开最大臂展区域),对薄板焊接的弧长稳定性影响明显。
实践中的可执行方法
落地层面,建议先把焊接循环拆成“空走时间、工艺时间、辅助时间”三段分别测量,再针对性优化。空走段可通过优化过渡点和减少不必要的姿态调整来压缩;工艺段重点在起收弧策略和引弧失败重试逻辑;辅助时间则与夹具设计和换型方式强相关。对于多品种小批量产线,引入协作机器人做上下料或辅助工位,与焊接六轴关节单元组成柔性工作站,能显著降低换型等待,这也是不少系统集成商近两年在推的配置思路。
调试环节还有一条经验:先用低速跑通整条轨迹、确认姿态连续无突变,再逐步提速到目标节拍,每次提速后复检焊缝截面。直接按目标速度调试,往往把轨迹问题和工艺问题混在一起,排查成本翻倍。
趋势与前景
从设备演进看,自动化设备正在从“单机示教”走向“工艺参数库+离线编程+在线补偿”的组合。焊接电源与机器人控制器的深度通讯(如基于EtherCAT的实时参数下发)让动态调整热输入成为可能,配合焊缝形貌的在线监测,一致性控制正从“事后抽检”转向“过程闭环”。对制造企业来说,选型时除了看本体精度指标,更要关注控制器是否开放工艺接口、是否支持外部传感器融合——这决定了产线未来能不能平滑升级。
上海易樊科技有限公司持续关注六轴关节机器人与协作机器人在焊接、搬运等工艺场景中的工程实践,为行业客户提供自动化设备选型与工艺优化的技术参考。