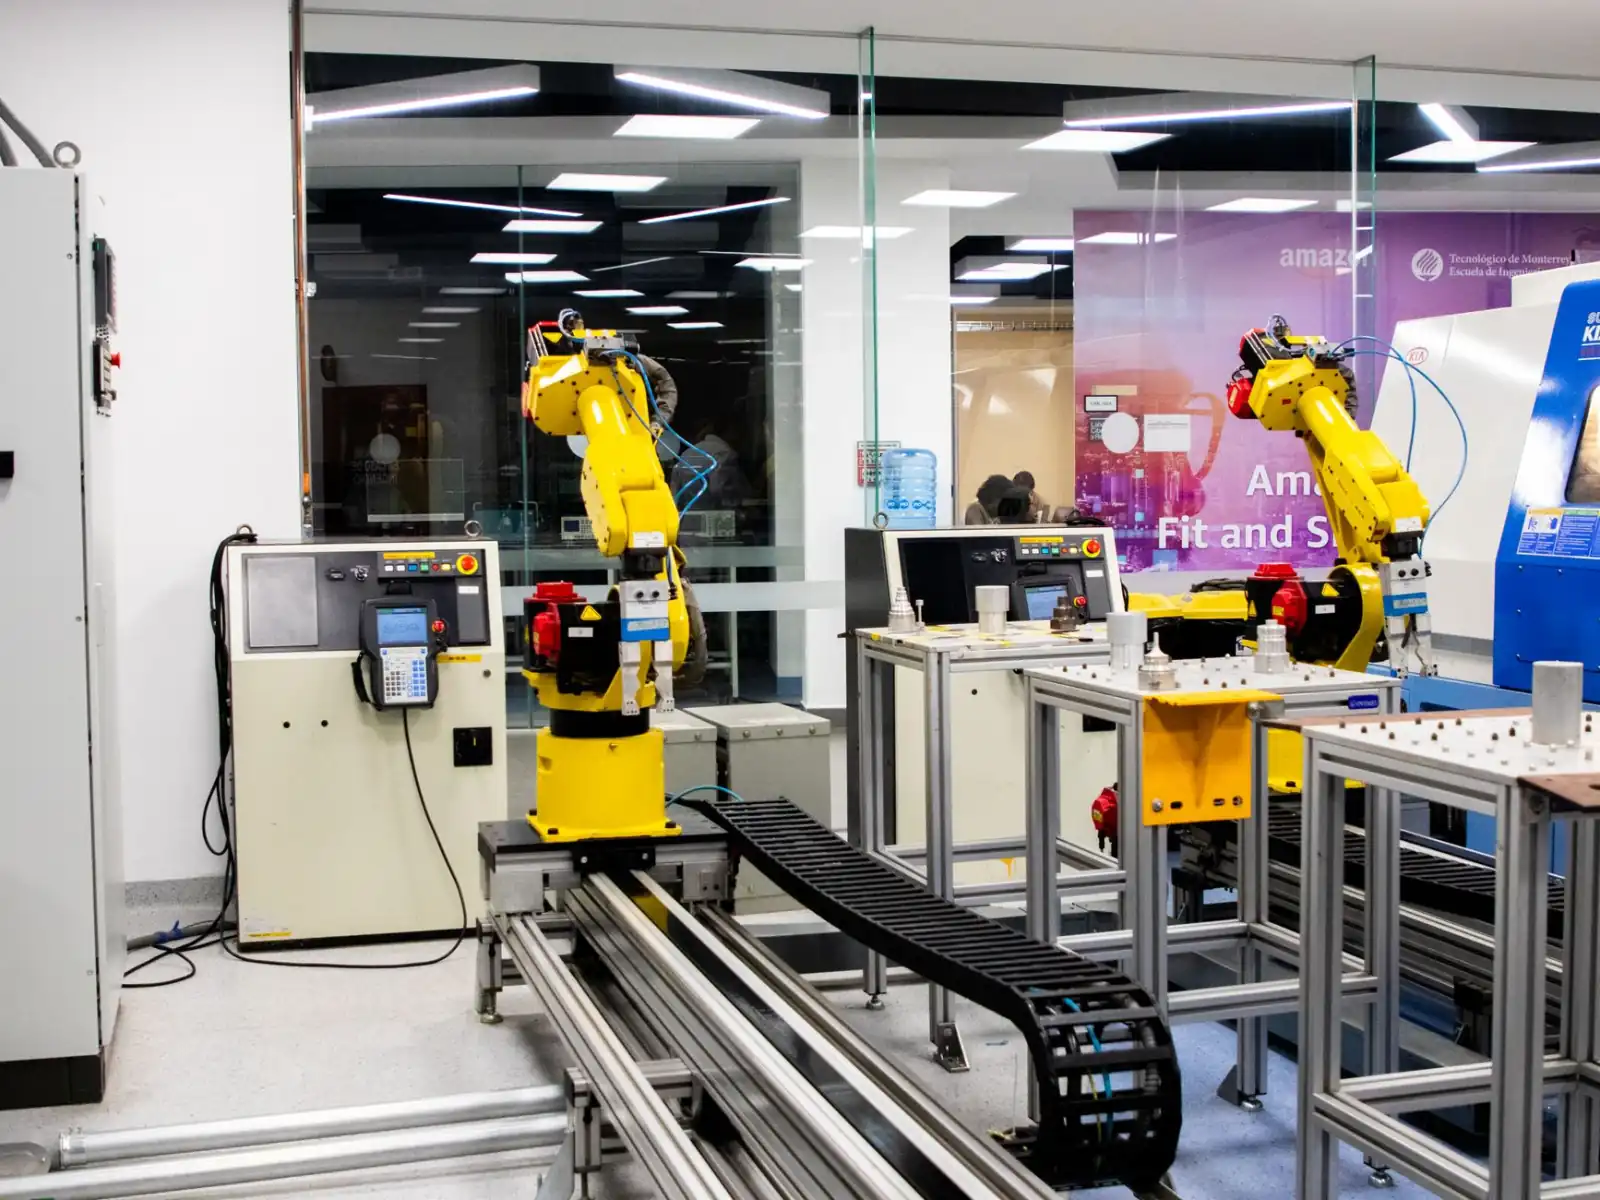
工业机器人六轴关节机械臂在焊接作业中的精度控制与工艺优化分析
日期:2026-10-21
标签:工业机器人,六轴关节,协作机器人,自动化设备
在汽车零部件和金属结构件产线上,六轴关节机械臂的焊接节拍已能压到45秒/件,但批量抽检的焊缝成型一致性却时常出现±0.3mm以上的偏差。这一现象背后,往往不是单一因素所致,而是臂体刚性、热变形与轨迹规划三者耦合的结果。
精度波动的根源在哪里
六轴关节结构的重复定位精度标称可达±0.02mm,但焊接场景下的实际精度受多重因素侵蚀:焊枪电缆的牵拉力矩、关节减速机的背隙累积、以及连续作业中臂体热膨胀带来的零点漂移。尤其在500A以上大电流工况中,焊枪与工件间的电磁力会通过协作机器人末端法兰反向传导,造成微米级抖动被逐级放大。
另一个常被低估的变量是工件装配公差。当夹具定位面存在0.1mm间隙时,工业机器人的路径补偿若未与视觉传感器联动,焊丝对中就会偏离坡口中心,直接反映为咬边或未熔合缺陷。
轨迹规划与工艺参数的协同优化
解决精度问题不能只盯着机械本体。成熟的产线做法是将焊接工艺参数与机器人运动指令做联合标定:
- 摆焊参数匹配:根据板厚设定摆幅与频率,避免摆动到坡口边缘时速度突变引发关节冲击
- 起弧收弧段降速:在引弧和收弧区间将TCP速度降低15%-20%,补偿熔池凝固收缩
- 多层多道自适应:利用电弧传感反馈实时修正道间偏移,而非依赖固定示教点位
对于小批量多品种场景,协作机器人的拖动示教功能可大幅缩短换产时间,但其绝对精度通常低于传统自动化设备,需配合激光跟踪仪做现场标定后才适合精密焊接。
对比与建议
传统六轴工业机器人在刚性上占优,适合厚板多层焊;协作机器人则胜在部署灵活与安全交互,更适合薄板小件。选型时应以焊缝等级为锚点:一级焊缝优先考虑带力控补偿的高刚性机型,二三级焊缝可评估协作方案的性价比。
工艺端建议建立每班次首件TCP校验制度,并记录关节温度与漂移量的对应曲线,为补偿算法提供数据基础。上海易樊科技有限公司在自动化焊接集成中,正是通过这类数据闭环帮助客户将焊缝一致性控制在±0.15mm以内。