六轴关节工业机器人焊接应用中的轨迹精度控制要点解析
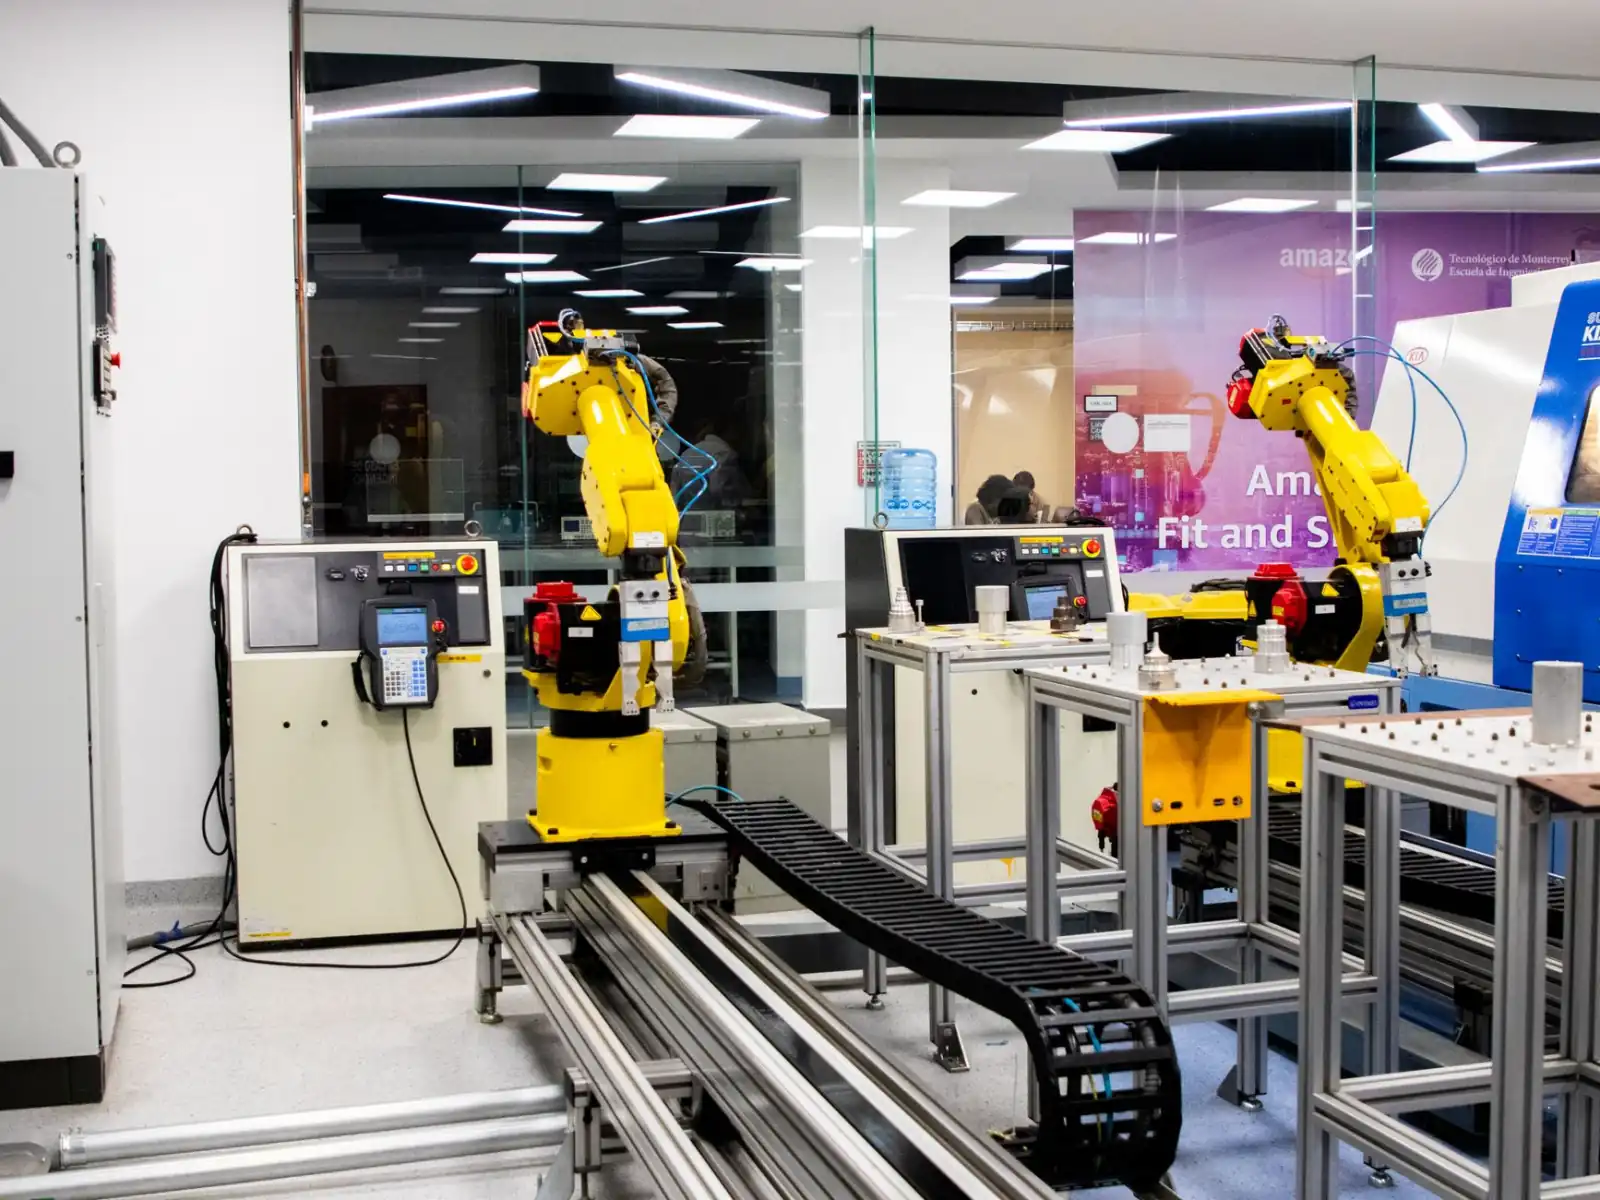
在汽车零部件、金属结构件等批量焊接场景中,六轴关节工业机器人凭借高刚性与大作业空间成为主流选择。但不少集成商在实际调试中发现:示教器上轨迹点走得漂亮,一到满速焊接就出现咬边、偏弧甚至焊穿。问题往往不在焊机参数,而在轨迹精度控制这一环节被低估了。
轨迹精度为何在焊接中格外敏感
焊接与搬运、码垛不同,它对轨迹误差的容忍度是以零点几毫米计的。弧焊时焊丝干伸长每变化1mm,熔深波动可达5%以上;激光焊对离焦量的要求更严。六轴关节机器人的轨迹误差来源主要有三块:关节减速机背隙、臂杆热变形、以及TCP(工具中心点)标定偏差。前两者属于结构性误差,后者则更多是工艺管理问题。行业里常说的“机器人重复定位精度0.05mm”,指的是同一位置反复到达的一致性,并不等于沿焊缝连续行走的轨迹精度——这是两个容易被混淆的概念。
从标定到补偿:几个可落地的控制要点
要把轨迹精度真正管住,单靠机器人本体不够,需要从标定、编程、补偿三个层面协同。
- TCP标定要用多点法而非单点法:焊枪姿态变化时,单点标定带来的偏差会被放大,建议采用4点以上标定并定期复检,尤其在更换导电嘴后。
- 合理设置关节运动学参数:在RobotMaster或厂家离线软件中导入实际臂长与减速比参数,可显著降低绝对定位误差。
- 引入焊缝跟踪作为闭环手段:激光视觉或电弧跟踪能实时修正热变形引起的偏移,对薄板长焊缝尤为必要。
- 控制节拍与热输入的平衡:一味提速会让关节在高速段产生微小振动,适当降低拐角过渡速度反而更稳。
值得注意的是,近年协作机器人也开始进入中小件焊接市场。其关节采用力矩传感器与谐波减速结构,刚性不及传统工业机器人,但在轨迹柔顺性和拖动示教上有优势。对于焊缝短、换型频繁的工位,协作方案配合离线编程,反而能缩短调试周期。这也说明轨迹精度控制并非一味追求本体刚性,而是要匹配具体工艺节拍。
自动化设备层面的系统配合
轨迹精度的最终表现,还取决于自动化设备的整体协同。变位机与机器人的外部轴联动若同步误差偏大,焊缝在翻转过程中就会出现错位;焊接电源的引弧响应延迟也会让起弧段轨迹“空走”。实践中建议将外部轴联动误差控制在0.1mm以内,并在程序中预留起弧稳定段。这些细节在方案设计阶段就应纳入考量,而非等到现场调试再补救。
从趋势看,六轴关节工业机器人正朝着“本体精度+传感闭环+数字孪生预验证”的方向演进。离线仿真与实际轨迹的偏差若能压缩到0.2mm以内,现场调试工时有望减少三成以上。对焊接集成而言,把轨迹精度当作一项系统性指标来管理,比单纯堆砌高精度本体更有实际价值。