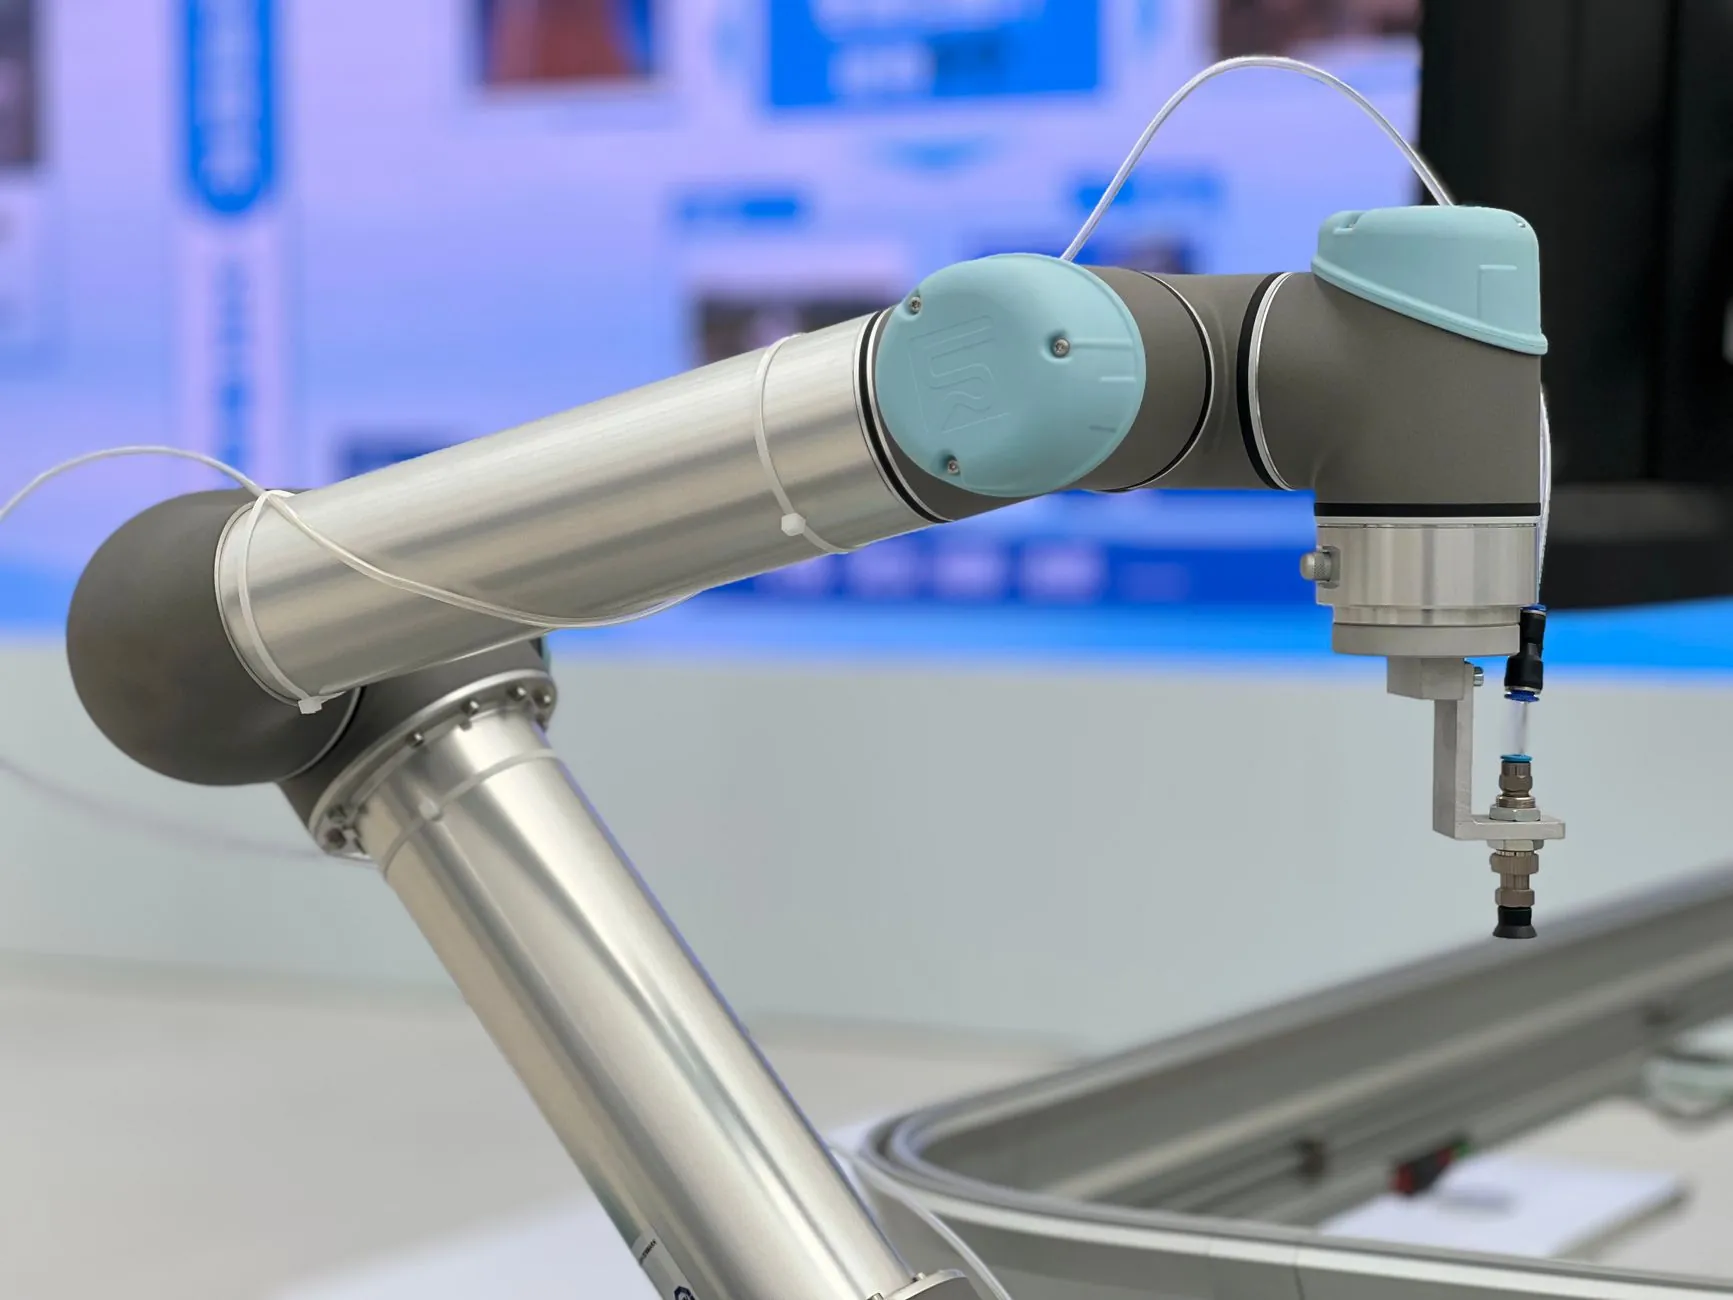
工业机器人六轴关节结构解析及其在焊接作业中的性能表现
在汽车白车身焊装车间里,经常能看到这样的场景:同一台工业机器人既要完成直线段的高速点焊,又要在狭小空间内调整姿态进行仰焊。如果关节结构设计不到位,焊枪姿态微调时就会出现明显的末端抖动,直接影响焊缝成型质量。这类问题的根源,往往不在控制算法,而在于六轴关节的机械构型与传动链匹配。
六轴关节的构型逻辑与传动特征
六轴工业机器人的关节分布遵循"三轴定位、三轴定向"的基本构型:J1至J3负责腕部参考点的空间位置,J4至J6控制末端执行器的姿态。焊接作业对姿态调整的灵活性要求极高,因此J4、J5、J6多采用紧凑型RV减速器或谐波减速器组合,腕部体积被压缩到极限,以便焊枪在工件内侧或夹具间隙中穿行。
值得注意的是,J2和J3的传动链设计直接决定整机刚性。大臂俯仰关节若采用双支撑RV减速器结构,抗弯刚度可提升约20%至30%,这对焊接过程中的反作用力抑制尤为关键。
焊接工况下的性能表现差异
实际焊接对六轴关节的性能考验集中在三个方面:
- 重复定位精度:弧焊要求焊丝对准坡口中心,通常需要±0.05mm以内的重复精度,关节减速器背隙和编码器分辨率是核心影响因素
- 动态刚性:点焊瞬间的反力冲击会通过焊枪传导至腕部关节,刚性不足会导致焊点偏移
- 连续工作热稳定性:焊接节拍紧凑时,关节电机持续高负载运行,温升引起的传动间隙变化不可忽视
以1.5mm薄板CO₂弧焊为例,当机器人以80mm/s速度沿焊缝轨迹运行时,J5关节的往复摆动频率约为2至3Hz,若减速器扭转刚度偏低,末端振幅可能达到0.1mm以上,足以造成咬边或未熔合缺陷。
协作机器人焊接场景的关节适配
近年来,协作机器人开始进入小批量、多品种的焊接工位。与传统工业机器人不同,协作机型的六轴关节普遍采用力矩传感器与谐波减速器集成方案,关节刚性相对较低,但具备力控感知能力。在氩弧焊或激光焊等低反力工艺中,这一特性反而成为优势——焊枪可以借助力反馈实现接触式寻位,补偿工件装配偏差。
不过需要客观指出,协作机器人当前在厚板多层多道焊中的关节负载能力仍有限,选型时应根据焊道数量和焊丝直径核算各关节的额定力矩裕度,避免长期运行在80%以上负载率区间。
选型与维护的几点参考
对于计划导入自动化设备进行焊接产线升级的企业,建议在技术协议中明确以下关节相关指标:J2/J3关节的静态扭矩刚度实测值、J4至J6的重复定位精度在额定负载下的衰减曲线,以及连续运行4小时后的关节温升上限。日常维护中,腕部关节的润滑脂更换周期往往被忽视,焊接烟尘环境会加速密封件老化,建议将J4至J6的润滑检查周期缩短至标准工况的70%左右。
关节结构看似是机器人本体的底层硬件问题,但它对焊接质量的传导路径非常直接。理解六轴关节的构型逻辑与刚性特征,比单纯比较控制柜参数更有助于产线选型决策。