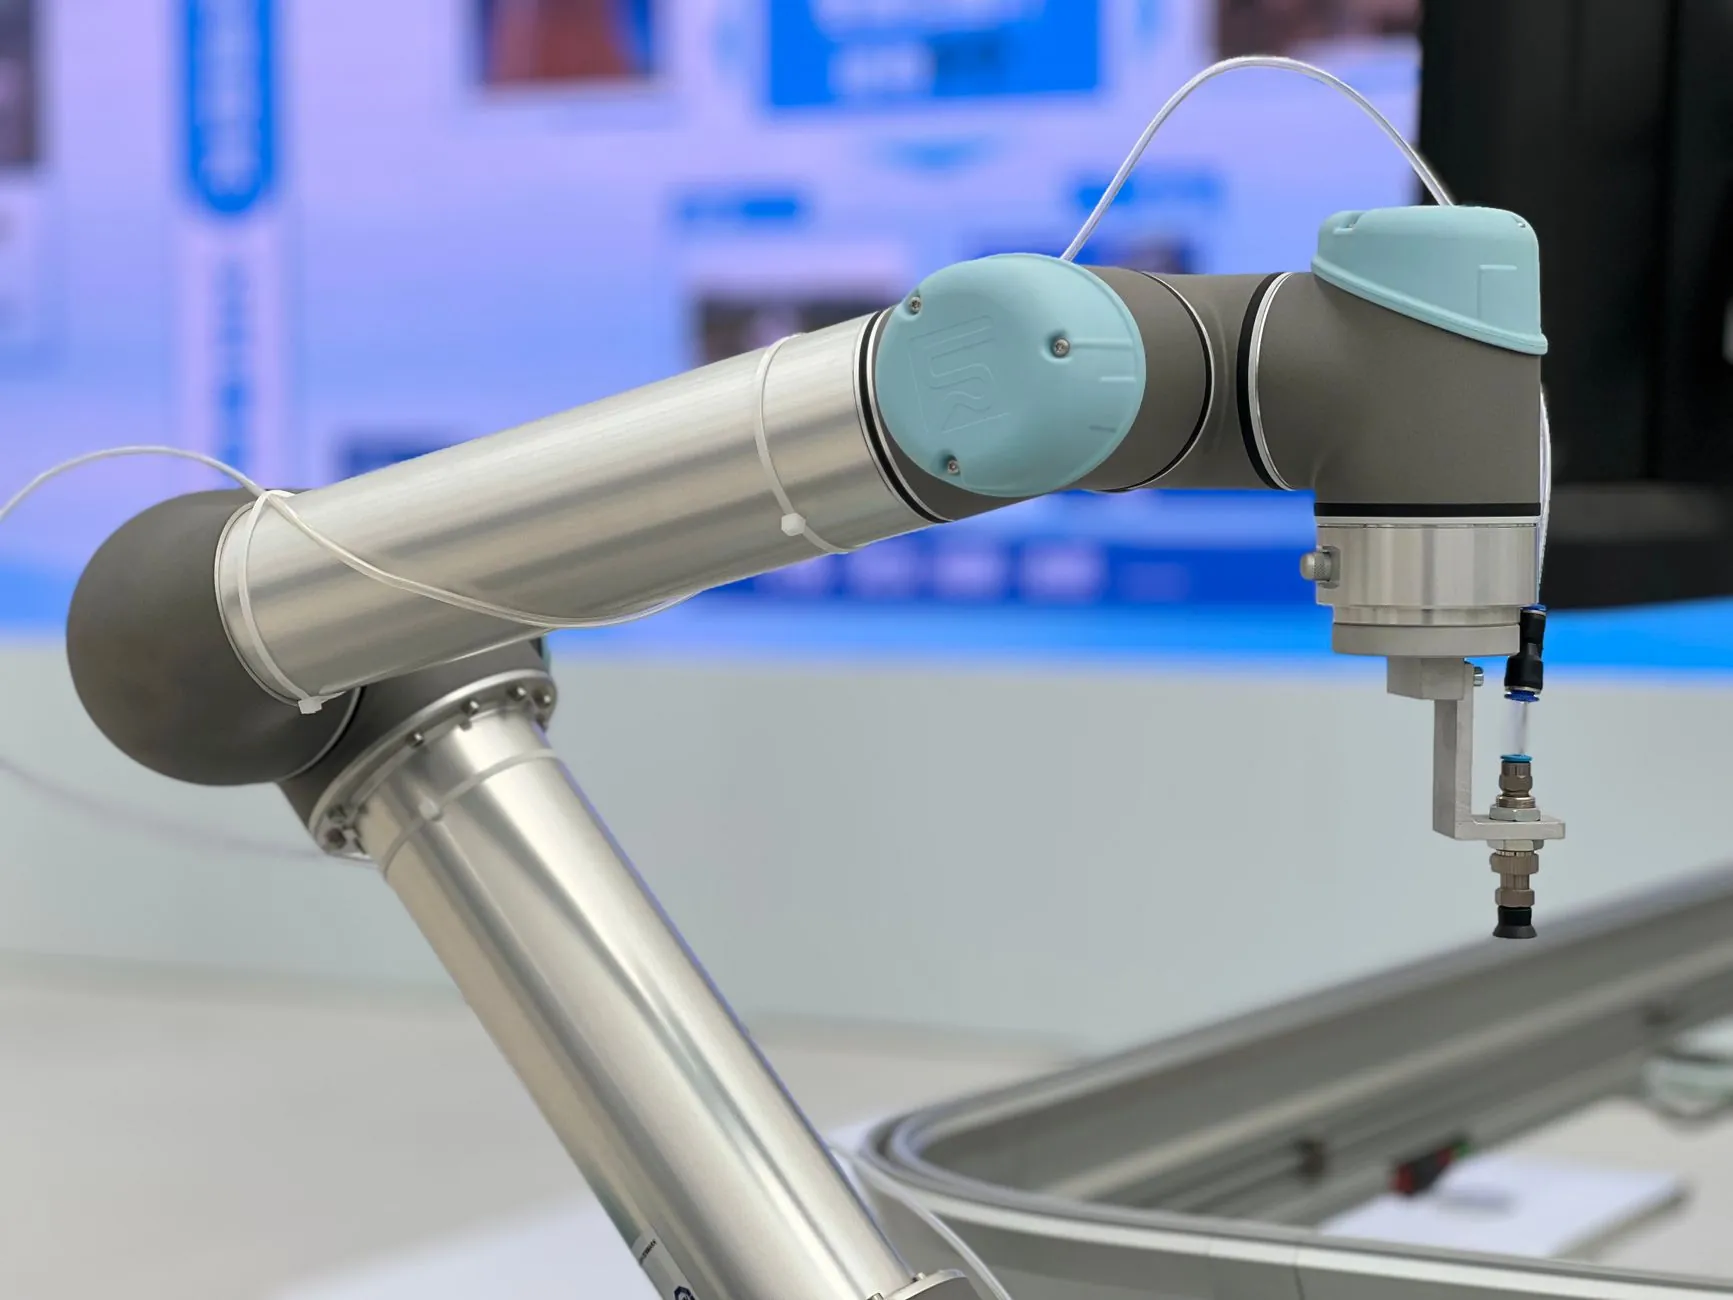
工业机器人六轴关节技术演进:从刚性驱动到柔性协作的路径分析
工业机器人六轴关节技术在过去十年经历了从高刚性减速驱动向轻量化、柔性化协作方向的显著转变。这一演进并非简单的材料替换,而是传动链设计、传感融合与控制策略的系统性重构。理解这条技术路径,对自动化设备选型与产线规划具有直接参考价值。
刚性驱动时代的技术底座
传统六轴关节的核心在于谐波减速器+伺服电机+绝对值编码器的刚性串联。每个关节的传动刚度直接决定末端重复定位精度,典型工业机器人可达±0.02mm。RV减速器承担基座与大臂的高扭矩负载,谐波减速器则用于腕部轻载关节。这种架构的优势是刚性好、动态响应确定,但代价是关节体积大、惯量高,碰撞时缺乏缓冲能力。
值得注意的细节是,刚性关节的力矩感知依赖电流环估算,精度受摩擦与温漂影响较大,难以实现真正的力控协作。
柔性协作关节的关键技术拐点
协作机器人对六轴关节提出的新要求集中在三点:力矩感知集成化、关节模组一体化、安全碰撞检测实时化。主流方案将双编码器(电机端+输出端)嵌入关节模组,通过输出端编码器与电机端编码器的差值直接测量关节力矩,避开了电流估算的误差累积。配合关节内置的制动器与弹性元件,碰撞检测响应时间可压缩到毫秒级。
另一条技术路线采用串联弹性驱动器(SEA),在减速器输出与负载之间引入已知刚度的弹性体,通过形变量换算力矩。这种方式力控带宽更高,但结构复杂度与成本同步上升,目前更多见于科研与高端协作场景。
工程落地中的注意事项
- 刚度与精度的权衡:柔性关节在低速重载工况下易出现定位偏差,选型时需核实力控模式与位置模式的切换逻辑。
- 热管理:一体化关节模组散热面积有限,连续高节拍运行时需关注电机温升对力矩输出的影响。
- 标定一致性:双编码器方案的零位标定对装配工艺敏感,批量一致性依赖产线校准能力。
常见问题与选型思路
实际项目中,工程师常困惑于刚性工业机器人与协作机器人六轴关节的边界。一个可执行的判断方法是:若产线需要人机共处、频繁换线或力控装配,优先评估协作关节的力矩感知能力;若追求高速节拍与极限精度,刚性关节配合外围安全围栏仍是更经济的自动化设备方案。两者并非替代关系,而是按工况分层使用。
上海易樊科技有限公司在自动化设备集成实践中观察到,六轴关节的柔性化趋势正在向中小负载工业机器人渗透,力控接口的标准化将降低协作应用的集成门槛。把握关节层面的技术差异,比单纯比较整机参数更能支撑长期产线规划。