工业机器人六轴关节技术演进与高精度焊接作业的适配分析
过去五年,国内汽车零部件与金属结构件行业对焊接一致性的要求提升了近一个量级。以某新能源电池托盘产线为例,焊缝气孔率需控制在0.5%以下,传统示教型工业机器人在连续8小时作业后,因热变形导致的轨迹偏移常超过0.3mm,已难以满足节拍与良率双重压力。这一矛盾正推动六轴关节技术与焊接工艺的深度适配。
六轴关节的刚性演进与焊接适配瓶颈
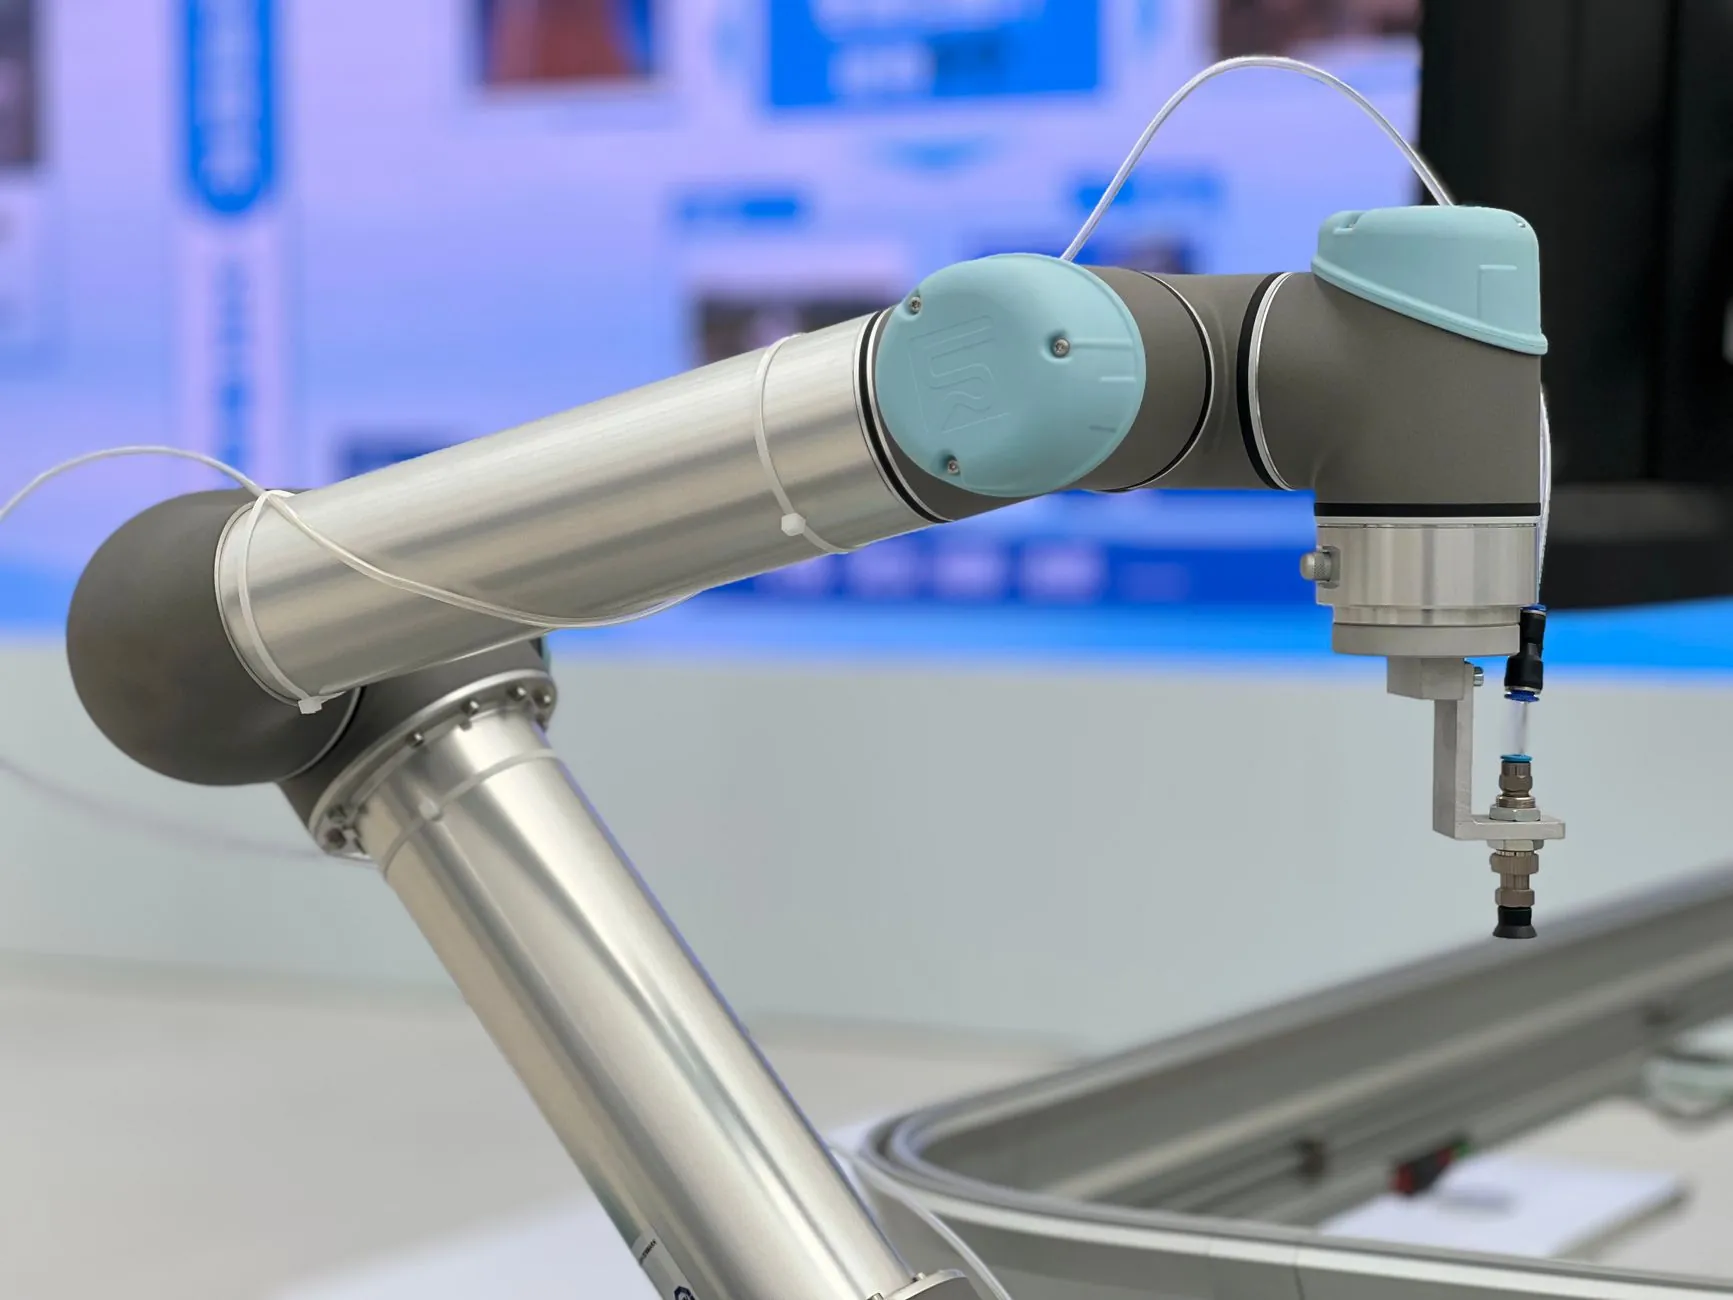
六轴关节的核心挑战在于:既要扩大臂展覆盖复杂焊缝,又要维持末端刚度。早期RV减速器在2轴和3轴的高负载场景下,扭转刚度衰减明显,导致焊枪在拐角处出现“让刀”现象。近三年,谐波减速器与双支撑轴承结构的组合方案逐步成熟,协作机器人借此将重复定位精度稳定在±0.02mm以内。
但精度提升不等于焊接适配。焊接场景的特殊性在于:
- 焊枪线缆的拖拽力会引入额外关节扭矩扰动
- 飞溅颗粒在关节缝隙的累积会加速密封件老化
- 持续高电流工况下,电机温升导致编码器零漂
从轨迹补偿到工艺闭环:适配方法分析
解决上述问题,单靠机械刚性不够。当前主流做法是在自动化设备层面引入三层补偿:第一层是关节力矩前馈,通过电流环实时估算线缆拖拽力矩并反向叠加;第二层是激光焊缝跟踪,以30Hz以上采样率修正横向偏差;第三层是热变形模型,依据焊接电流与占空比预测枪尖漂移量。
某工程机械结构件厂商的实测数据显示,三层补偿叠加后,六轴关节在1.8m臂展末端的轨迹误差从0.45mm降至0.12mm,焊缝咬边率下降约67%。
实践中的选型与调试建议
若产线以薄板搭接焊为主,优先考虑关节刚度而非绝对臂展;若涉及厚板多层多道焊,则需关注2轴和3轴的持续扭矩裕度。调试阶段建议先关闭跟踪补偿,用球杆仪测出各关节反向间隙,再逐轴标定。对于协作机器人,还需额外验证人机协同下的力限阈值是否与焊接电流干扰耦合。
六轴关节与焊接工艺的适配,正从“机械精度达标”转向“工艺闭环可控”。随着关节内置力矩传感与边缘计算模块的普及,未来工业机器人有望在焊接过程中自主辨识工况变化并实时调整姿态。对于集成商而言,提前建立关节级的数据采集与补偿模型,将是拉开产线稳定性差距的关键一步。