工业机器人六轴关节与协作机器人技术路线差异解析
日期:2026-10-11
标签:工业机器人,六轴关节,协作机器人,自动化设备
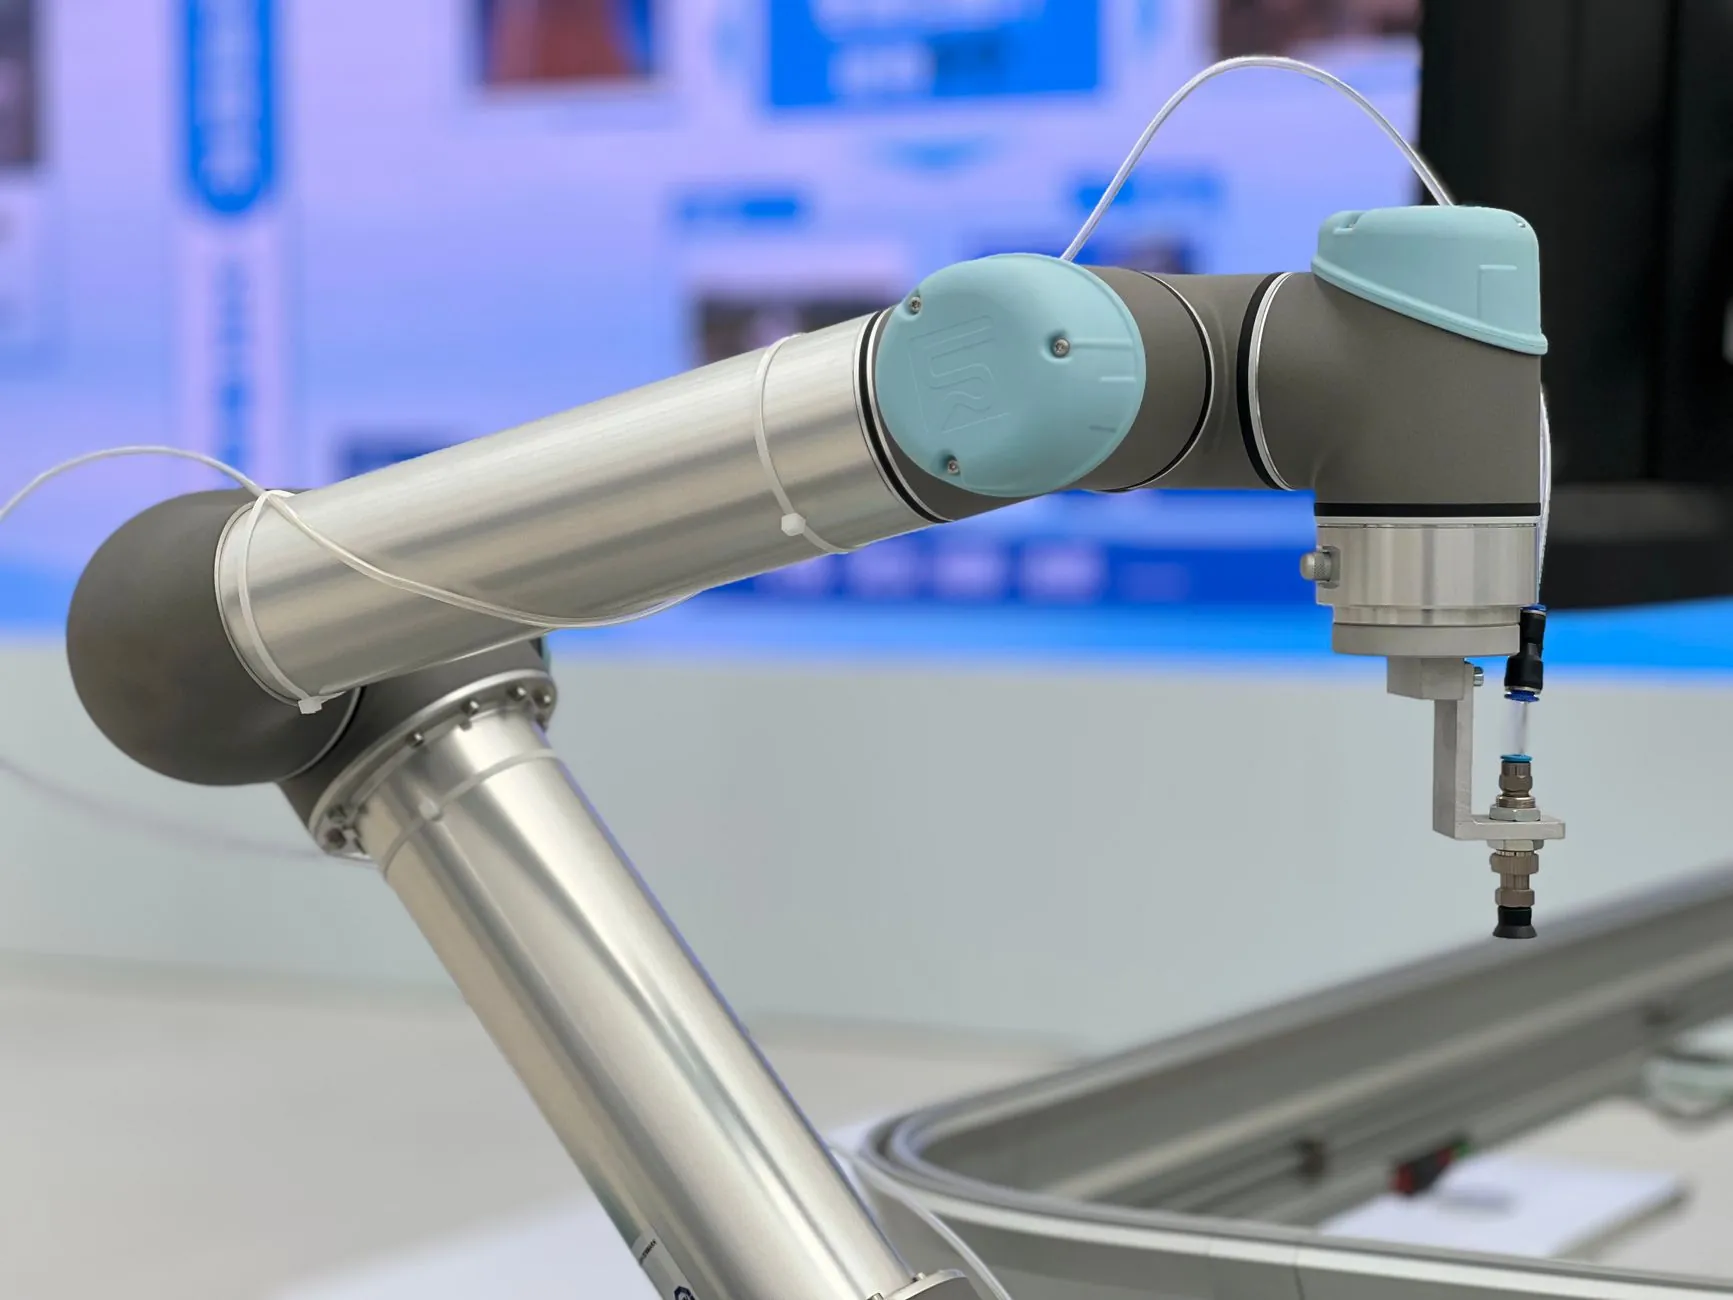
在汽车焊装车间和3C电子装配线上,同样完成取放动作的两台设备,一台被围栏隔离、以每秒2米的速度往复运动,另一台则与人并肩作业、碰到手臂即自动停止——这就是工业机器人领域中六轴关节机型与协作机器人最直观的差异。两者并非简单的"传统vs新兴"关系,技术路线的分叉源于对刚度、安全性、成本三角的不同取舍。
六轴关节:以刚度换精度
六轴关节工业机器人的核心设计逻辑是"高刚度+高惯量"。以典型20kg负载机型为例,其RV减速机配合交流伺服电机,重复定位精度可达±0.02mm,但本体重量往往超过250kg。这种结构决定了它必须安装在独立工位,通过安全围栏与人员隔离。
- 关节采用双支撑轴承结构,抗弯矩能力强
- 控制器支持多机协同与外部轴扩展
- 典型节拍:焊接应用可达60次/分钟以上
协作机器人:用感知换安全
协作机器人走的是另一条路。它通过关节力矩传感器实时监测外力,配合轻量化设计(同负载下重量约为六轴机的1/3),实现"碰撞即停"。但代价是刚度和绝对精度下降——多数协作机型重复定位精度在±0.05mm左右,且高速运行时轨迹容易产生抖动,不适合连续高节拍场景。
选型时的三个关键判断
- 节拍需求:若单工位循环时间低于3秒,六轴机型仍是首选
- 人机交互频率:需要频繁示教或换线的工位,协作机型部署效率更高
- 末端精度:涉及力控装配时,协作机型的力矩反馈反而成为优势
值得注意的是,两类技术正在互相渗透。部分六轴自动化设备开始集成安全激光雷达实现降速协作,而协作机器人厂商也在通过刚性补偿算法提升轨迹精度。选型时不必拘泥于品类标签,而应回到具体工艺的刚度、速度、安全等级需求上做匹配。
上海易樊科技有限公司在自动化设备集成中同时覆盖两类机型,建议用户在方案阶段提供完整的节拍表与工件重量分布,以便更准确地判断技术路线。