工业机器人六轴关节结构解析:影响焊接与码垛精度稳定性的关键技术点
在汽车白车身焊接线和食品饮料码垛工位上,同一台工业机器人往往要连续运转数千小时。焊接飞溅、码垛节拍、臂端负载的细微变化,最终都会反映到六轴关节的传动精度上。很多用户反馈"机器人用了一两年,焊偏了、码歪了",根源常常不在控制器算法,而在关节本体的机械衰减。
关节结构决定了什么
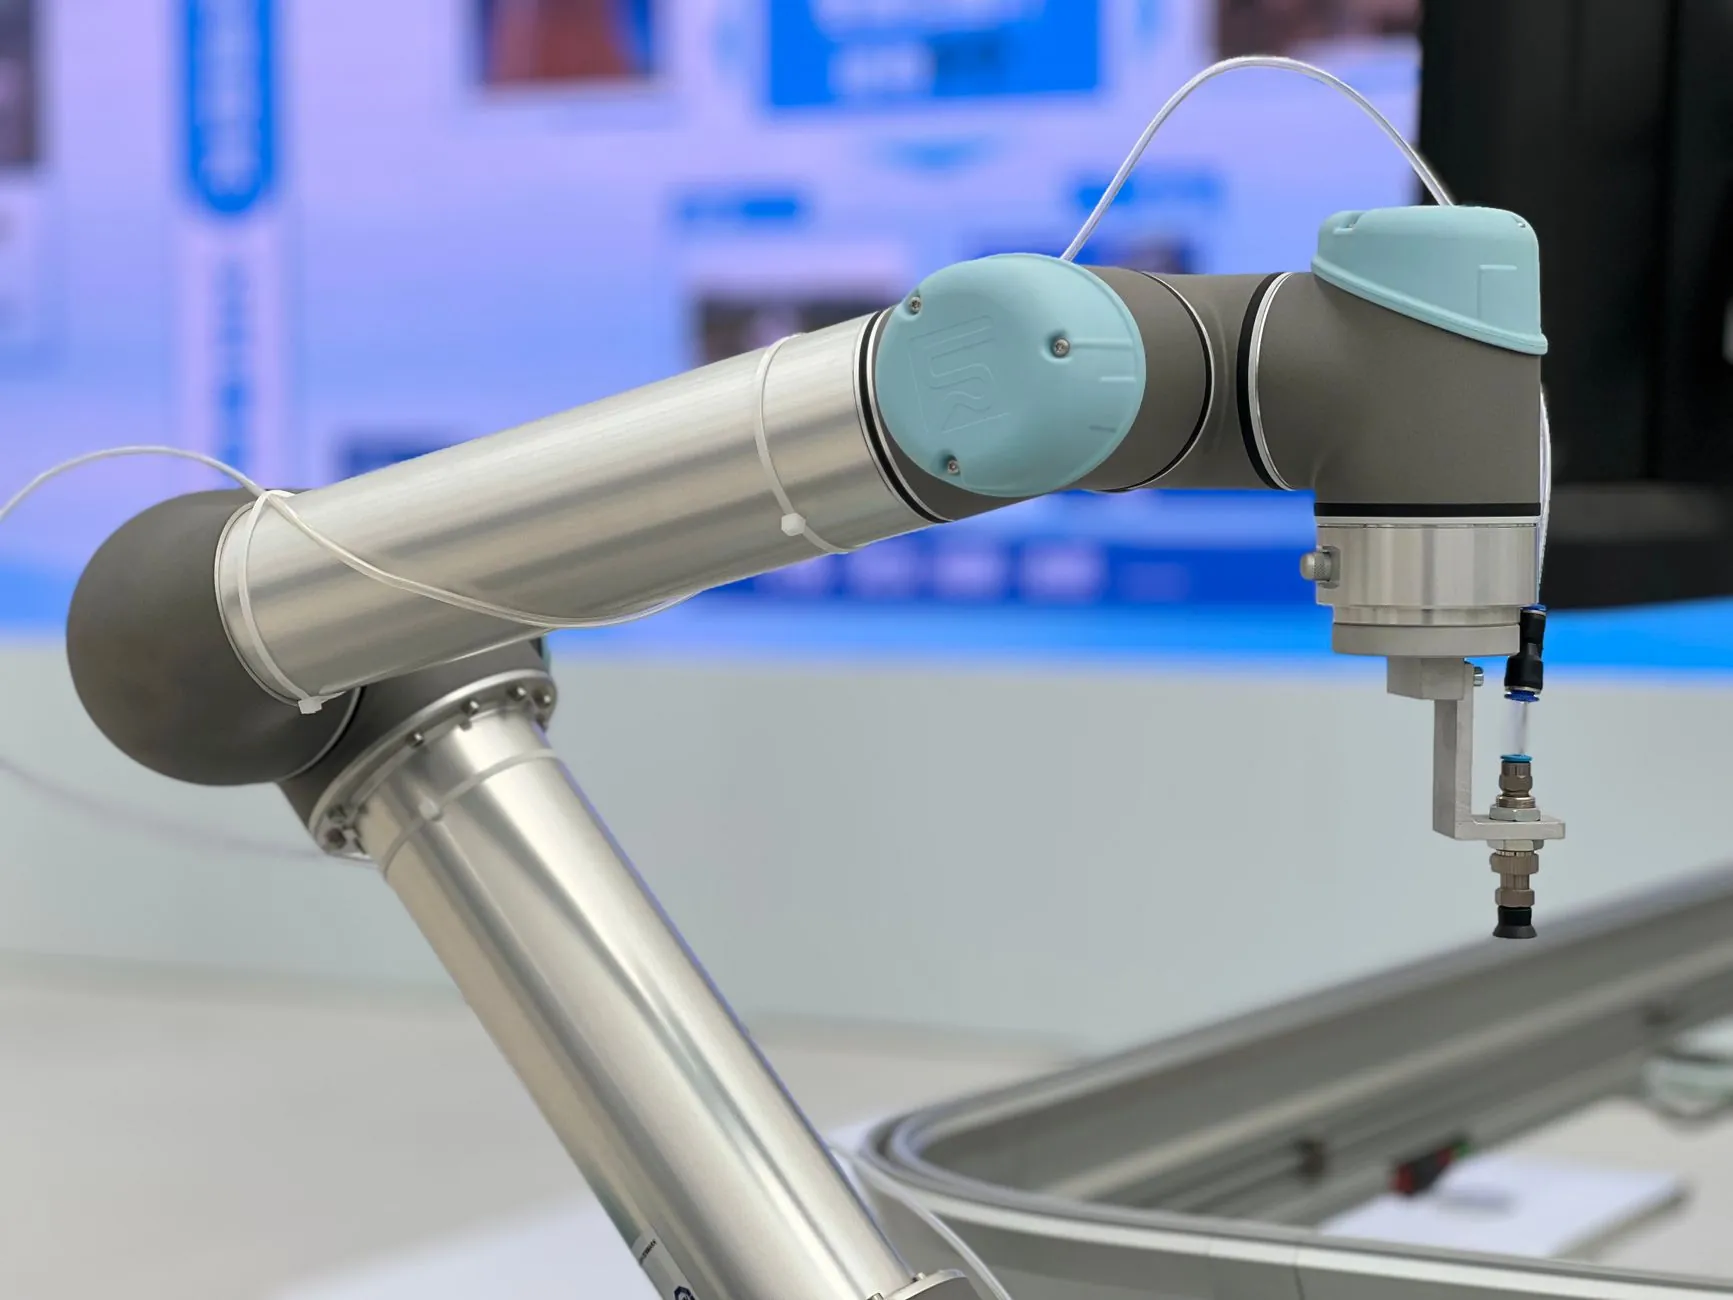
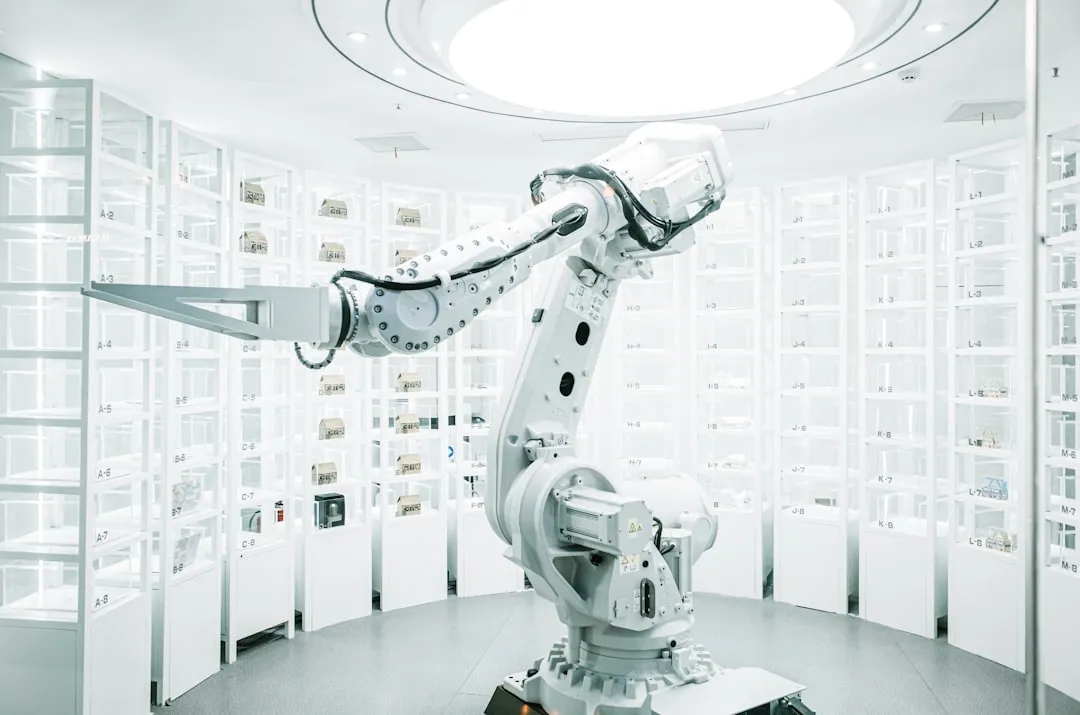
六轴串联结构的每一轴都承担不同任务:J1、J2、J3负责大范围空间定位,J4、J5、J6调整末端姿态。焊接场景下,J4至J6的重复定位精度通常要求控制在±0.05mm以内;码垛工况则更看重J2、J3的扭矩输出与制动可靠性,节拍普遍在每分钟8至12次循环。
关键传动链集中在RV减速器与谐波减速器的搭配上。J1至J3多采用RV减速器,刚性高、抗冲击;J4至J6则用谐波减速器,体积小、重量轻。两者的装配预紧力、润滑脂劣化速度,直接决定关节回差是否会在半年内从0.5弧分扩大到2弧分以上。
影响精度稳定性的三个技术点
1. 减速器预紧力与温升控制
RV减速器在连续高负载下温升可达40℃以上,润滑脂黏度下降后回差增大。焊接机器人若未配置关节温度补偿,长时间作业后轨迹偏移量可能翻倍。
2. 绝对式编码器的分辨率与抗干扰
码垛机器人每完成一次抓取,J2、J3都要经历一次加减速冲击。编码器若分辨率不足或信号屏蔽不到位,累计误差会在8小时班次内显现为垛型不齐。
3. 线束走线与关节密封
第六轴末端线束反复弯折是断线高发区。协作机器人因轻量化设计,线束余量更小,密封等级若低于IP54,粉尘环境下的关节故障率会明显上升。
在自动化设备集成中,不少项目为压缩成本选用低一档减速器,结果焊接节拍从45秒拉长到60秒,码垛精度从±2mm退化到±5mm。这笔账,产线停机一次就找回来了。
实践中的可执行建议
- 焊接机器人每2000小时检查J4-J6回差,超过1.5弧分即安排预紧力调整
- 码垛工位优先选配带制动器的大扭矩RV关节,避免J2频繁制动导致齿面点蚀
- 协作机器人部署前确认线束弯折半径不小于厂家规定值,必要时加装波纹管
- 关节润滑脂更换周期建议12个月或6000小时,以先到者为准
上海易樊科技在工业机器人与协作机器人的关节维护和选型支持中,积累了不少焊接、码垛场景的实测数据。六轴关节的精度稳定性不是靠单次标定解决的,而是靠对减速器状态、温升曲线和线束寿命的持续跟踪。把关节当作耗材来管理,产线的精度才能长期守住。