六轴关节工业机器人在焊接自动化中的精度控制与工艺适配解析
日期:2026-10-02
标签:工业机器人,六轴关节,协作机器人,自动化设备
在汽车零部件与金属结构件的批量焊接场景中,六轴关节工业机器人已成为产线升级的主力设备。但实际落地时,不少集成商发现:同一台机器人,在不同工位上的焊缝合格率能相差15%以上。问题往往不在机器人本体,而在于精度控制策略与焊接工艺的适配深度。
一、精度控制的三个层级
六轴关节机器人的焊接精度可从三个层面拆解:
- 绝对定位精度:受减速机背隙、臂体热变形影响,重复定位精度通常标称±0.05mm,但绝对精度可能偏差0.5mm以上
- 轨迹精度:焊接过程中机器人需保持匀速直线运动,TCP(工具中心点)的轨迹偏移直接决定焊缝成型
- 协同精度:当协作机器人或变位机参与时,多轴同步误差会叠加放大
多数焊接缺陷——咬边、气孔、未熔合——根源并非焊机参数,而是轨迹精度在高速段发生了漂移。

二、工艺适配的实操方法
解决精度问题,需要从标定和参数两个方向入手。TCP标定建议采用六点法配合激光传感器,将误差压缩到0.1mm以内。焊接电流在200A以上时,机器人本体热膨胀会导致末端偏移,可在程序中加入热补偿偏移量,每连续焊接30分钟重新校准一次参考点。
工艺适配方面,重点调整三个参数:
- 起弧收弧段的加减速曲线:将加速度限制在额定值的60%,避免焊缝两端出现驼峰
- 摆动焊接的频率与幅度:角焊缝推荐摆频2-3Hz,摆幅不超过焊脚尺寸的1.2倍
- 多层多道焊的层间温度控制:通过机器人信号联动焊接电源,层间温度高于250℃时自动暂停
三、数据对比与选型参考
以1.2mm碳钢MAG焊为例,不同精度配置下的焊缝合格率差异明显:
- 普通示教+无热补偿:合格率约82%,常见缺陷为未熔合
- 激光跟踪+热补偿:合格率提升至96%以上
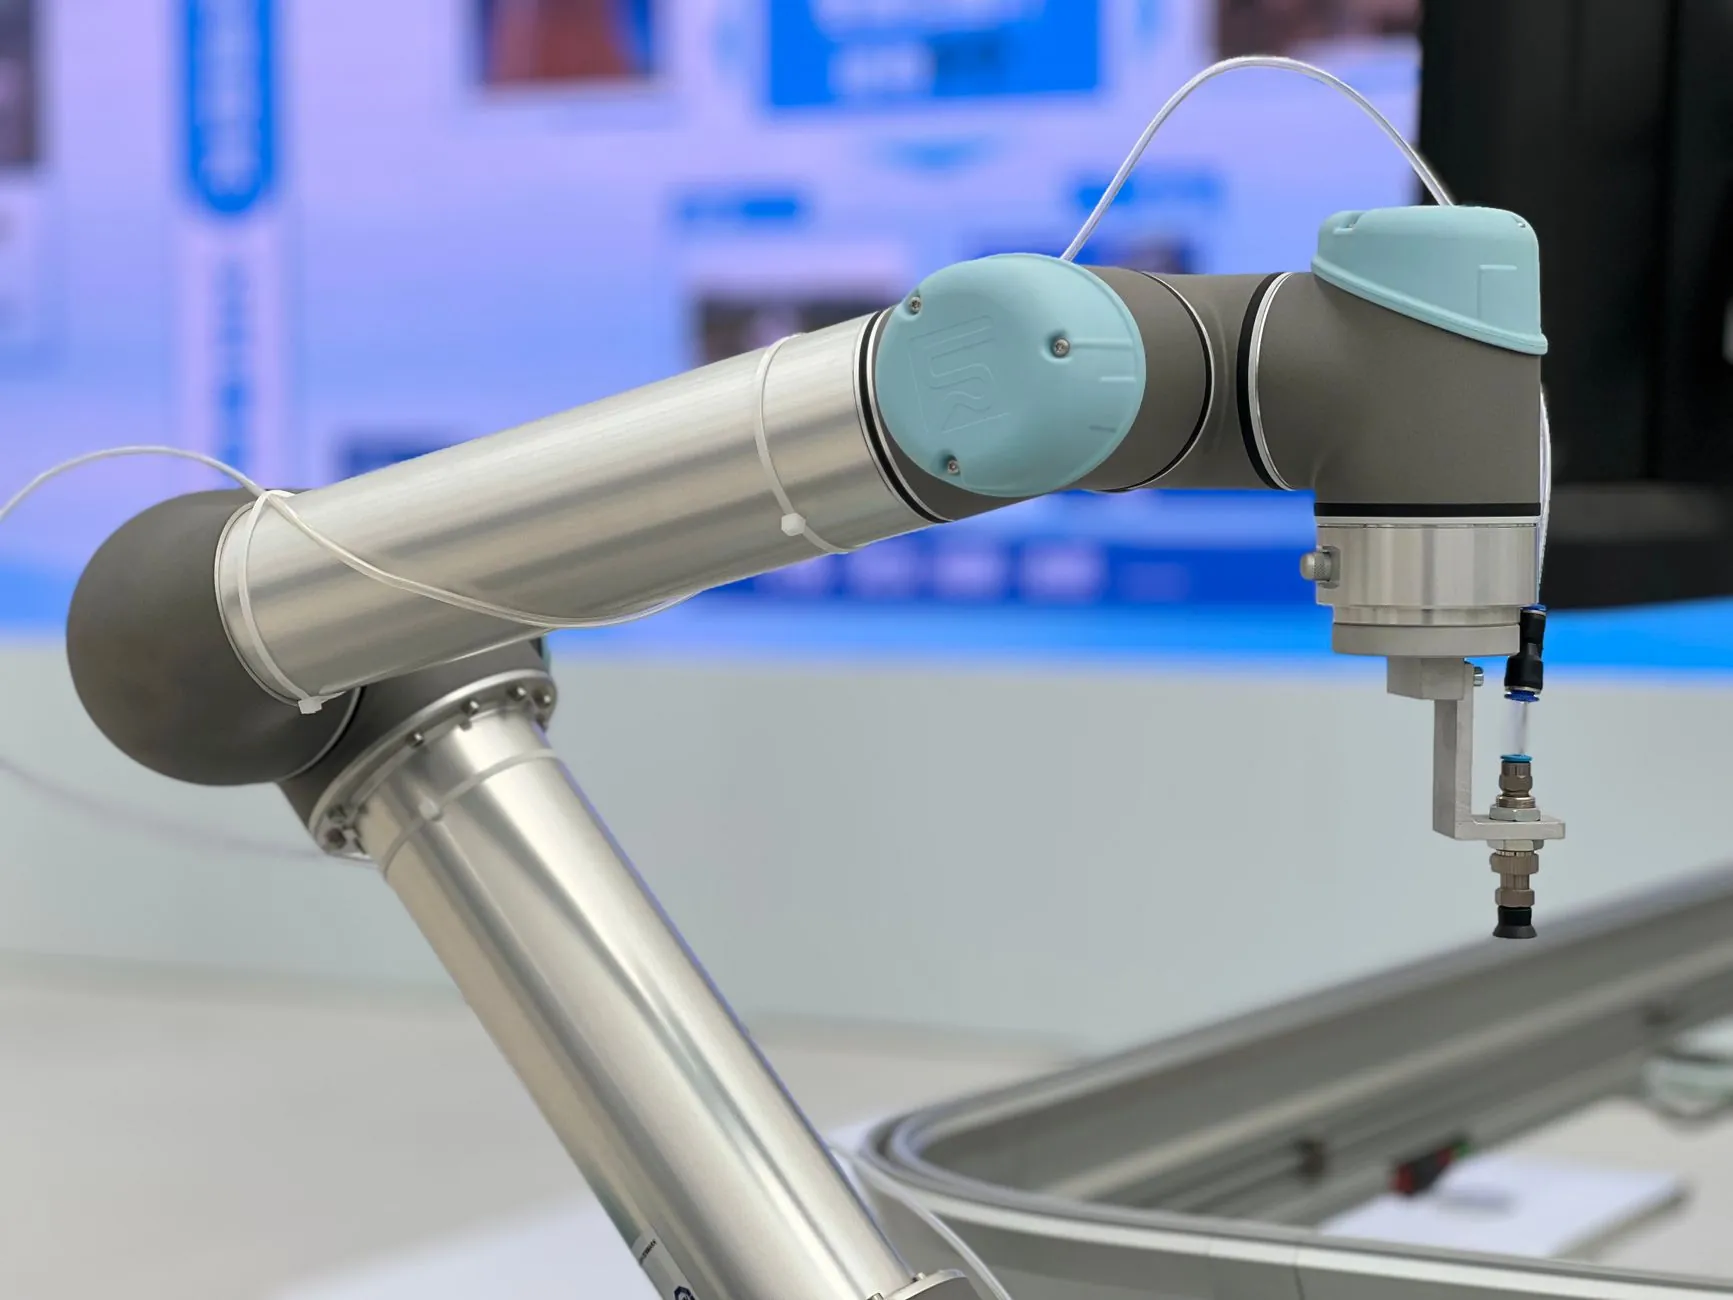
- 协作机器人配合力控焊接:适合薄板搭接,合格率约93%,但节拍慢30%
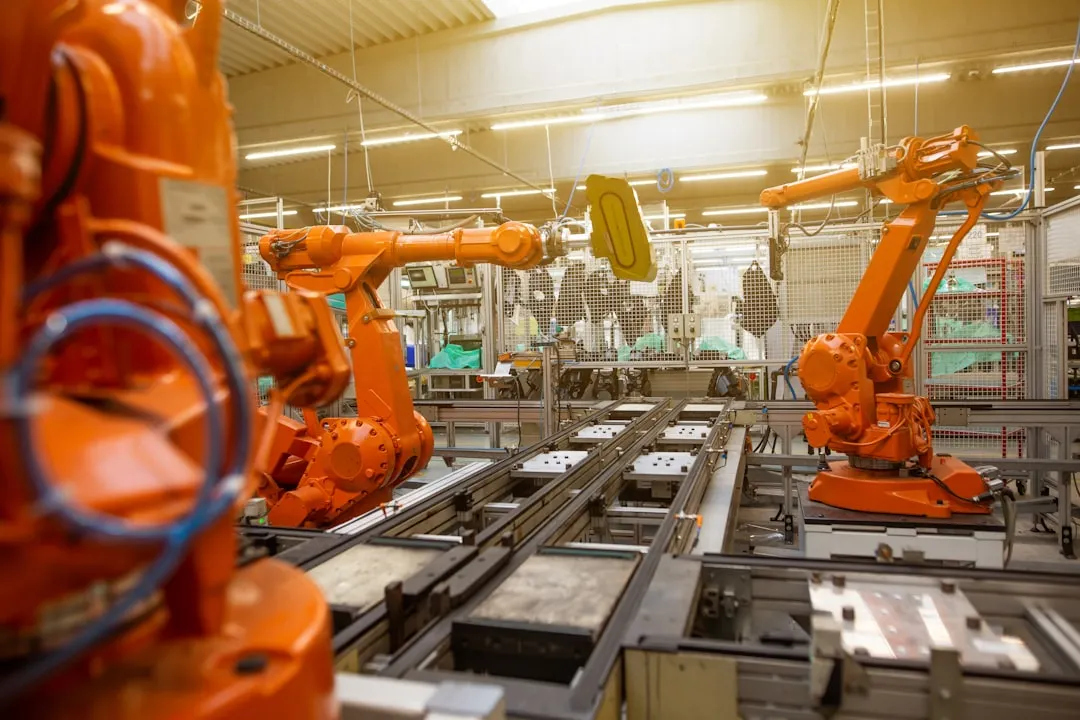
对于中厚板结构件,建议优先选用刚性更强的六轴关节工业机器人搭配激光焊缝跟踪;薄板小批量场景,协作机器人的力控优势更明显。自动化设备的选型没有万能解,核心是匹配工件特征与节拍要求。
上海易樊科技有限公司长期关注焊接自动化领域的技术落地,在六轴关节机器人集成与协作机器人工艺适配方面积累了实际项目经验。精度控制不是单点问题,而是从标定、补偿到工艺参数的系统工程。把每个环节的误差控制在可量化范围内,焊接一致性才有真正的保障。