工业机器人六轴关节技术演进:从结构设计到焊接搬运场景的精度提升路径
走进任何一家年产能超过10万台的汽车焊装车间,你会看到数十台工业机器人以0.1mm级的重复定位精度完成点焊、搬运和涂胶。但很少有人注意到,这些设备的核心竞争力并不在电机功率或控制器算力上,而是那个被反复迭代了四十余年的机械结构——六轴关节。
六轴关节的精度天花板,到底卡在哪里?
六轴关节的本质是六个旋转关节的串联运动链。每个关节的角位移误差会沿臂展逐级放大,尤其在第4、5、6轴(腕部)位置,微小的减速机背隙就会导致末端执行器数毫米的偏移。行业里有个经验公式:末端精度 ≈ 各关节角误差 × 臂展的累积效应。这就是为什么同样标称±0.02mm重复定位精度,一台2.8米臂展的机器人在搬运场景下的绝对精度可能只有±0.5mm。
更深层的问题在于刚性。当机器人执行焊接或重载搬运时,关节减速机的扭转刚度直接决定动态精度。RV减速机在额定扭矩下的扭转角通常在1-2弧分,而谐波减速机在同等条件下可能达到3-5弧分——这个差异在高速搬运的加减速阶段会被显著放大。
从结构设计到控制补偿:三条技术路径的博弈
当前主流厂商沿着三个方向提升六轴关节精度:
- 机械强化路径:采用双支撑轴承结构、加大减速机规格、提高臂体刚性。代价是重量增加,影响动态响应。
- 控制补偿路径:通过关节力矩传感器和动力学模型实时补偿弹性变形。发那科和库卡的高端机型已将此作为标配。
- 标定与校准路径:出厂前进行激光跟踪仪全臂展标定,将绝对精度从±1mm压缩到±0.3mm以内。适合对离线编程依赖度高的焊接场景。
协作机器人给六轴关节带来了什么变量?
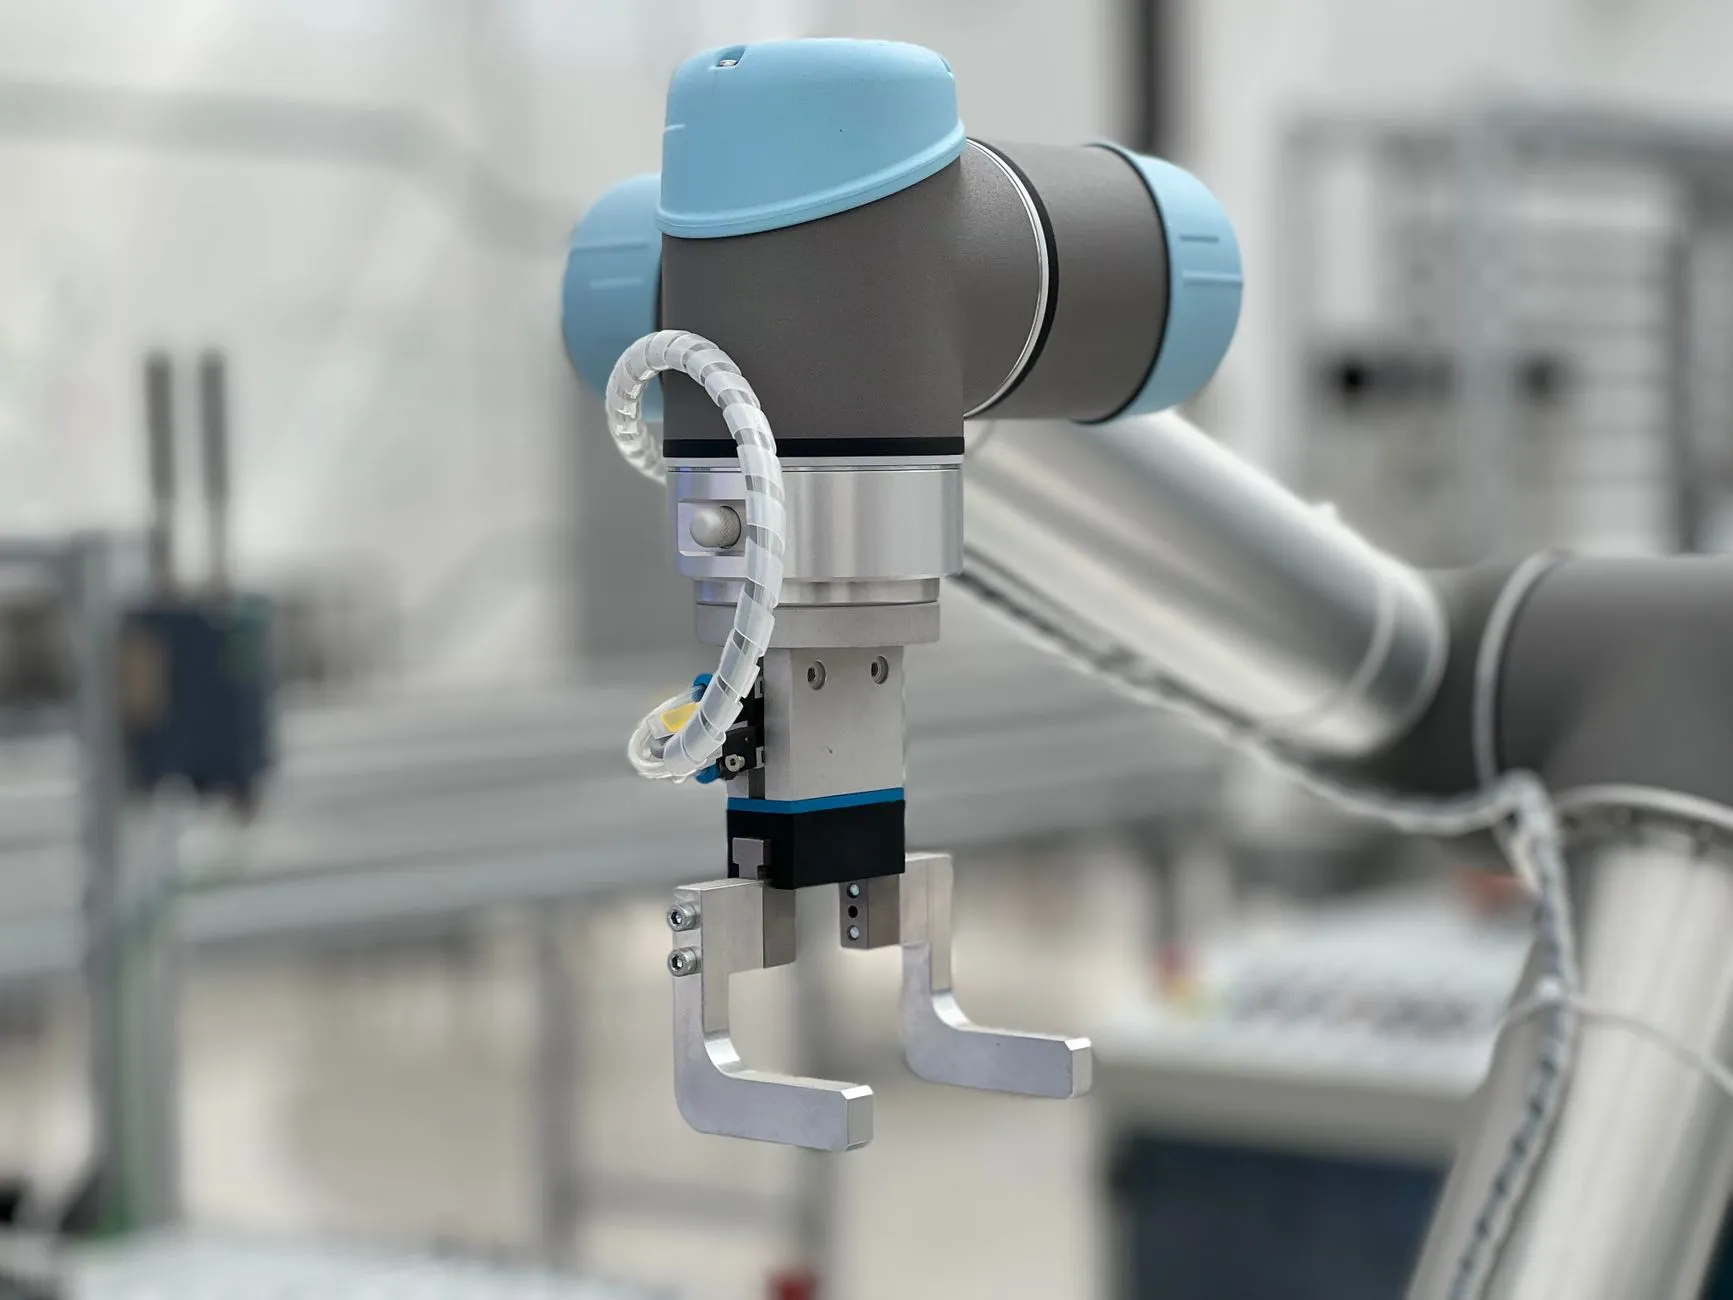
协作机器人的兴起倒逼六轴关节设计发生转向。传统工业机器人追求刚性和速度,而协作机器人要求力感知和安全性。这意味着关节模组必须集成力矩传感器、双编码器和安全制动器。关节变得更“聪明”,但也牺牲了部分刚性。
一个典型对比:传统六轴焊接机器人在1.5m/s速度下的轨迹偏差约0.15mm,而同臂展协作机器人由于关节柔性和力控介入,偏差可能达到0.4mm。但在小批量、多品种的柔性焊接产线中,协作机器人的快速部署和拖拽示教能力反而让综合效率更高。作为自动化设备集成商,选型时不能只看单机精度指标。
焊接与搬运场景的选型建议
针对不同工艺需求,六轴关节的评估侧重点截然不同:
- 弧焊场景:优先关注腕部关节的轨迹精度和低速稳定性。建议选择RV减速机+双编码器方案,重复定位精度不低于±0.05mm。
- 点焊搬运场景:重点考察第2、3轴(大臂/小臂)的扭矩刚性和加减速性能。关节扭矩裕量建议留30%以上。
- 协作混线场景:力控精度比绝对精度更重要,关节力矩分辨率应达到0.1N·m级别。
上海易樊科技有限公司在自动化设备集成实践中发现,许多精度问题并非来自机器人本体,而是法兰工具刚性、工件定位一致性和离线编程标定环节的累积误差。把六轴关节的技术参数放回完整工艺链中评估,才能做出真正有效的选型决策。