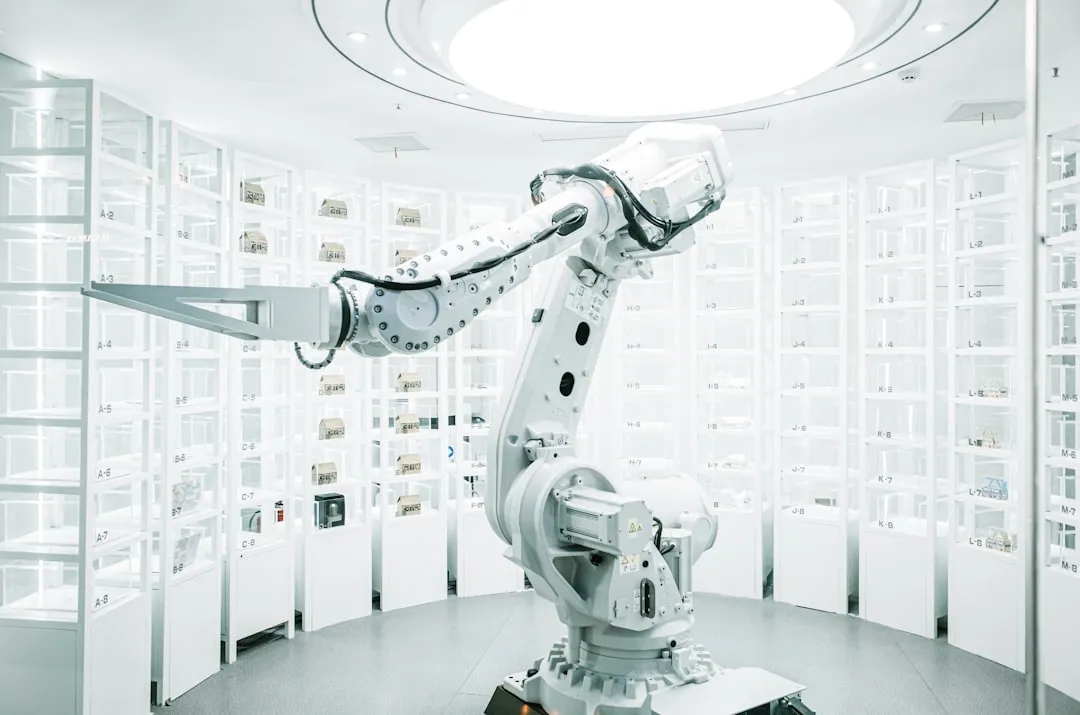
上海制造企业如何选型六轴工业机器人?从负载与臂展谈起
上海制造业正处于深度转型期,从汽车零部件到3C电子,产线对柔性化、高节拍的需求日益严苛。六轴工业机器人作为自动化设备中的核心执行单元,其选型直接决定了产线的效率上限与投资回报周期。然而,不少企业在选型时盲目追求“高配”或“低价”,忽略了负载与臂展这两个最基础的物理参数与自身工艺的匹配度,导致后期调试成本激增。
负载与臂展:选型的第一道分水岭
负载能力(额定负载)指机器人末端在额定速度下能承受的工件加夹具的总质量。臂展(最大工作半径)则决定了机器人的可达空间范围。这两者构成一个**此消彼长的物理约束**——臂展越长,其末端承受的惯性力矩越大,可承载的额定负载通常越小。例如,一台臂展1.4米的六轴关节机器人,额定负载可能为10kg;而臂展2.5米的机型,额定负载往往降至6kg左右。选型时,建议预留**20%-30%的负载余量**,以应对抓取偏心、动态加减速带来的冲击力。
从工艺动作反推参数,而非“先选机器人再找活干”
一个典型的错误是:企业先看中某款热门机型,再试图改造工艺去适配它。正确的逻辑应当是从工件的最大重量、输送线的来料高度、以及所需覆盖的工位数量出发,绘制出**空间运动轨迹包络图**。比如在焊接场景中,若需伸入箱体内部作业,不仅需要关注水平臂展,更要留意手腕点(TCP)在低位时的可达性——这往往取决于机器人的**第4轴与第5轴的关节活动范围**,而非单纯的臂长数值。
具体步骤可拆解为:首先,测量工件最大外形尺寸并称重,加上末端执行器(焊枪、抓手或吸盘)的重量,得到初步负载需求。其次,用CAD软件或厂家提供的离线编程工具,模拟机器人底座在不同安装位置(地面、倒装或倾斜安装)下的工作空间覆盖率。最后,重点校核**最远工作点处的姿态余量**——避免出现“够得着但手腕翻转极限报警”的尴尬局面。
隐蔽的“软性指标”:惯量与动态刚度
很多采购清单只写负载和臂展,却遗漏了**额定惯性力矩**和**动态刚度**这两个关键参数。在点焊或高速搬运场景中,机器人需要频繁启停,过大的末端惯量会激发机器人本体的结构共振,表现为轨迹末端抖动、节拍被迫放慢。此时即使负载未超限,机器人也可能无法完成精准定位。上海易樊科技在为客户做产线集成时,曾遇到某品牌六轴机器人在负载8kg(额定10kg)下,因末端夹具惯量过大,导致定位精度从±0.05mm漂移至±0.2mm的案例,最终不得不更换更大机座规格的协作机器人方案。
常见选型误区与避坑指南
- 只看最大负载,忽略偏心距:工件重心若偏离法兰中心超过100mm,实际允许负载需按厂家提供的降额曲线重新核算。
- 忽视防护等级:上海地区湿度大,且部分打磨、喷涂场景有粉尘或腐蚀性气体,需选择IP54以上防护等级或正压防爆机型。
- 盲目选择协作机器人:协作机器人(cobot)虽然无需安全围栏,但其负载普遍在16kg以下且节拍较慢,若产线节拍要求低于60秒/件,传统高刚性六轴关节机器人反而是自动化设备的更优解。
- 未预留线缆接口:腕部信号线缆的数量与走线方式(中空内走线或外置拖链)会影响后期夹具的扩展性,选型时务必确认法兰端预留的I/O点数。
另外,不要忽略软件生态的适配性。部分进口品牌的六轴工业机器人虽性能优异,但其控制柜对国产视觉系统或第三方伺服焊钳的通讯协议支持不友好,可能产生额外的协议转换模块费用。在预算允许时,可要求供应商提供**48小时负载测试报告**,用实际工件和实际节拍进行现场验证,远比纸面参数更具说服力。
选型不是一道简单的算术题,而是一次对工艺理解深度、产线节拍预期和长期维护成本的综合权衡。六轴关节机器人作为自动化设备中的“多面手”,其价值只有在负载、臂展与动作节拍三者达到平衡时才能最大化。上海制造企业在面对产线升级需求时,不妨带着上述维度的数据,与集成商共同进行仿真验证,从而避免“买得起、用不好”的窘境。