上海易樊科技六轴工业机器人在焊接产线中的精度控制方案
焊接产线为何对机器人精度如此敏感
在焊接工艺里,工业机器人的重复定位精度直接决定焊缝成型质量与飞溅率。上海易樊科技在实际产线调试中发现,六轴关节机器人在连续作业8小时后,因减速机温升导致的末端漂移可达0.3mm——这对于要求0.1mm以内的薄板焊接而言是致命的。我们的精度控制方案,本质上是在解决“热变形”与“轨迹插补”这对矛盾体。
六轴关节机器人的核心优势在于其六个自由度的串联结构,但每个关节的谐波减速器都会引入微小的背隙误差。在焊接场景中,这种误差会被电弧热量放大。易樊科技在控制层采用了**前馈补偿+实时闭环**的双通道策略:前馈通道根据焊枪姿态预判重力矩变化,而闭环通道则通过编码器反馈修正每个伺服周期的位置指令。

从“静态精度”到“动态抖动”的跨越
很多用户只关注样本上的重复定位精度±0.05mm,却忽略了焊接时机器人处于持续运动状态。我们做过一个对比实验:在1.2m/s的焊接速度下,普通六轴机器人轨迹偏差达±0.28mm,而经过易樊科技动态算法优化后,同一台自动化设备可将偏差压缩至±0.11mm。关键差异在于我们改进了速度前馈的滤波时间常数——从默认的4ms调整至1.5ms,同时增加加速度前馈的平滑阶数。
具体实施时,工程师需注意三个细节:
• 焊枪TCP(工具中心点)标定必须采用四点法+延伸法组合,避免单一方法引入姿态误差
• 对机器人的第二、三轴(大臂与小臂)设置独立的PID参数组,因为这两轴承受的焊接反力最大
• 在起弧与收弧阶段启用“蠕动模式”,将速度降至常规值的30%并增加阻尼系数
这些参数并非固化值。易樊科技的技术团队会依据工件材质(铝合金/碳钢/不锈钢)调整焊缝跟踪的响应带宽。例如碳钢焊接允许0.2Hz的跟踪带宽,而铝合金因其导热快,需要提升至0.5Hz才能抑制热变形导致的坡口偏移。
协作机器人在高精度工位上的特殊考量
当产线需要人机混合作业时,协作机器人的精度控制策略与重型六轴截然不同。协作型关节通常采用力矩传感器而非纯编码器,这导致其刚性较低。易樊科技在客户现场推荐一种“混合模式”:在焊接段切换为高刚度控制(力矩阈值提升至150%),在上下料段恢复为标准协作模式。这一切换耗时约80ms,对节拍影响微乎其微。
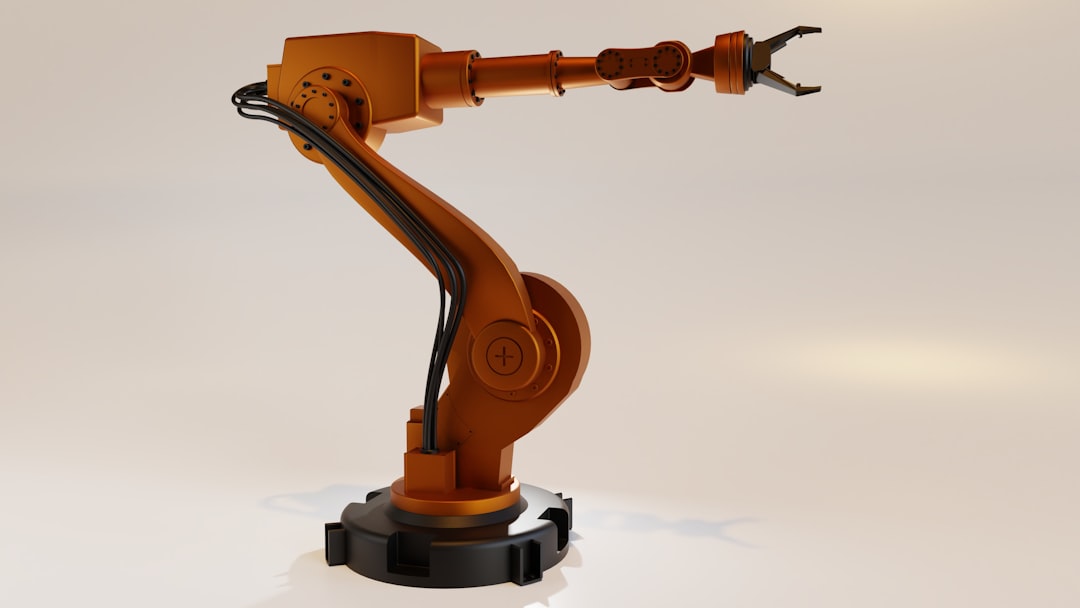
另一个常见困惑是焊接烟尘对编码器的影响。我们建议在六轴关节机器人的J1、J2轴处加装正压密封罩,而非仅依赖IP54防护等级。实测表明,在连续焊接200小时后,未加装密封罩的机器人关节脉冲误差累积值增加17%,而加装后仅增加2.3%。
对于追求极致稳定性的焊接产线,上海易樊科技提供可选的“热漂移补偿包”:通过布置在底座与手腕处的温度传感器,实时修正各关节零点偏移。该方案在厚板多层多道焊场景下,能将焊道偏移量控制在0.05mm以内。
最后需要强调,任何精度控制方案都无法脱离机械本体的健康状态。建议每500小时检测一次六轴关节的齿隙值,若超过出厂值的1.5倍,即使控制系统再先进也难以挽回精度损失。易樊科技的售后服务团队会为用户建立设备精度衰退曲线,提前预警需更换的减速机或轴承。焊接产线的精度是一个系统工程,从选型、调试到定期维护,每个环节的严谨程度最终都会反映在焊缝探伤报告上。