协作机器人与传统六轴机械臂在焊接码垛场景的对比分析
在焊接与码垛这两大典型工况中,协作机器人与传统六轴机械臂的选型之争,本质上是效率刚性与柔性部署的权衡。上海易樊科技在服务长三角数百家制造企业的过程中,积累了关于这两类工业机器人在真实产线上的对比数据——它们并非替代关系,而是适用边界的差异化竞争。
一、核心差异:从结构设计到安全逻辑
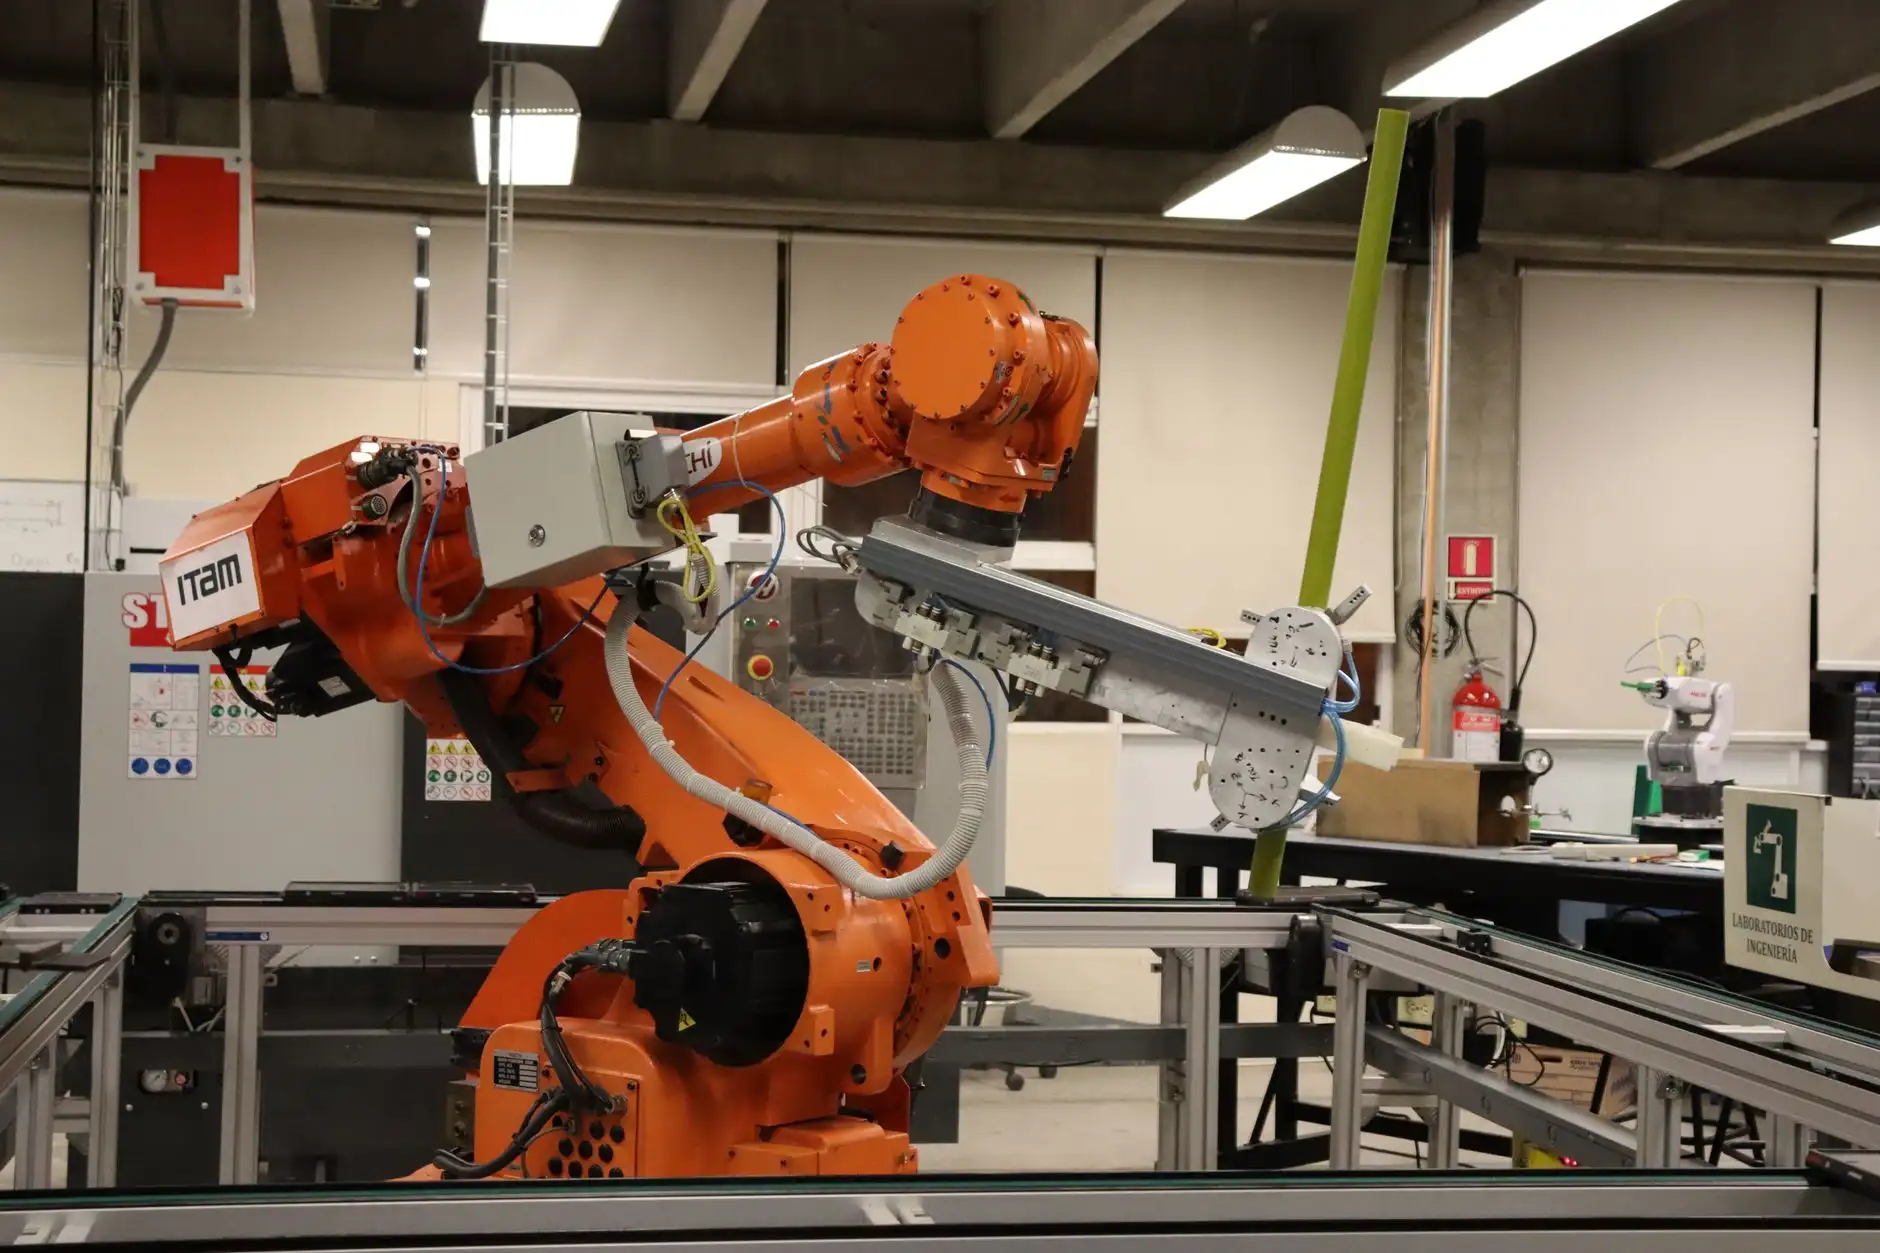
传统六轴关节机器人(如负载16kg的典型机型)采用串联刚性连杆结构,其重复定位精度可达±0.02mm,配合高速伺服驱动,在连续焊接轨迹中能保持极低的抖动率。而协作机器人普遍采用关节力矩传感器+弹性减速器,虽然牺牲了部分刚性(同等负载下速度约为传统机型的60%),但换来了与人共融的安全特性。在码垛场景中,这种差异直接影响节拍:传统机型完成单次搬运循环约需12秒,而协作机型通常需要18-20秒。
不过,安全性的价值不能单用节拍衡量。传统六轴机械臂必须加装安全围栏和光栅,而协作机器人凭借≤150N的碰撞检测力(ISO/TS 15066标准),可直接部署在人工工位旁。对于多品种、小批量的焊接任务,省去围栏改造的时间和成本,往往比提升10%的节拍更具经济性。
二、焊接场景:轨迹精度与电弧工艺的博弈
焊接作业对工业机器人的路径一致性要求极高。传统六轴关节机器人在6kg负载下,可保持±0.03mm的轨迹重复性,且其高刚性臂体在承受焊枪自重时变形量极小——这正是汽车底盘件等厚板焊接的首选。相比之下,协作机器人由于关节柔性,在高速摆动焊接时易产生轨迹滞后,导致焊缝成型不均。
但协作机器人在薄板钎焊和铝合金脉冲焊接中反而表现出色。其低惯性特点使起弧/收弧的冲击减小,配合外部轴联动,能有效抑制飞溅。我们实测某新能源电池托盘项目,协作机器人配合变位机完成0.8mm铝板焊接,良品率从人工的92%提升至98.7%,且调试时间仅为传统六轴机型的1/3。
三、码垛场景:节拍、负载与空间的三重考量
- 负载效率:传统六轴机械臂(如50kg级)在码垛高度1.8m时仍能保持满速运行,而协作机器人(如25kg级)在同样高度需降速15%以避免过载报警。对于整托50kg重物的堆叠,传统机型是唯一选择。
- 部署灵活性:协作机器人自重轻(约为传统机型的40%),可安装在AGV上实现移动码垛,这在冷链仓库的临时分拣区极具价值。
- 能耗对比:完成同等码垛任务,协作机器人能耗比传统六轴关节机型低约35%,但单位时间产出也低30%——这取决于工厂的电费结构与订单紧迫度。
以某家电企业为例,其包装线同时部署了两类设备:传统六轴机械臂负责重达35kg的空调外机码垛,节拍稳定在8秒/件;协作机器人则负责小家电的混流码垛,通过视觉识别自动切换抓取程序,换型时间从传统方案的40分钟缩短至3分钟。这种混合配置,使产线综合OEE提升了18%。
结论:按场景拆分需求,而非按技术偏好选型
上海易樊科技建议,评估焊接码垛方案时,先量化三个指标:有效负载利用率、节拍冗余度、换型频率。若负载利用率>70%且换型频率低,传统六轴关节机械臂仍是性价比之王;若负载利用率<40%且需要频繁切换工件,协作机器人带来的柔性价值远超其节拍劣势。自动化设备的选型没有绝对优劣,只有对产线约束条件的精准响应。